搜索
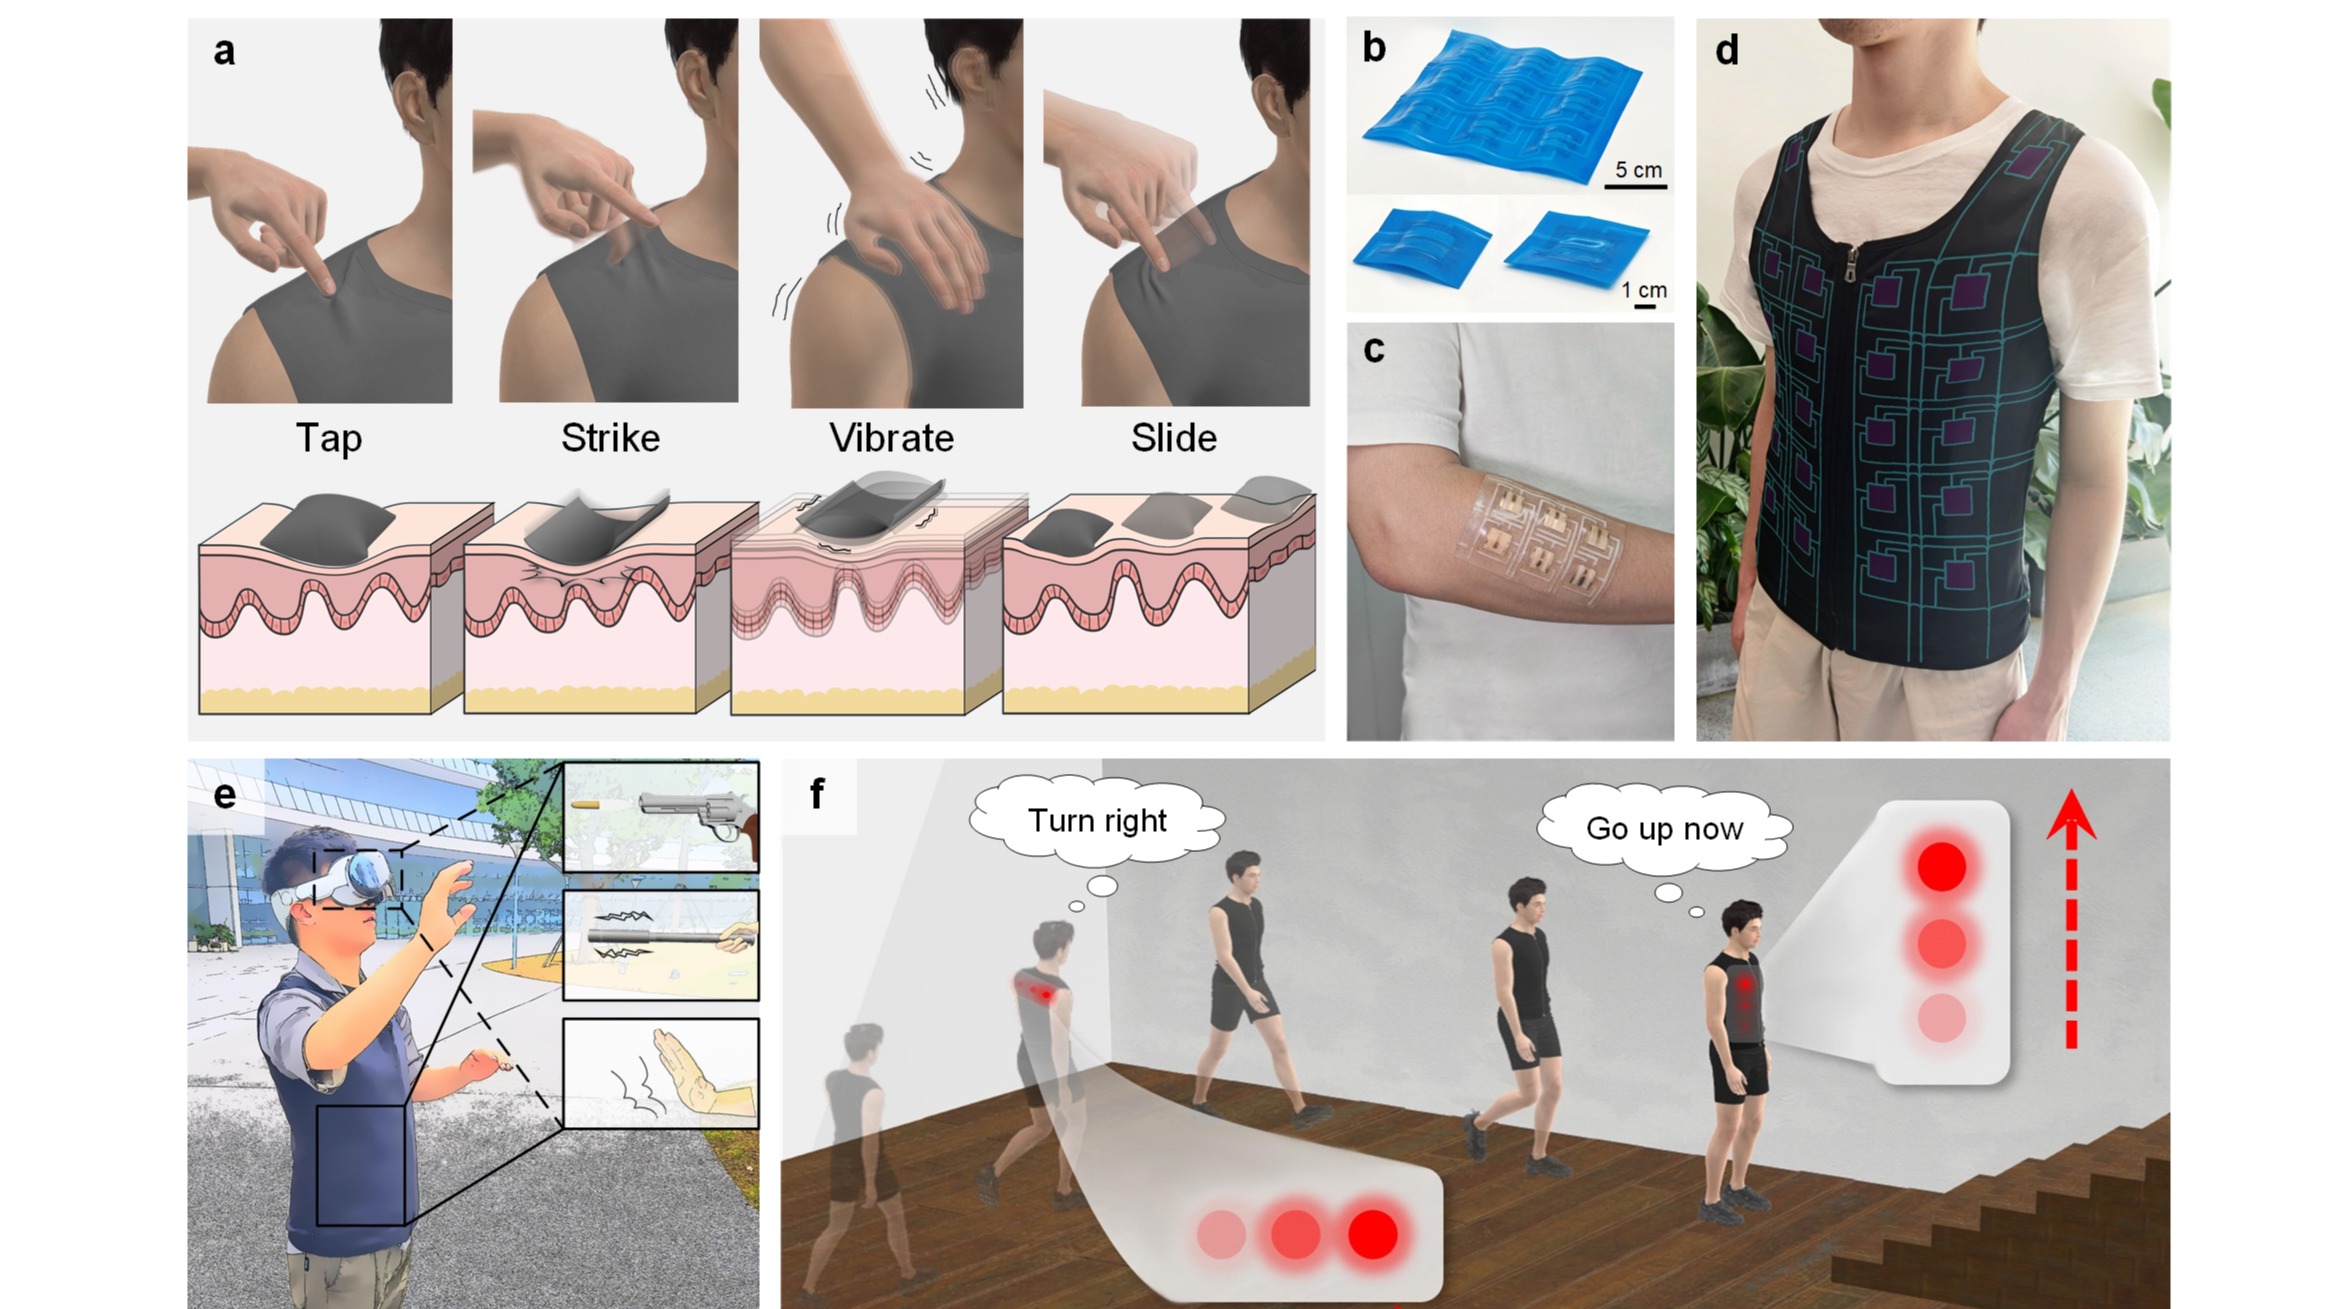

近日,我院智能机器人研究院张壮、甘中学团队联合西湖大学、中国科学院心理研究所等单位,提出了一种基于力学双稳态原理的柔性气动织物触觉界面,将弹性双稳态壳与柔性织物气腔相结合,构建了可集成于服装的全身可穿戴触觉反馈系统,实现了包括按压、冲击、振动、滑动等多模态可编程触觉反馈交互。
相关研究成果以“用于沉浸式躯体感知增强与感官代偿的双稳态织物触觉界面”(Bistable Haptic Textiles for Immersive Somatosensory Augmentation and Sensory Substitution)为题,发表于《自然·传感》(Nature Sensors)。该研究直面可穿戴触觉领域“模态单一、穿戴性差、难以大面积扩展”等难题,为沉浸式人机交互、触觉信息传递与辅助感知技术提供了全新解决方案。同期,新加坡南洋理工大学Yifan Wang教授团队以“Clothing that speaks through touch”为题,对该工作进行了亮点评述,评价该工作为“一种能够在躯干部位产生冲击、振动和压力的双稳态气动织物,为开发既能再现触觉体验、又能在无需依赖视觉或听觉的情况下传递空间信息的衣物提供了全新方向。”
研究成果发表于《自然·传感》
《自然·传感》于同期发表亮点论文评述
触觉是人类感知环境、建立情感连接的核心感官通道,相较于视觉与听觉,触觉刺激能够直接作用于人体表面,在环境感知、安全预警和情感交互中具有重要作用。近年来,可穿戴触觉技术快速发展,但主流方案仍存在明显局限:多数设备依赖电磁、静电驱动,仅能输出单模态振动或微弱按压,难以复现自然触觉的动态力变化与空间游走感;刚性器件与皮肤粘附的穿戴方式舒适度差,易引发皮肤不适,也无法适配躯干等大面积体表的触觉覆盖,极大限制了触觉作为独立信息通道的应用场景。
针对上述问题,研究团队从力学双稳态原理与织物集成工艺切入,构建了全织物兼容的软气动触觉反馈界面。在执行单元层面,团队将正交曲率的铍铜双稳态壳封装于多层热塑性聚氨酯织物气腔中,依托结构瞬态跳变(snap-through)快速释能的力学特性,通过差异化充气方式实现轻拍(Tap)、冲击(Strike)、振动(Vibration)、滑移(Slide)四类可编程触觉输出。其中冲击模态可在0.5ms内释放最高14N的作用力,且状态保持无需持续供气,具备低功耗优势;按压模态下,输出力可随输入气压连续调节。在此基础上团队提出扫描式逻辑气动控制策略,通过行列交叉寻址优化控制通路并大幅降低硬件复杂度,实现了集成46个执行单元的触觉背心的大面积时空触觉渲染。一系列力学、感知与生理实验验证表明,该系统具备高模态辨识度与明确的皮层响应特性,在沉浸式虚实交互、触觉导航与感官替代等场景具有广阔应用前景。
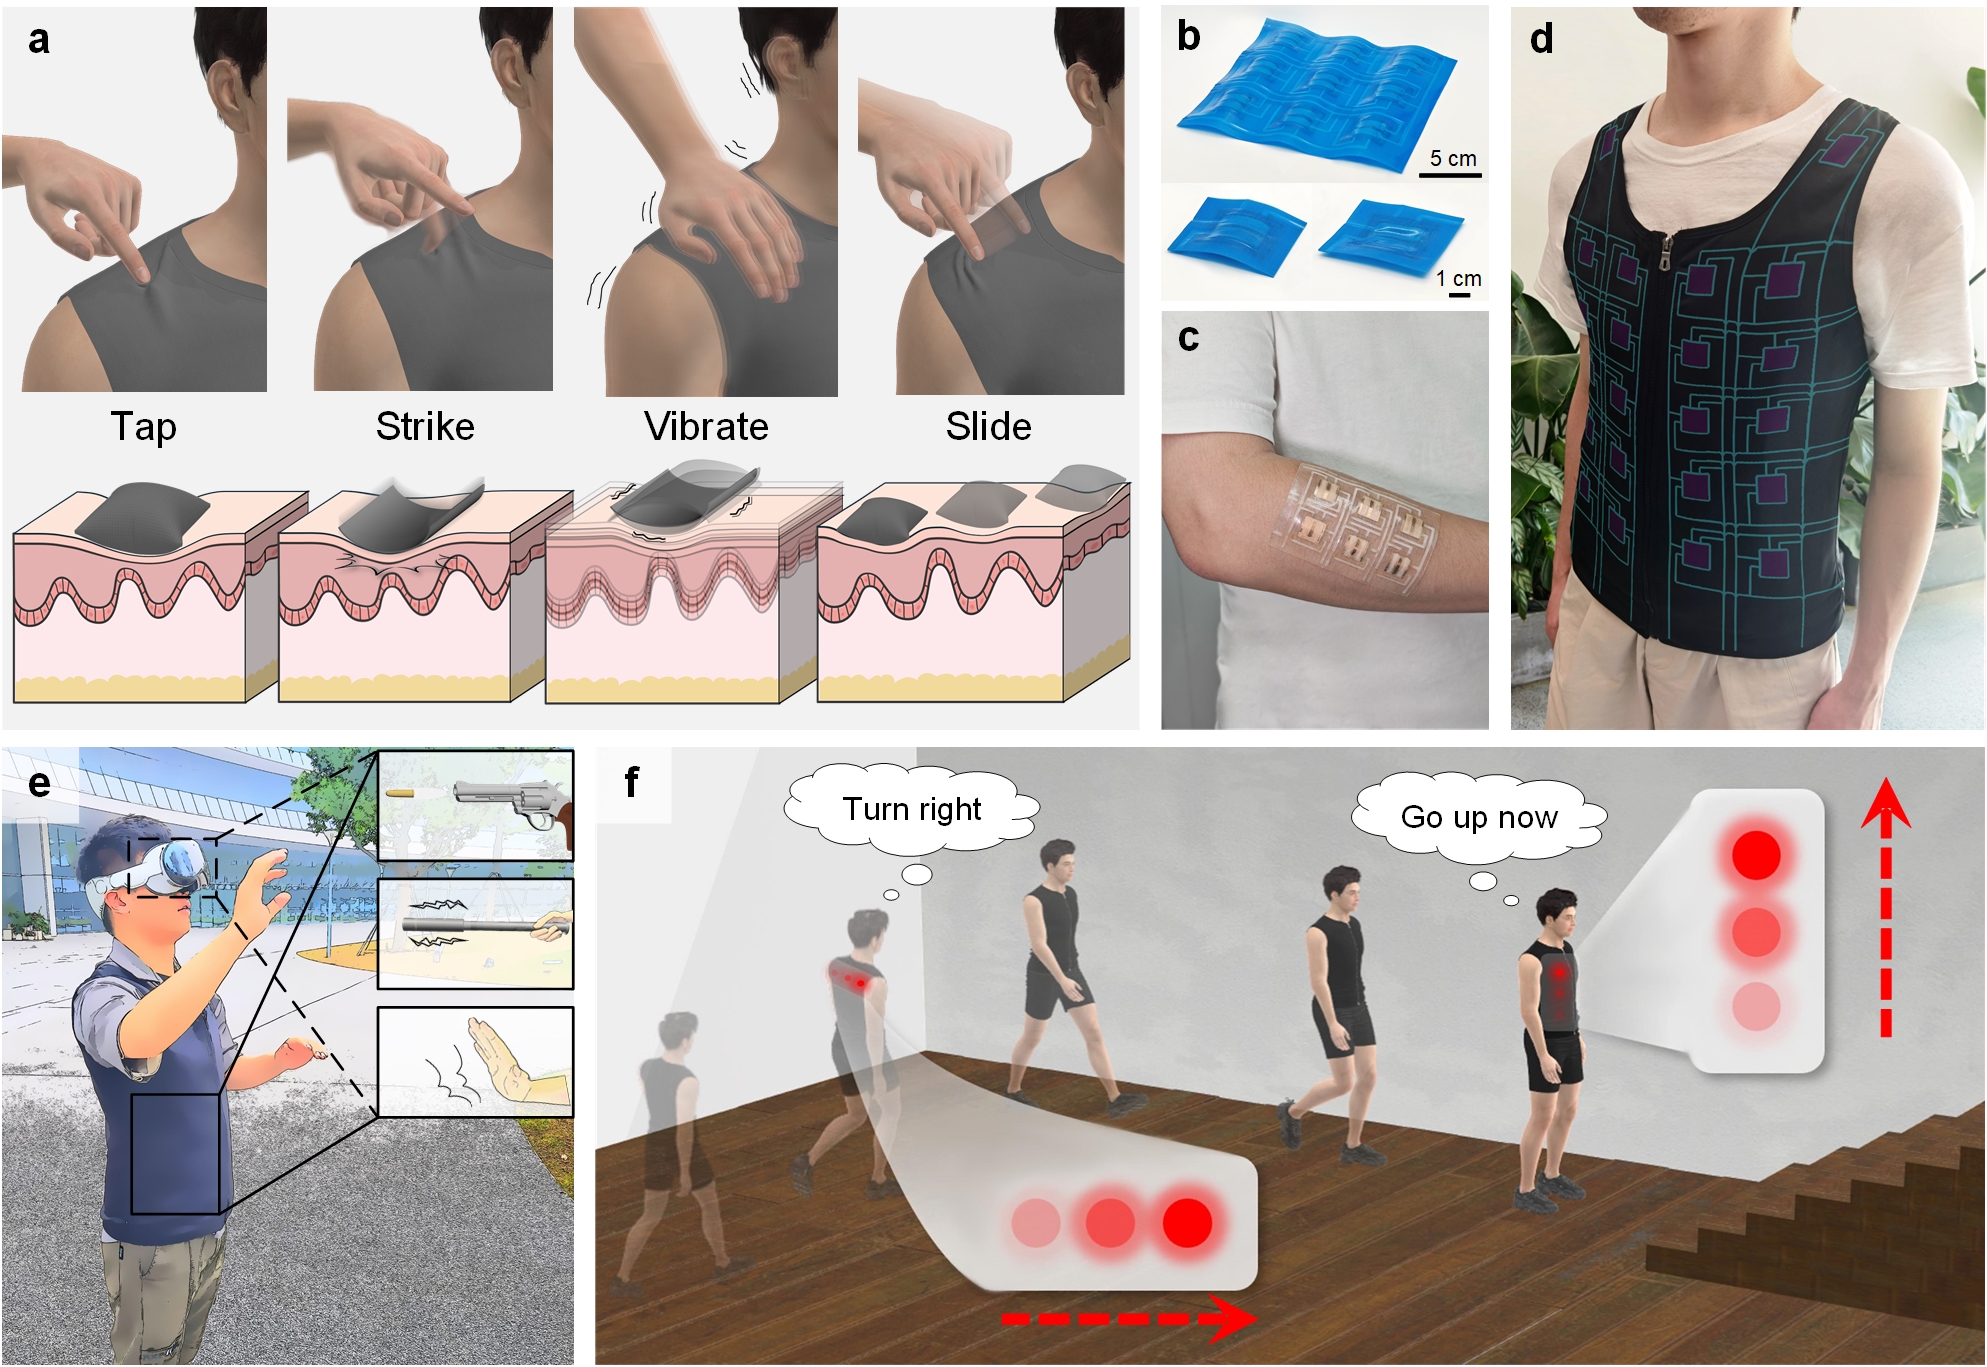
面向全身多模态触觉交互的双稳态织物触觉界面
我院青年研究员张壮为论文共同第一作者,甘中学教授与2025级博士生贾晨为论文主要合作者,西湖大学工学院讲席教授姜汉卿为论文通讯作者。复旦大学智能机器人与先进制造创新学院为论文第一单位。该研究得到国家重点研发计划、国家自然科学基金等项目支持。
原文链接:https://www.nature.com/articles/s44460-026-00120-5