搜索

近日,2026全球开发者先锋大会(GDPS 2026)暨国际具身智能技能大赛在上海张江科学会堂举行。我院可信具身智能研究院与上海新智具身智能科技有限公司组成联合团队,获得检测分析赛道质检检测赛项第一名;学院学生参赛团队与国家地方共建人形机器人创新中心(以下简称“国地中心”)合作,在上下料搬运、消防灭火和精密装配三个赛项中取得两项冠军、一项季军和一项第四名的成绩,展现了学院在具身智能科研探索与学生工程实践中的积极进展。
本届国际具身智能技能大赛聚焦工业、服务、特种三大领域,设置9大赛道、23个赛项。大赛共吸引800余支参赛队伍、上千台机器人同台竞技,70余名行业专家担任裁判,500余名行业专家深入交流。大赛立足真机实干、实景实训,推动具身智能从技能展示迈向真实场景作业,以场景牵引人工智能应用落地与常态化部署,重点检验机器人在真实生产生活中的实干能力。
学生团队在多个赛项中表现出色
学生团队使用国地中心提供的灵龙H轮臂机器人和灵龙L双足机器人参加了三个赛项的比赛。其中,灵龙龙来队夺得上下料搬运赛项冠军;灵龙光华队获得消防灭火赛项冠军、上下料搬运赛项季军;灵龙智行队获得精密装配赛项第四名。
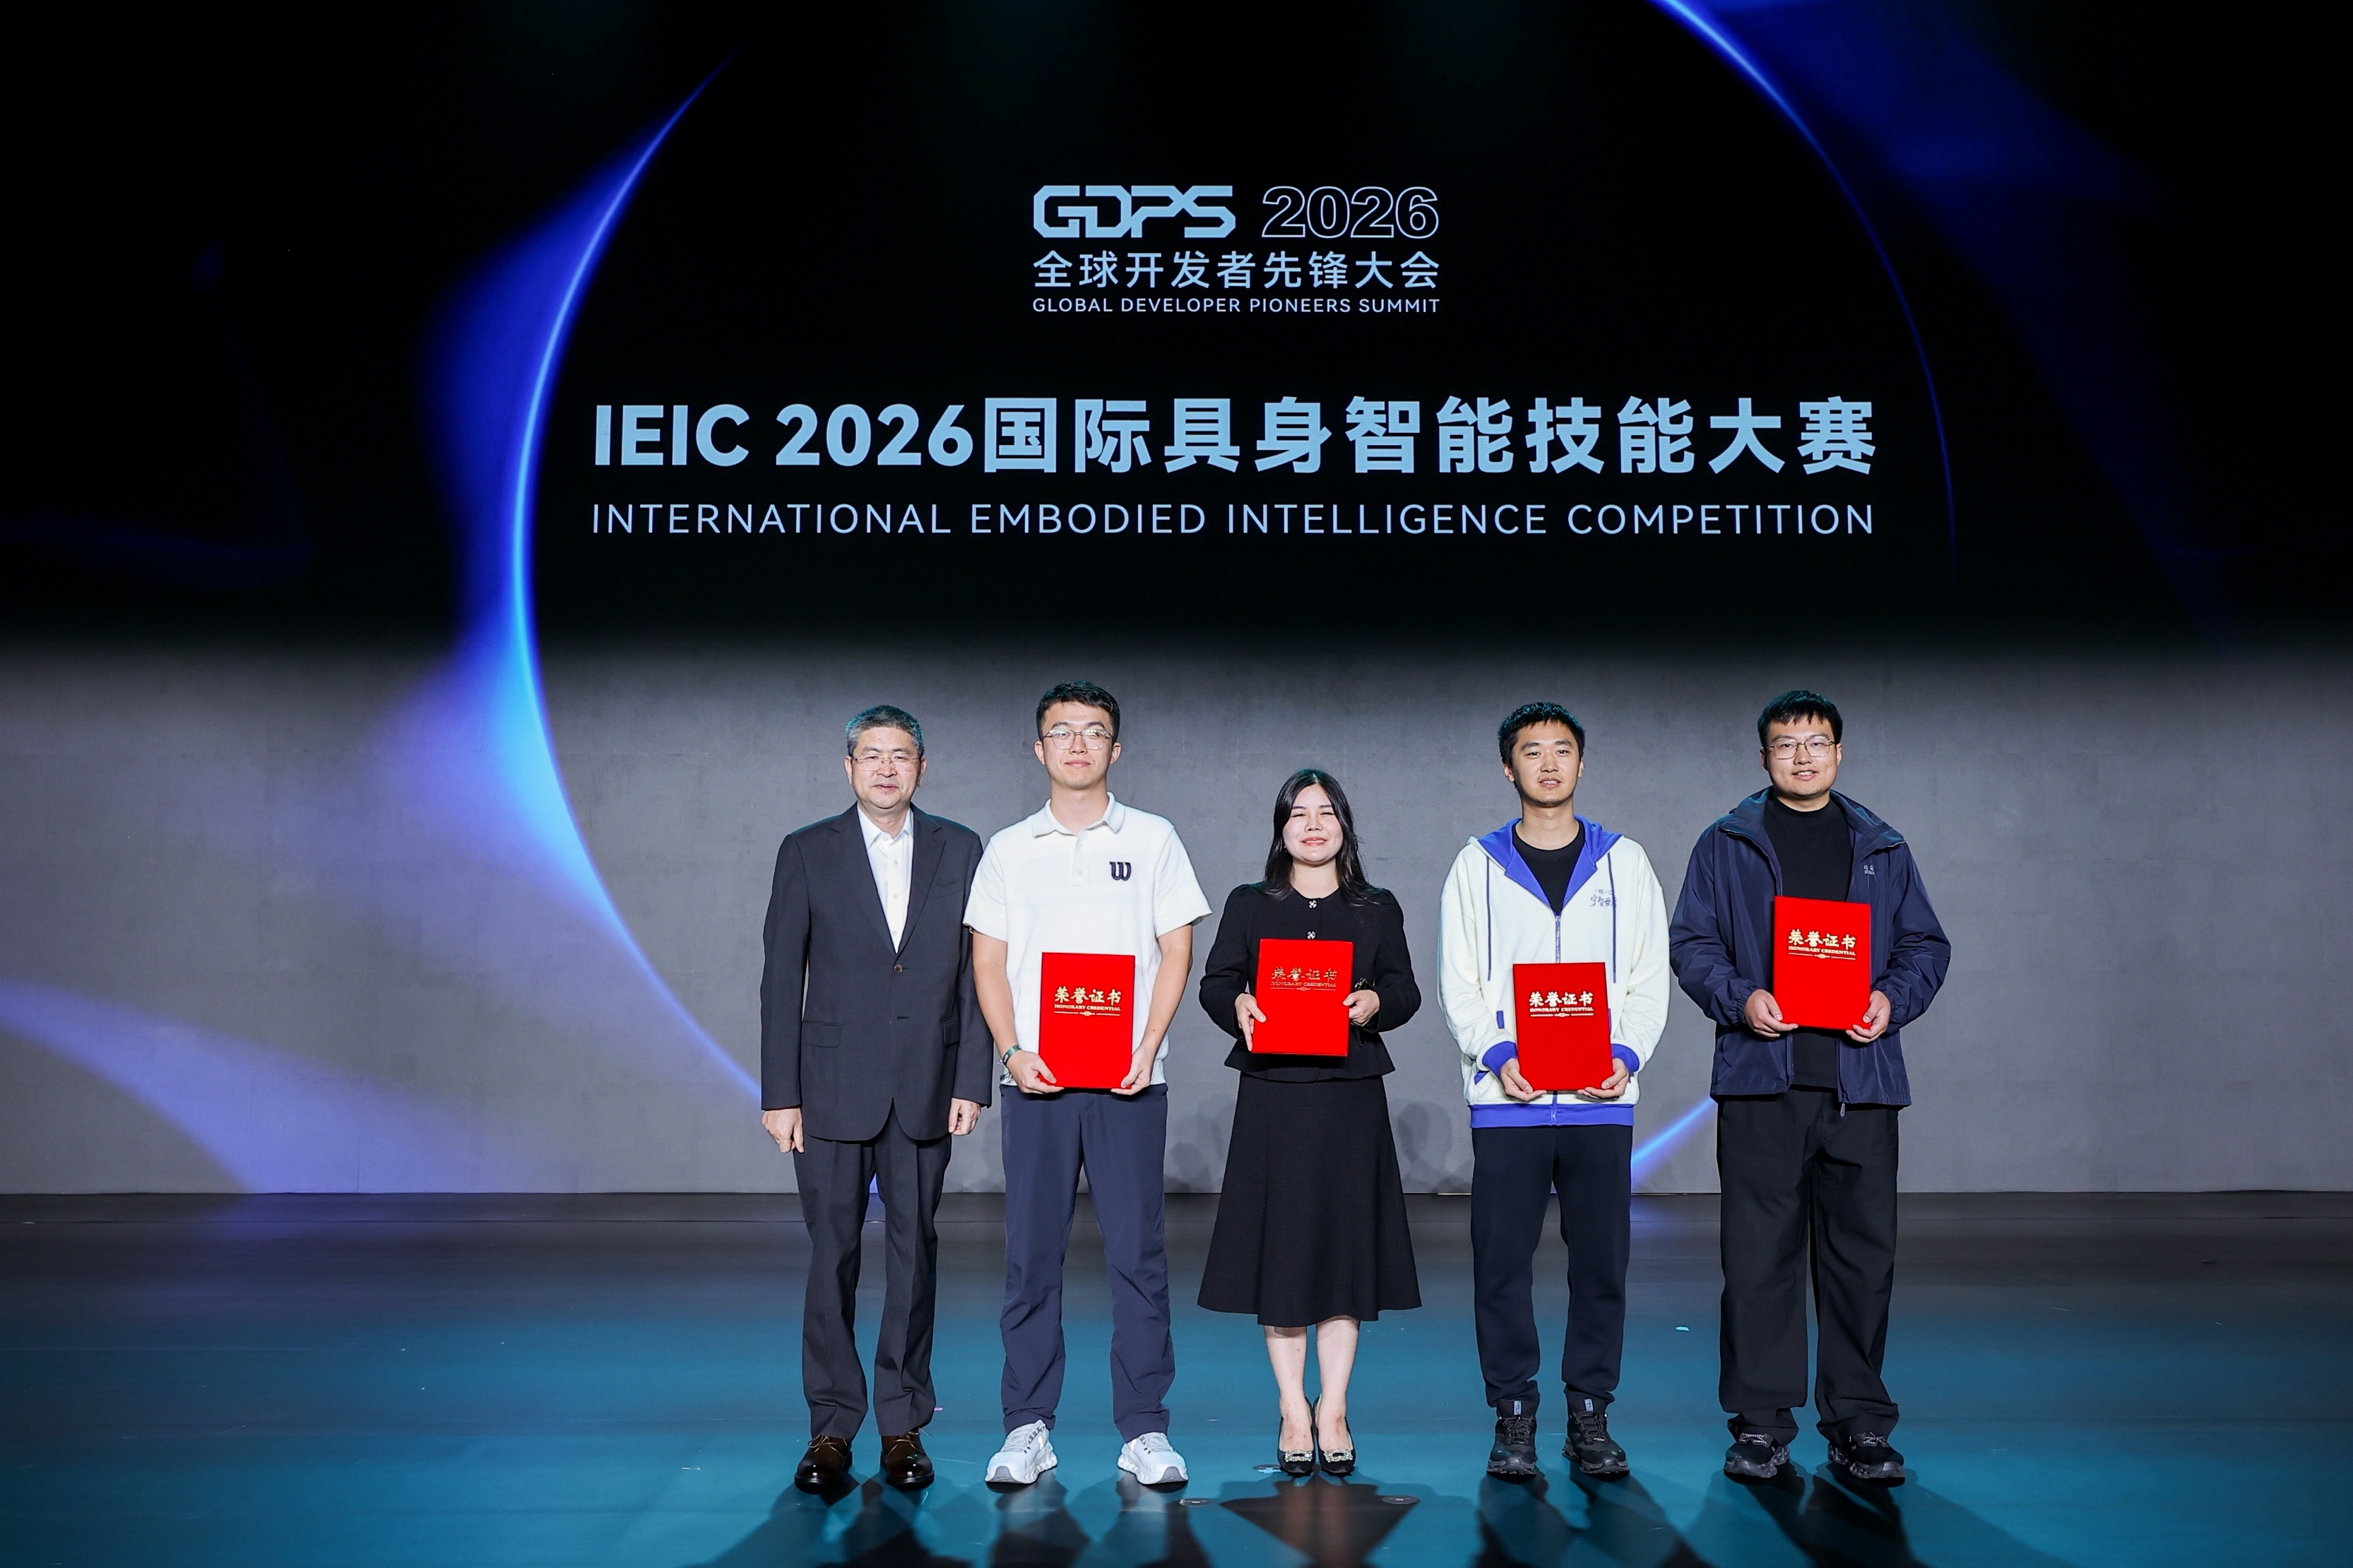
国际具身智能技能大赛颁奖现场
上下料搬运赛项
上下料搬运赛项将抓取、转运、上料等动作串联为连续流程,要求机器人在限定时间内应对运动中的物料,兼顾抓取时机、搬运稳定性和工位对接精度。灵龙龙来队依托灵龙H轮臂机器人,通过视觉信息确定目标位置,衔接抓取、转运和对位动作,并在工位间移动时进行自主避障,保持携带物料时的平稳运行,最终夺得冠军。同场参赛的灵龙光华队获得季军。
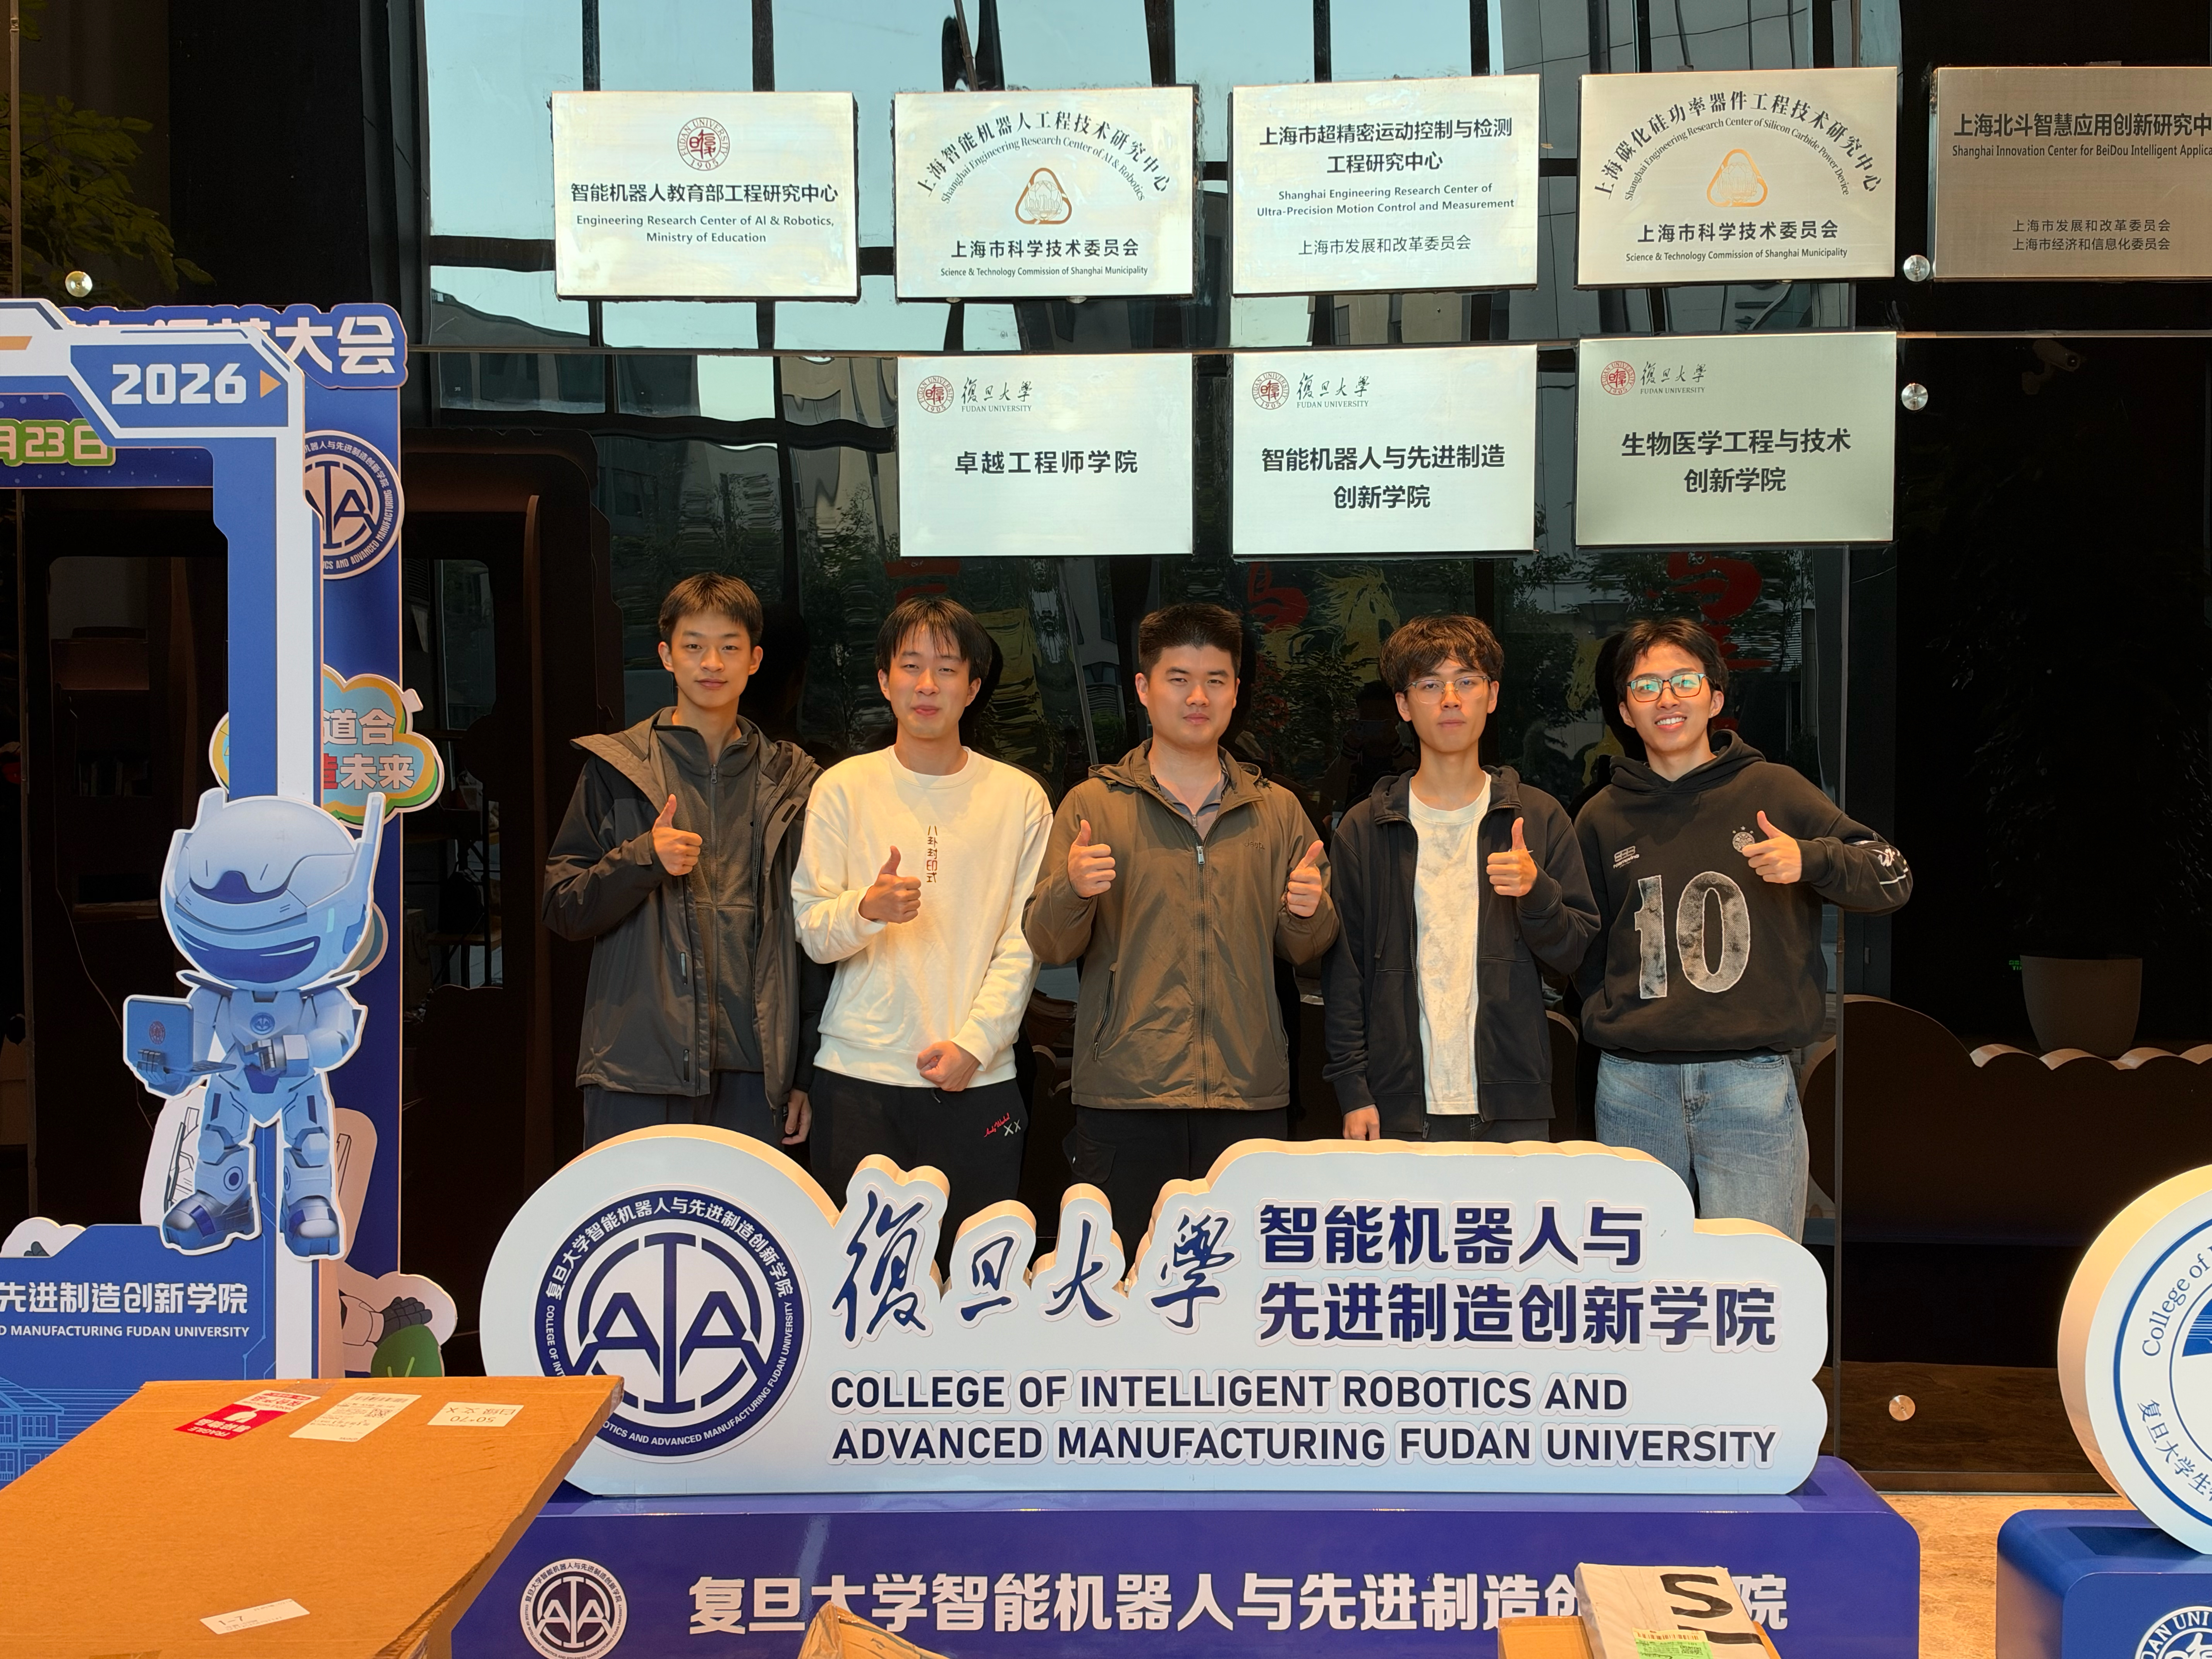
灵龙龙来队团队合影
在生产线上,一次成功抓取只是完成搬运任务的起点。机器人还需要将物料送至指定工位、完成上料,并在负载状态下继续移动。本赛项把这些动作串成连续流程,要求机器人在限定时间内应对运动中的物料,兼顾抓取时机、搬运稳定性和工位对接精度。
灵龙龙来队依托国地中心提供的灵龙H轮臂机器人完成比赛。机器人通过视觉信息确定目标位置,衔接抓取、转运和对位动作;在工位间移动时进行自主避障,保持携带物料时的平稳运行。
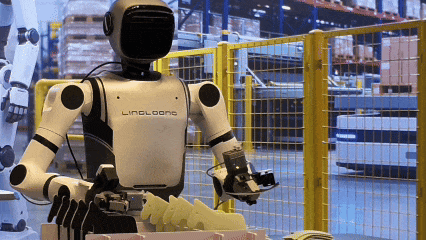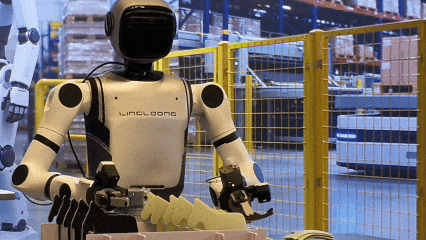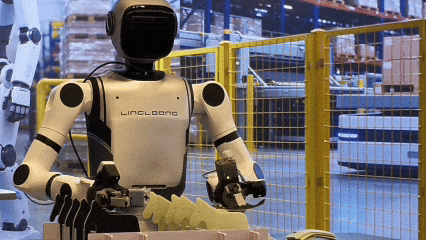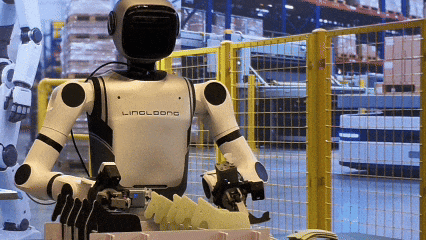
机器人进行物料抓取
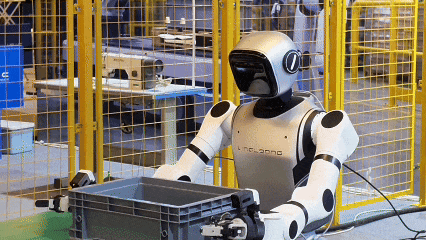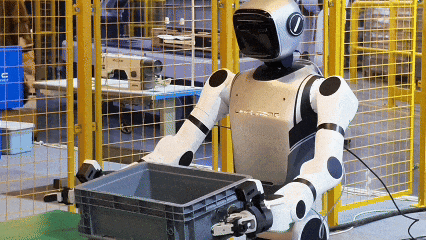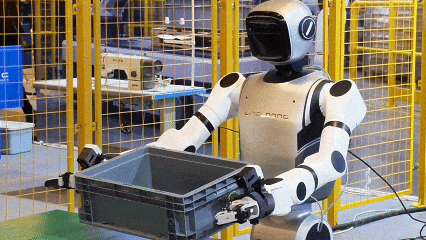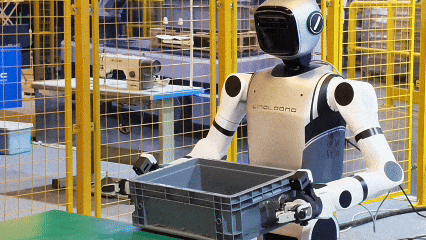
机器人搬运物料箱
上下料搬运赛项比赛现场
参赛队员与机器人在上下料工位
消防灭火赛项
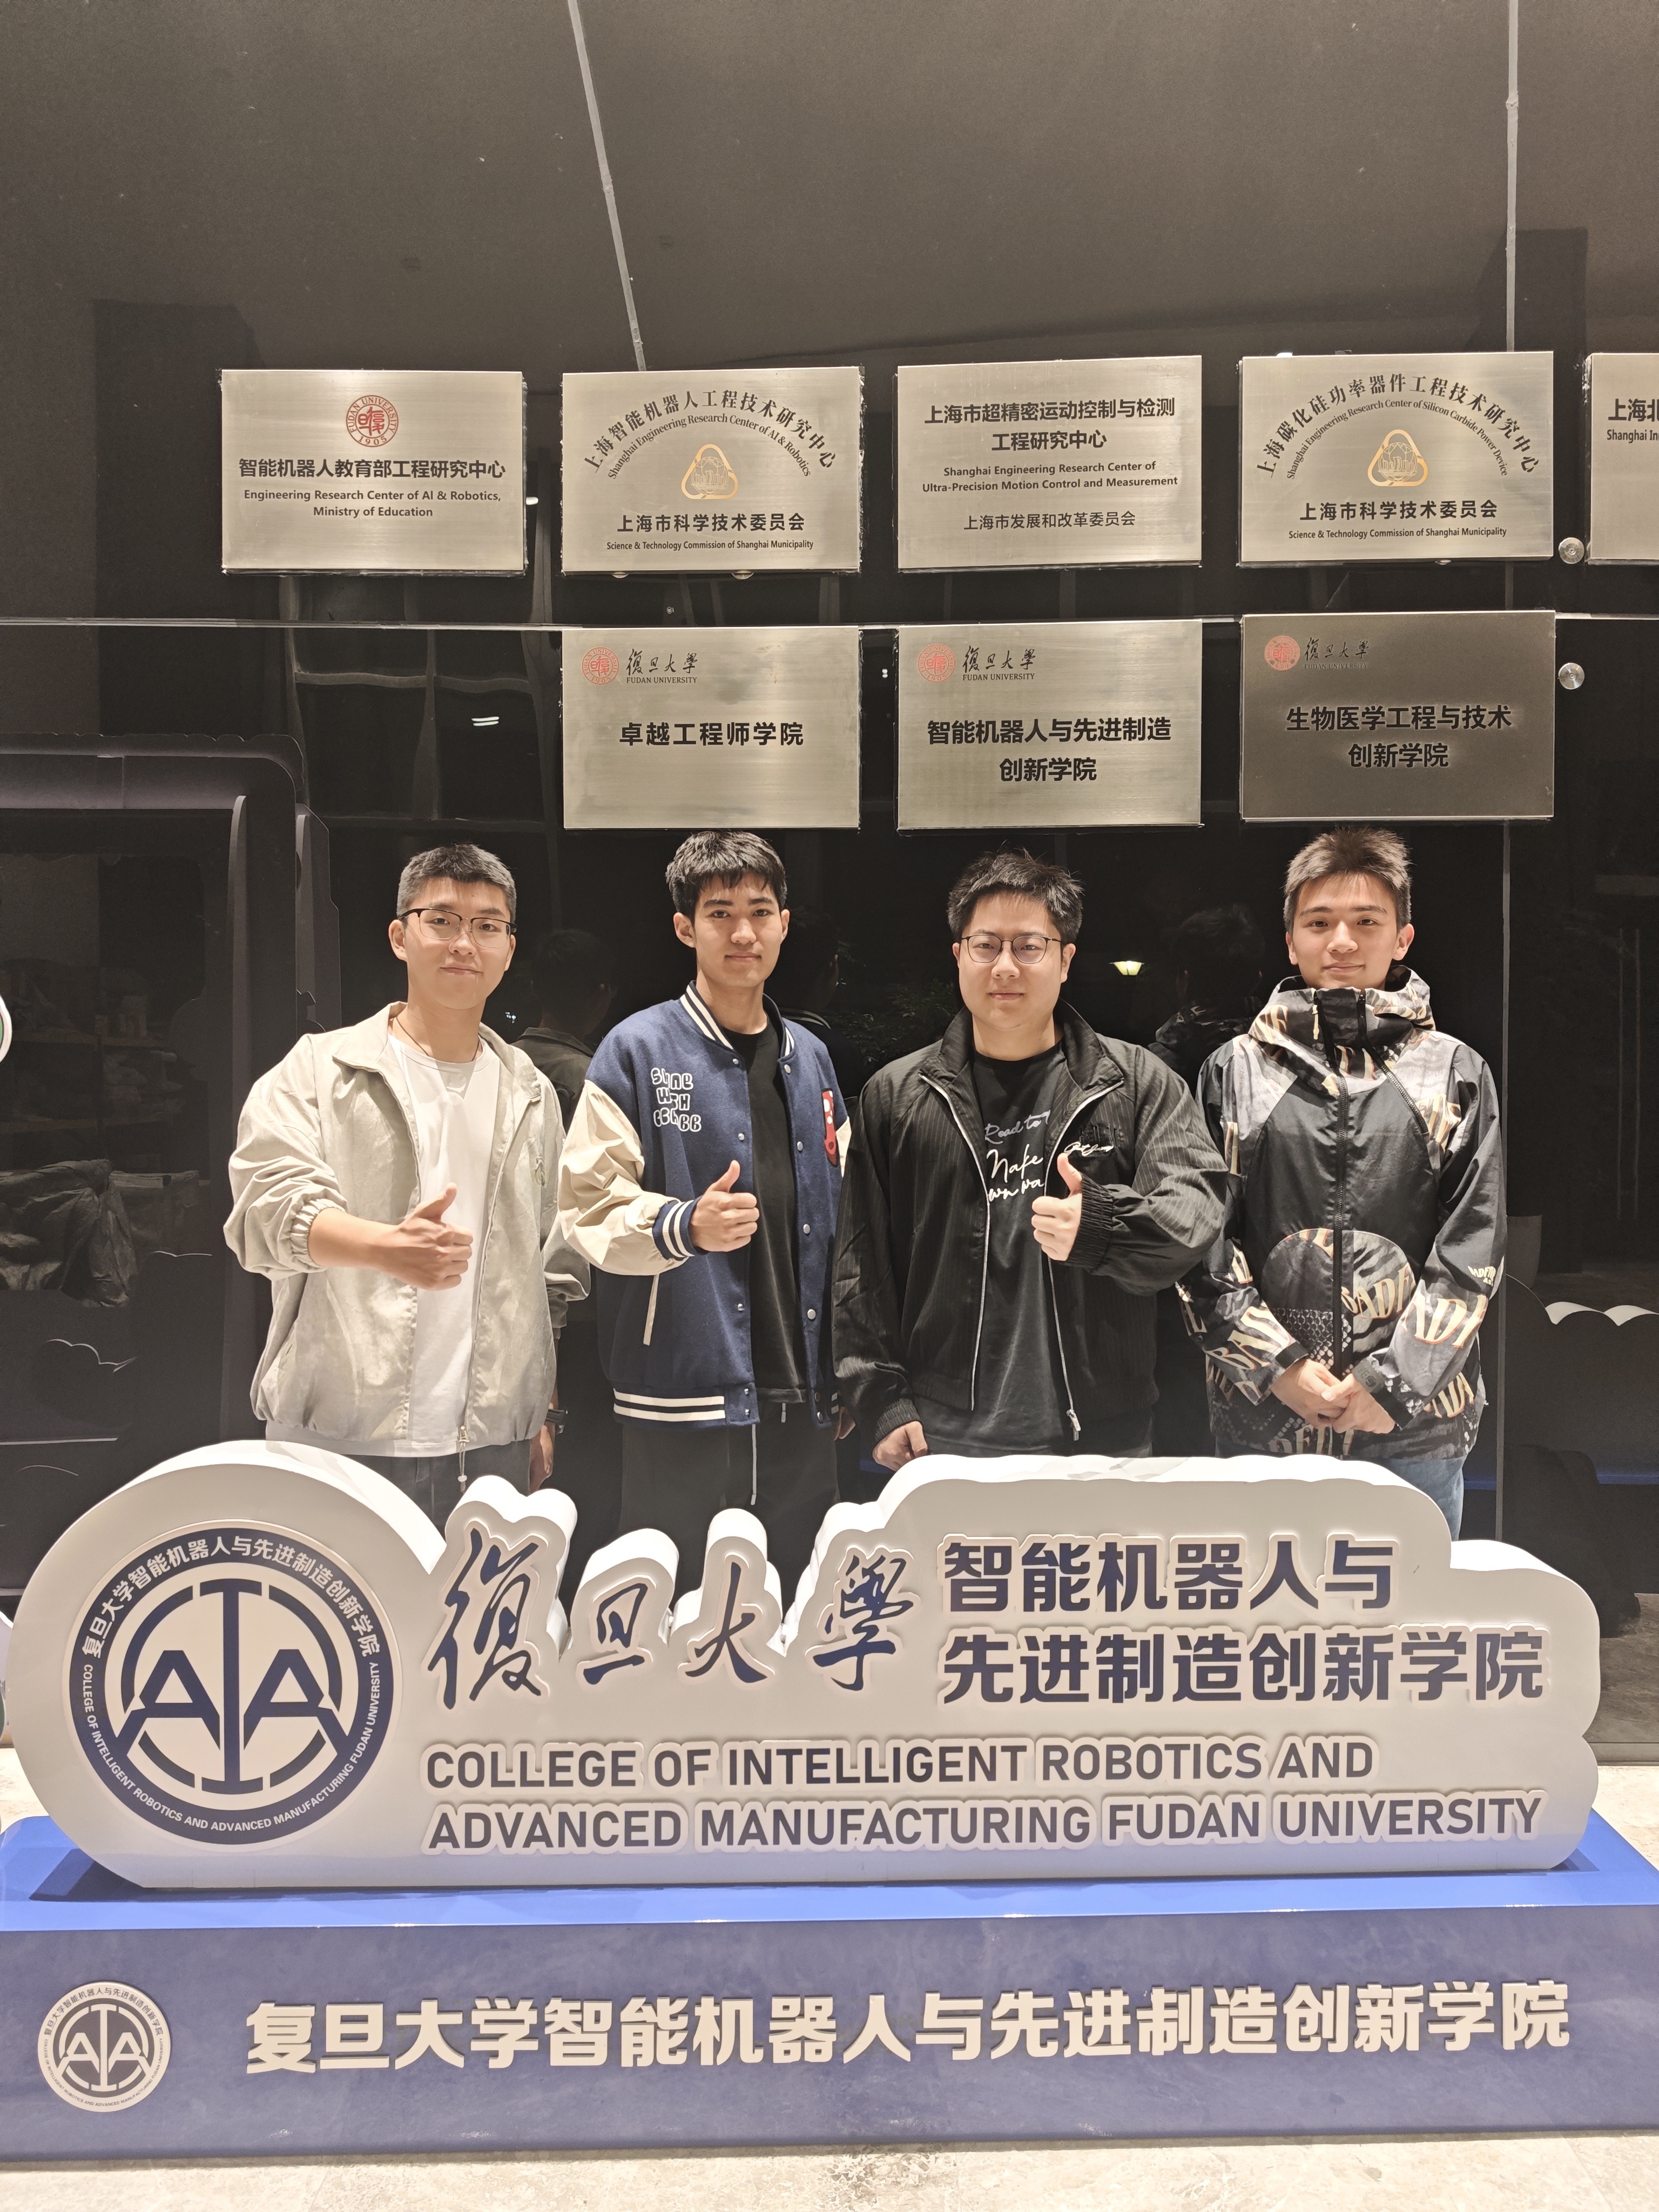
灵龙光华队团队合影
从发现火情到完成处置并离开现场,消防机器人需要独立衔接多个步骤。赛项将巡检、火源定位、灭火和撤离纳入同一任务,要求机器人一边感知现场环境,一边规划移动与操作。能否顺利完成整套流程,既取决于单个动作的准确性,也取决于各环节之间的协调。
灵龙光华队使用灵龙L双足机器人参赛。针对消防任务配置的操作末端,使机器人能够抓取并使用灭火器;语义理解与感知避障能力则支撑其完成现场判断和自主行动。比赛中,机器人无需人工介入,完成火情探测、灭火处置及撤离,帮助队伍获得该赛项冠军。
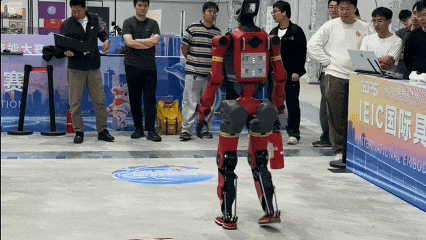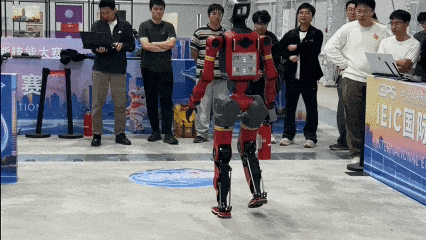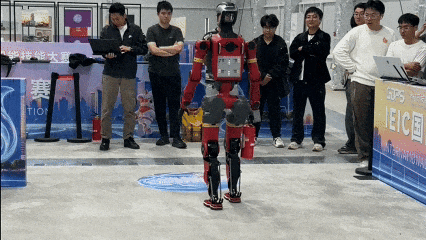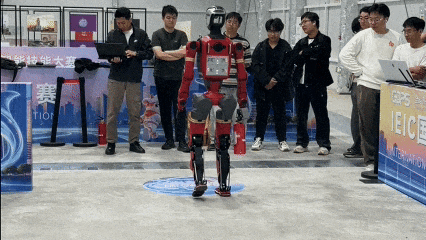
机器人在消防赛场自主行进
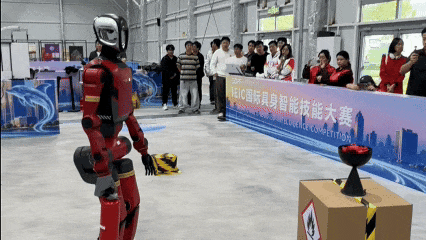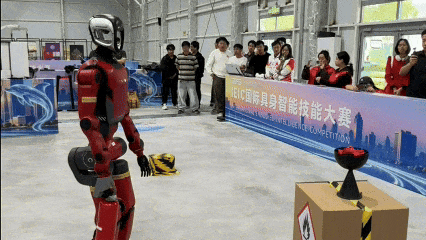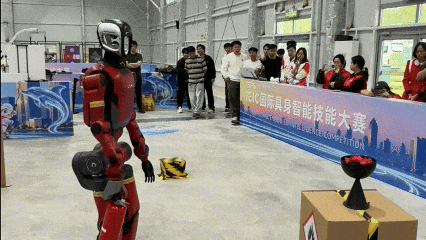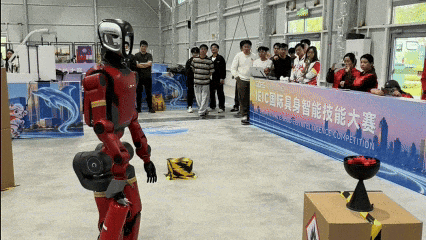
机器人执行灭火任务
精密装配赛项
精密装配把比赛重点落在零部件与工具之间的细小配合上。USB插拔、内存条安装、螺丝紧固和电池装配等任务,要求机器人在接触前判断位置与姿态,并在接触过程中控制动作和力度。赛项还包含缺陷检测、物料分拣等内容,检验机器人处理不同对象、切换不同操作的能力。
灵龙智行队获得该赛项第四名。装配任务关注末端在局部空间内的定位精度,以及操作过程中对接触状态的把握。参与这一赛项,为队员理解视觉感知如何与运动控制协同提供了具体情境,也使课堂中的技术概念与设备上的实际操作建立起联系。
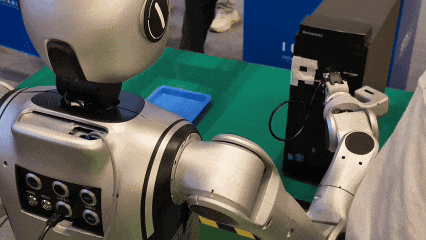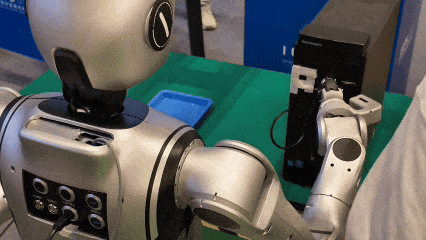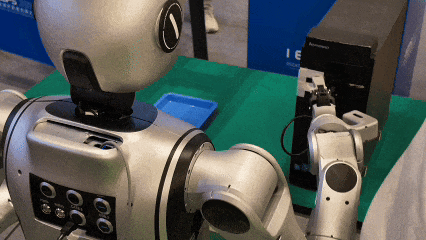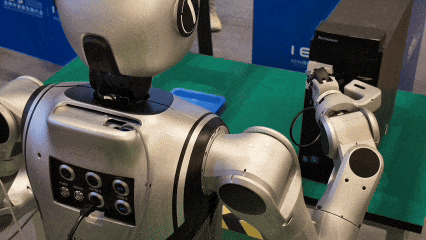
机器人在装配工位进行操作
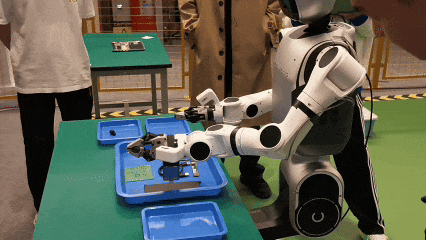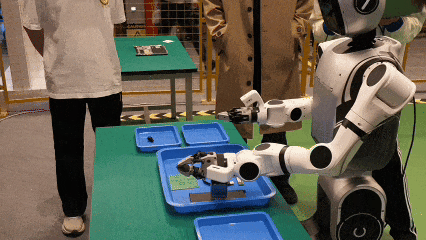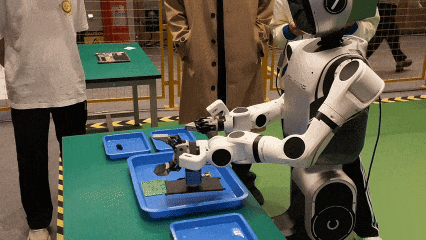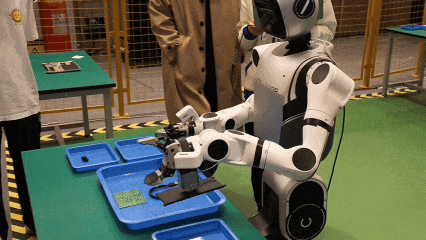
机器人进行物料分拣操作
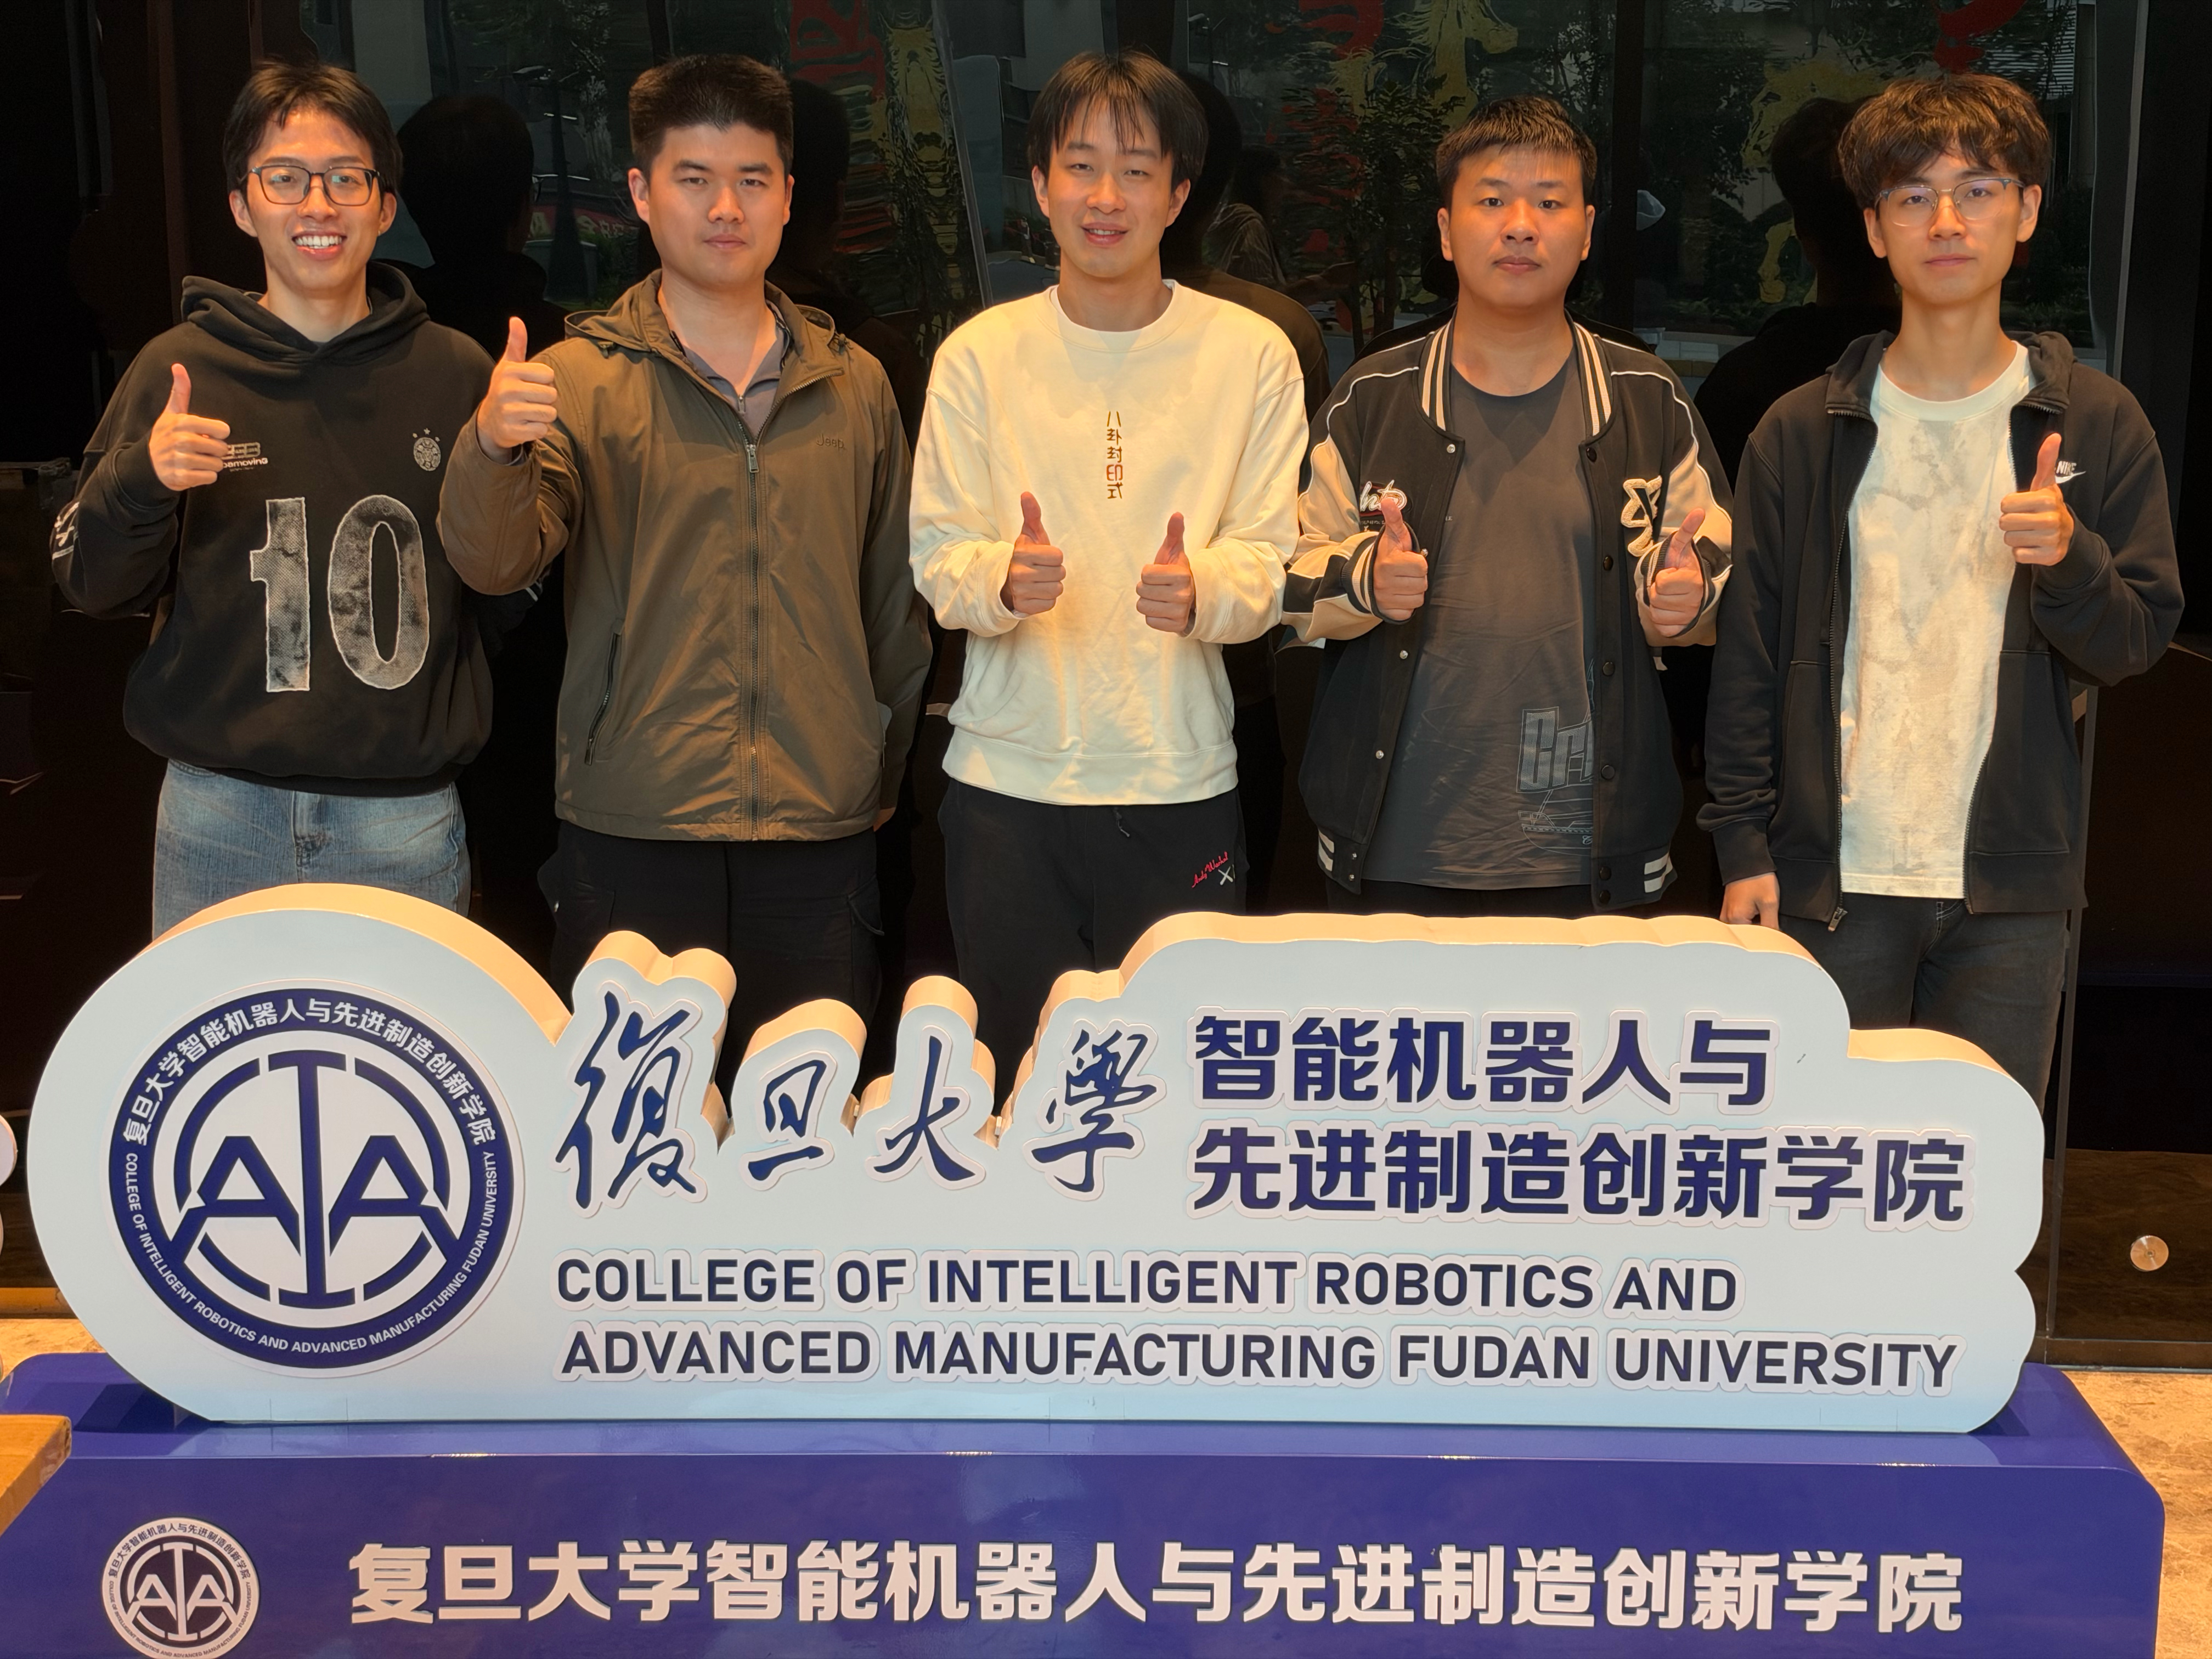
灵龙智行队团队合影
学院此次参赛队员均来自智能机器人与先进制造创新学院,团队成员以本科生为主体,博士生承担带队、指导与辅助工作,由学院副院长方虹斌教授出任指导教师。来自仿生结构与机器人实验室(BSRL)的朱曦禾、张逸樵、庞泓森、叶承航四名博士生,全程为本科生参赛保驾护航。国地中心徐金随、张浩然、陈紫阳、王世龙、周成元等老师在参赛过程中给予指导与支持。
参加本次比赛的本科生同学为:
李继豪(24级智能科学与技术专业-智能科学与系统方向-2020)
吴佳豪(24级智能科学与技术专业-智能机器人领军人才班)
薛皓宇(24级智能科学与技术专业-智能机器人领军人才班)
黄子铭(24级智能科学与技术专业-智能机器人领军人才班)
余烁钒(25级智能科学与技术专业-智能机器人领军人才班)
王奕翔(25级智能科学与技术专业)
付佳鑫(25级智能科学与技术专业)
可信具身智能研究院团队获质检检测赛项冠军
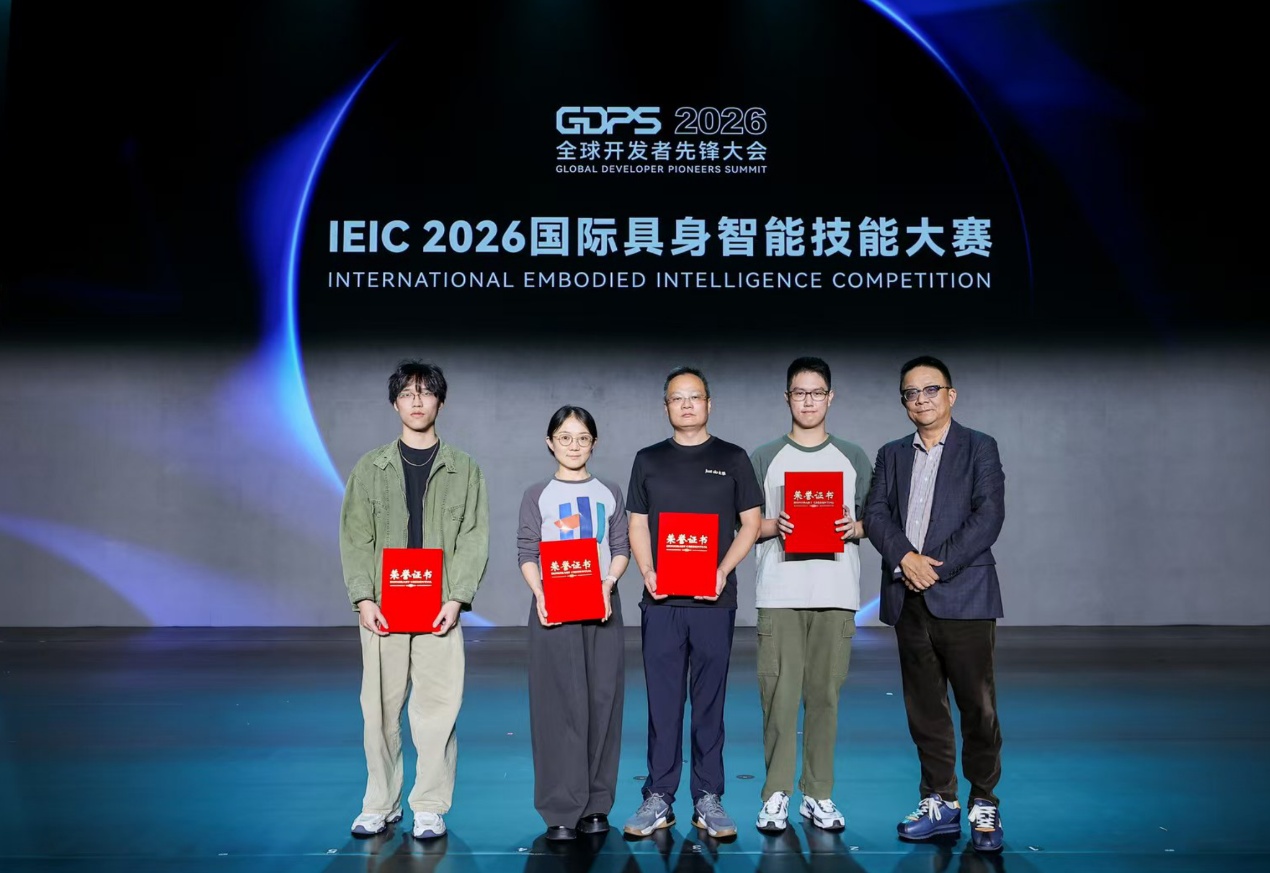
国际具身智能技能大赛颁奖现场
可信具身智能研究院团队由学院叶子逸老师、可信具身智能研究院2026级博士生徐厚泽指导,团队参加的质检检测赛项由上海质检院提供真实质检场景:要求机器人围绕奶片样品,完成“接收取样—称量制备—离心装载—取出归位—状态检查—判定分拣”的检测闭环。机器人需识别样品顺序与标识,准确取样、称量并制备6支试管,按标签顺序装载、启动离心机;离心后取出归位、检查状态,分拣合格与不合格样品,并生成上传检测记录。全流程综合考验机器人的多模态视觉理解、仪器精细操作与长时序任务规划能力。
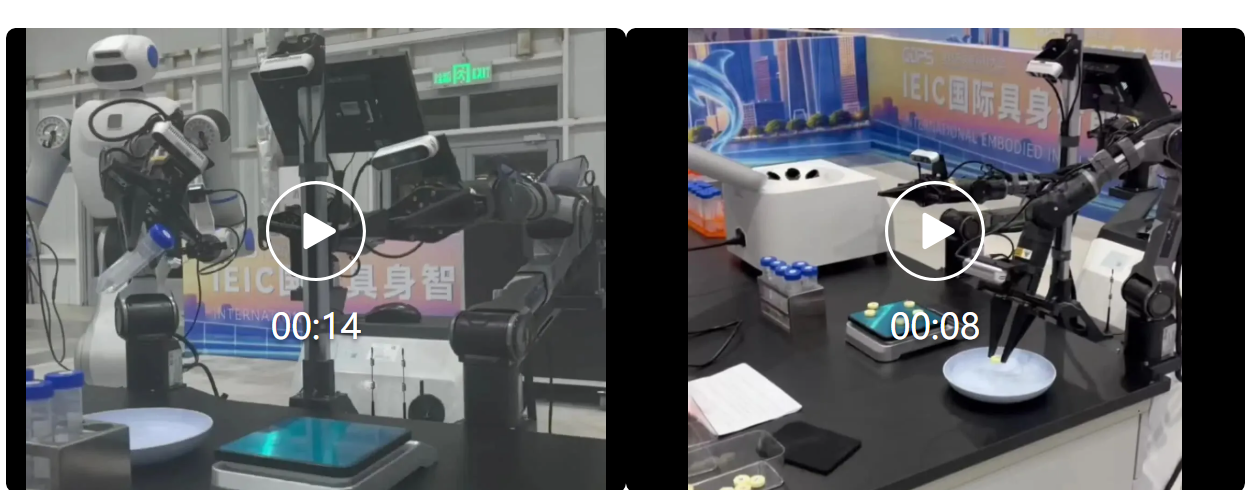
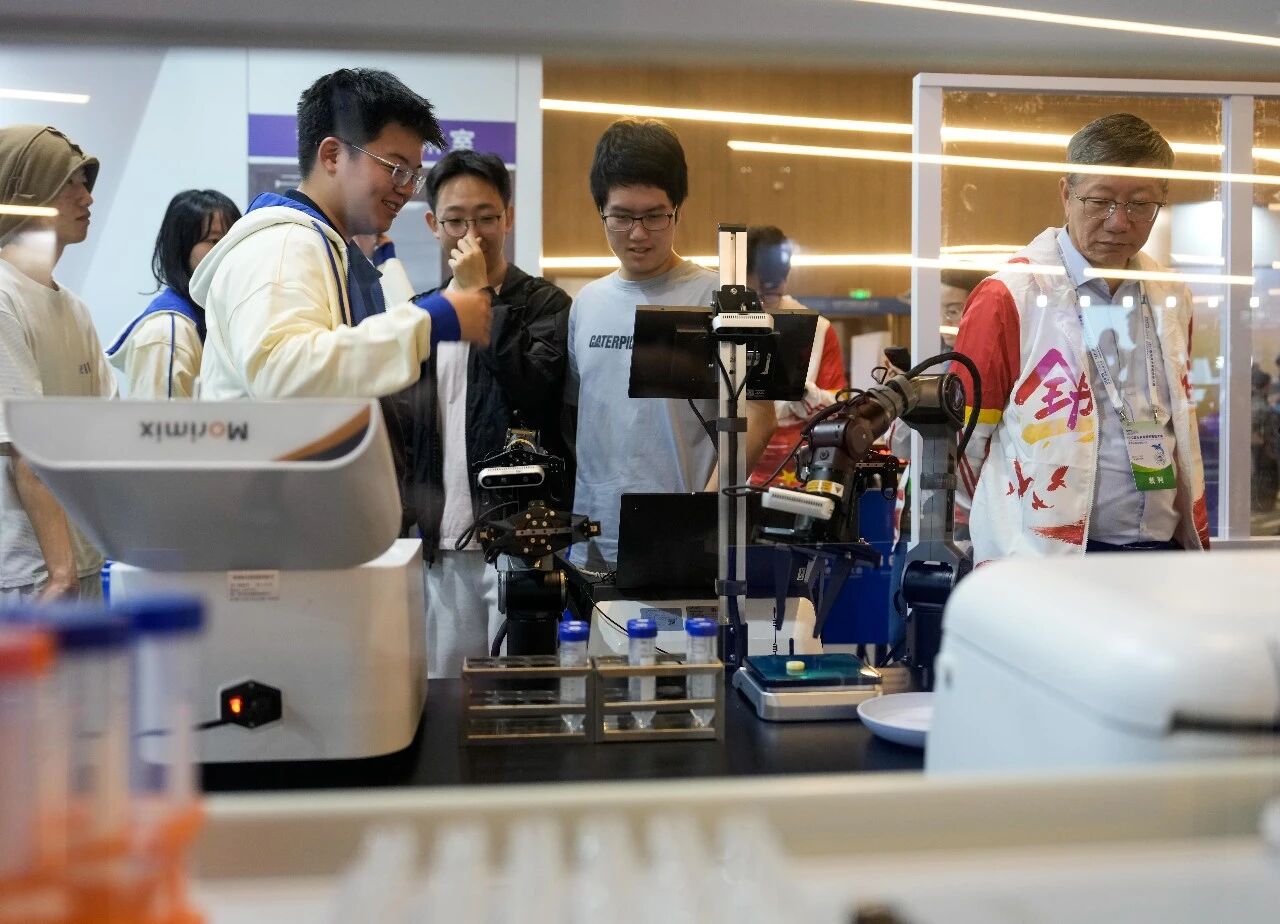
质检检测赛项现场
针对该任务,团队构建了基于通用模型的具身精细化操作智能系统,将质检流程分解为可执行的子任务序列,进而结合视觉与器械状态实时生成动作指令,调用相关的原子能力完成精细操作,实现了任务理解、动作执行到结果反馈的自主闭环。
学院向同学们表示祝贺!