搜索

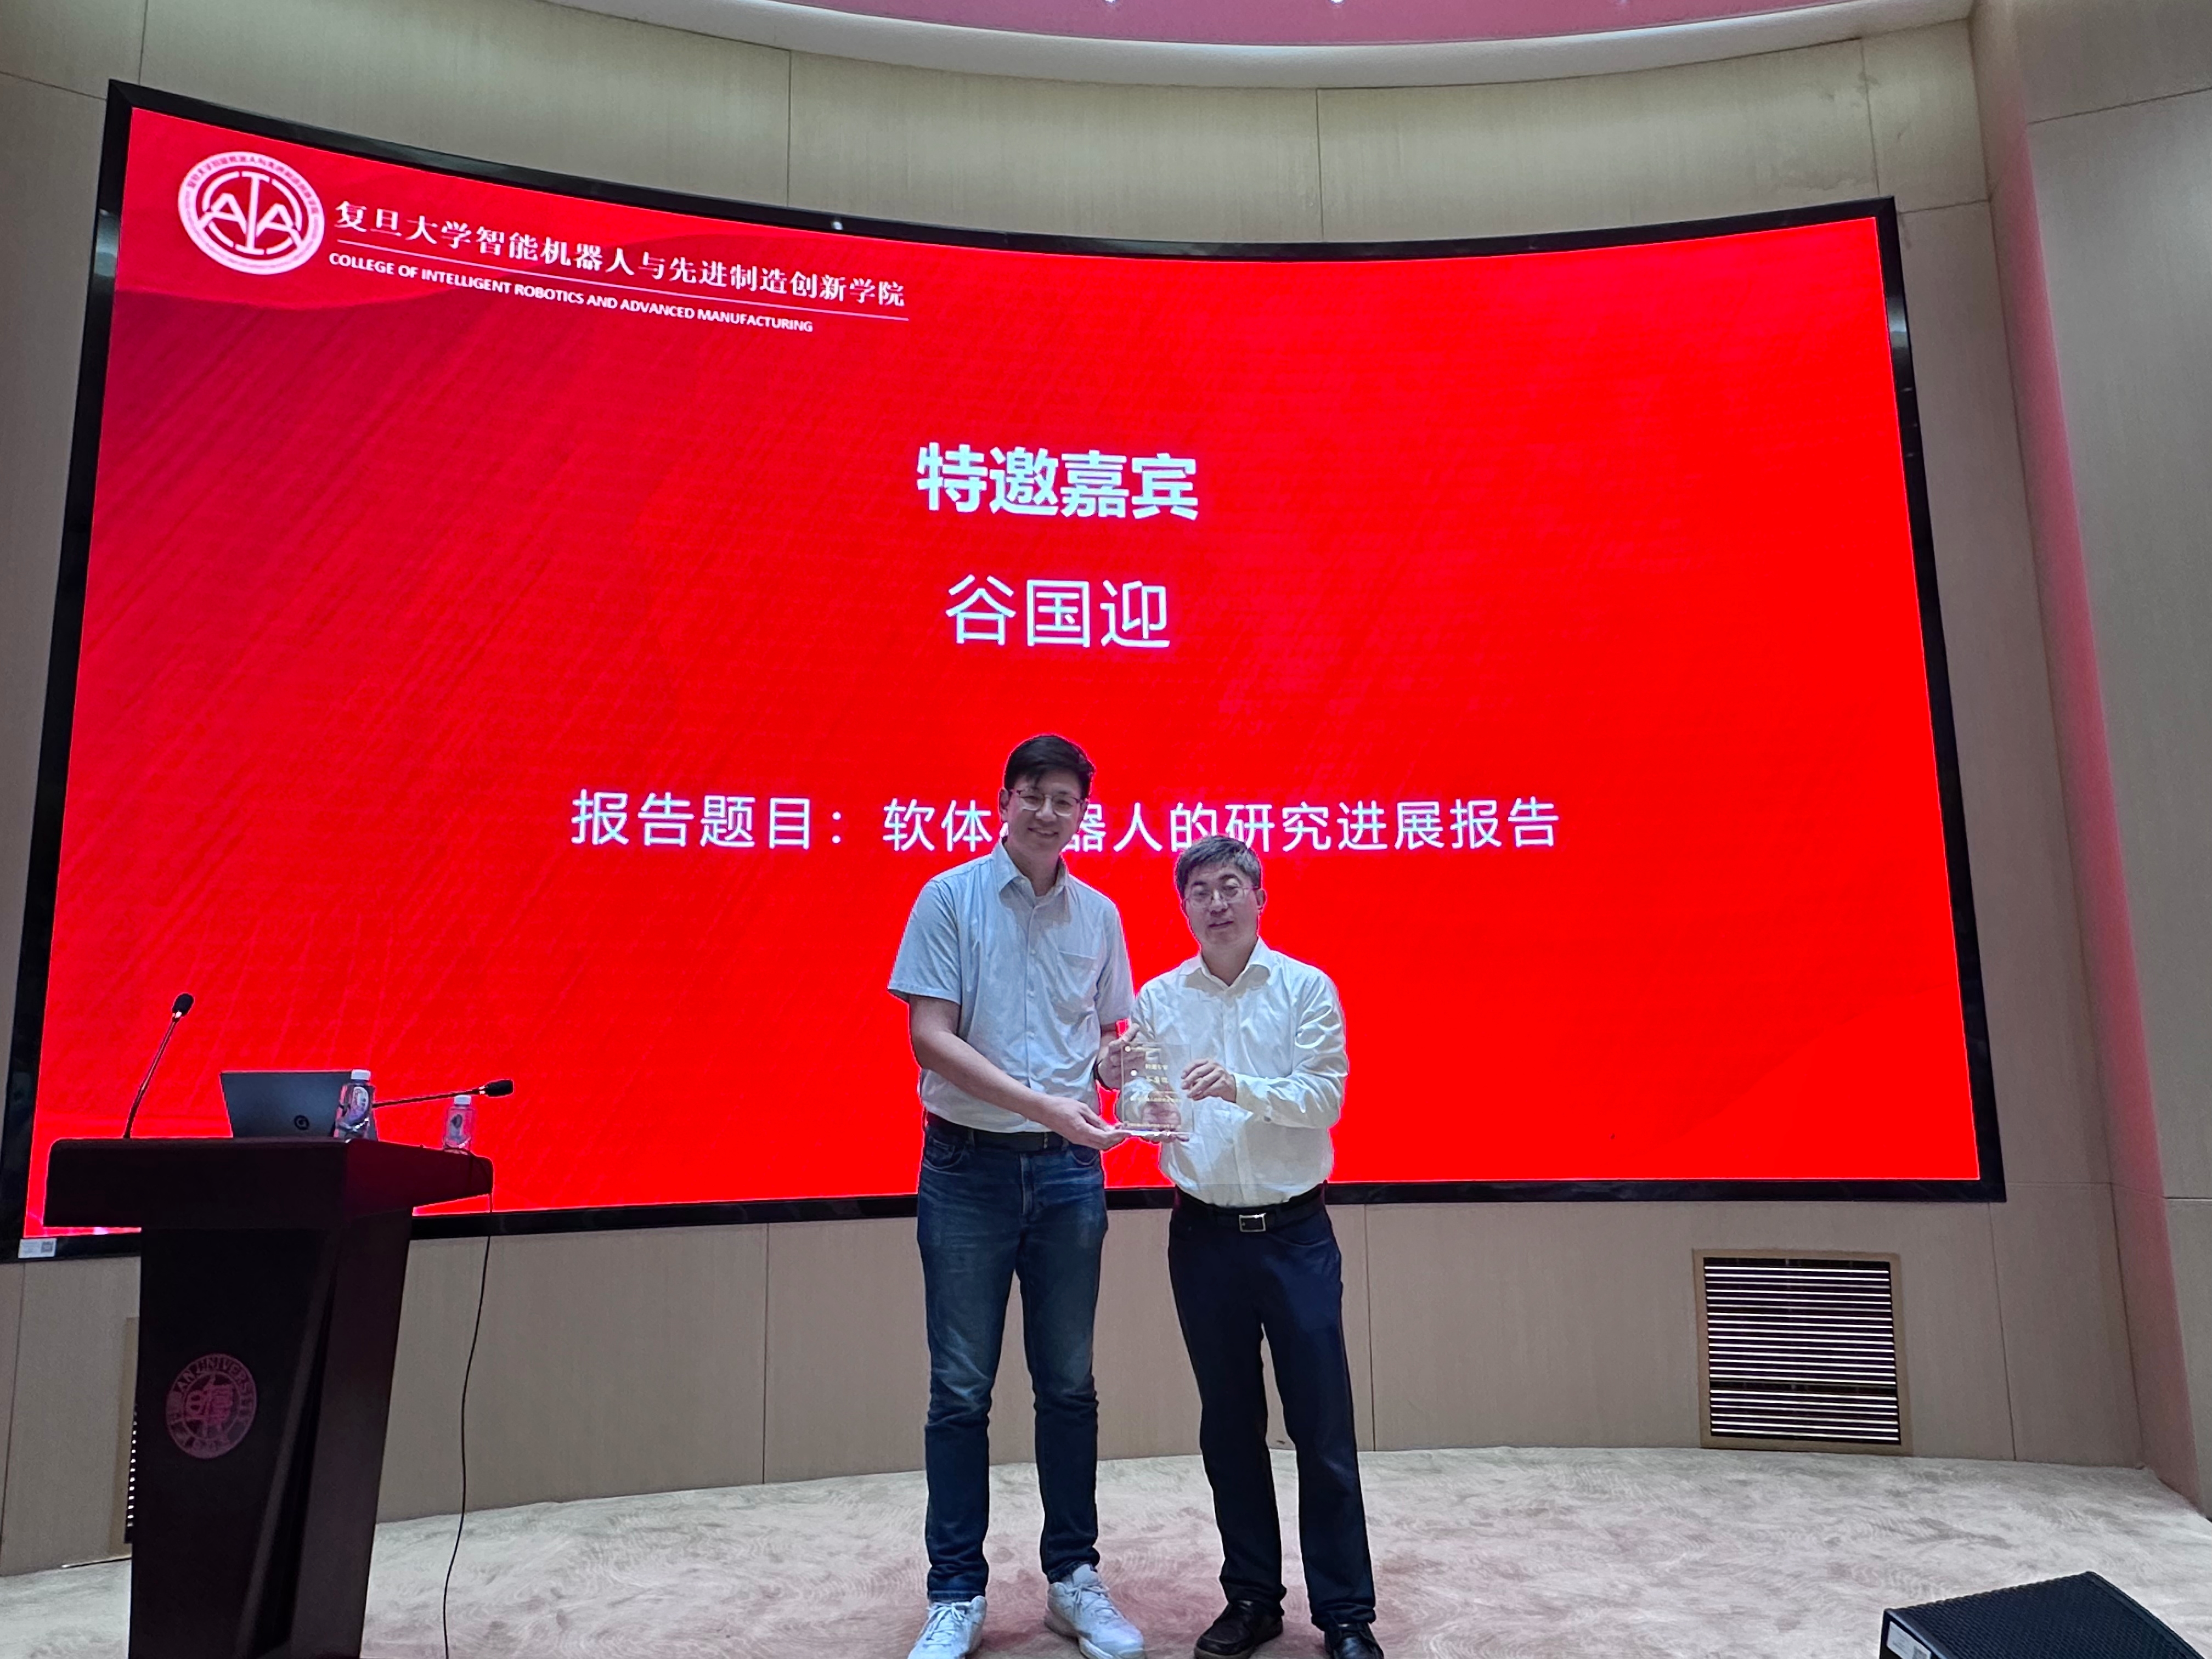
近日,学院在逸夫楼一楼报告厅举办第十三期智能机器人与先进制造大讲堂。上海交通大学特聘教授、机械与动力工程学院院长谷国迎,带来题为《软体机器人的研究进展报告》的专题报告,讲座面向全校师生开放。
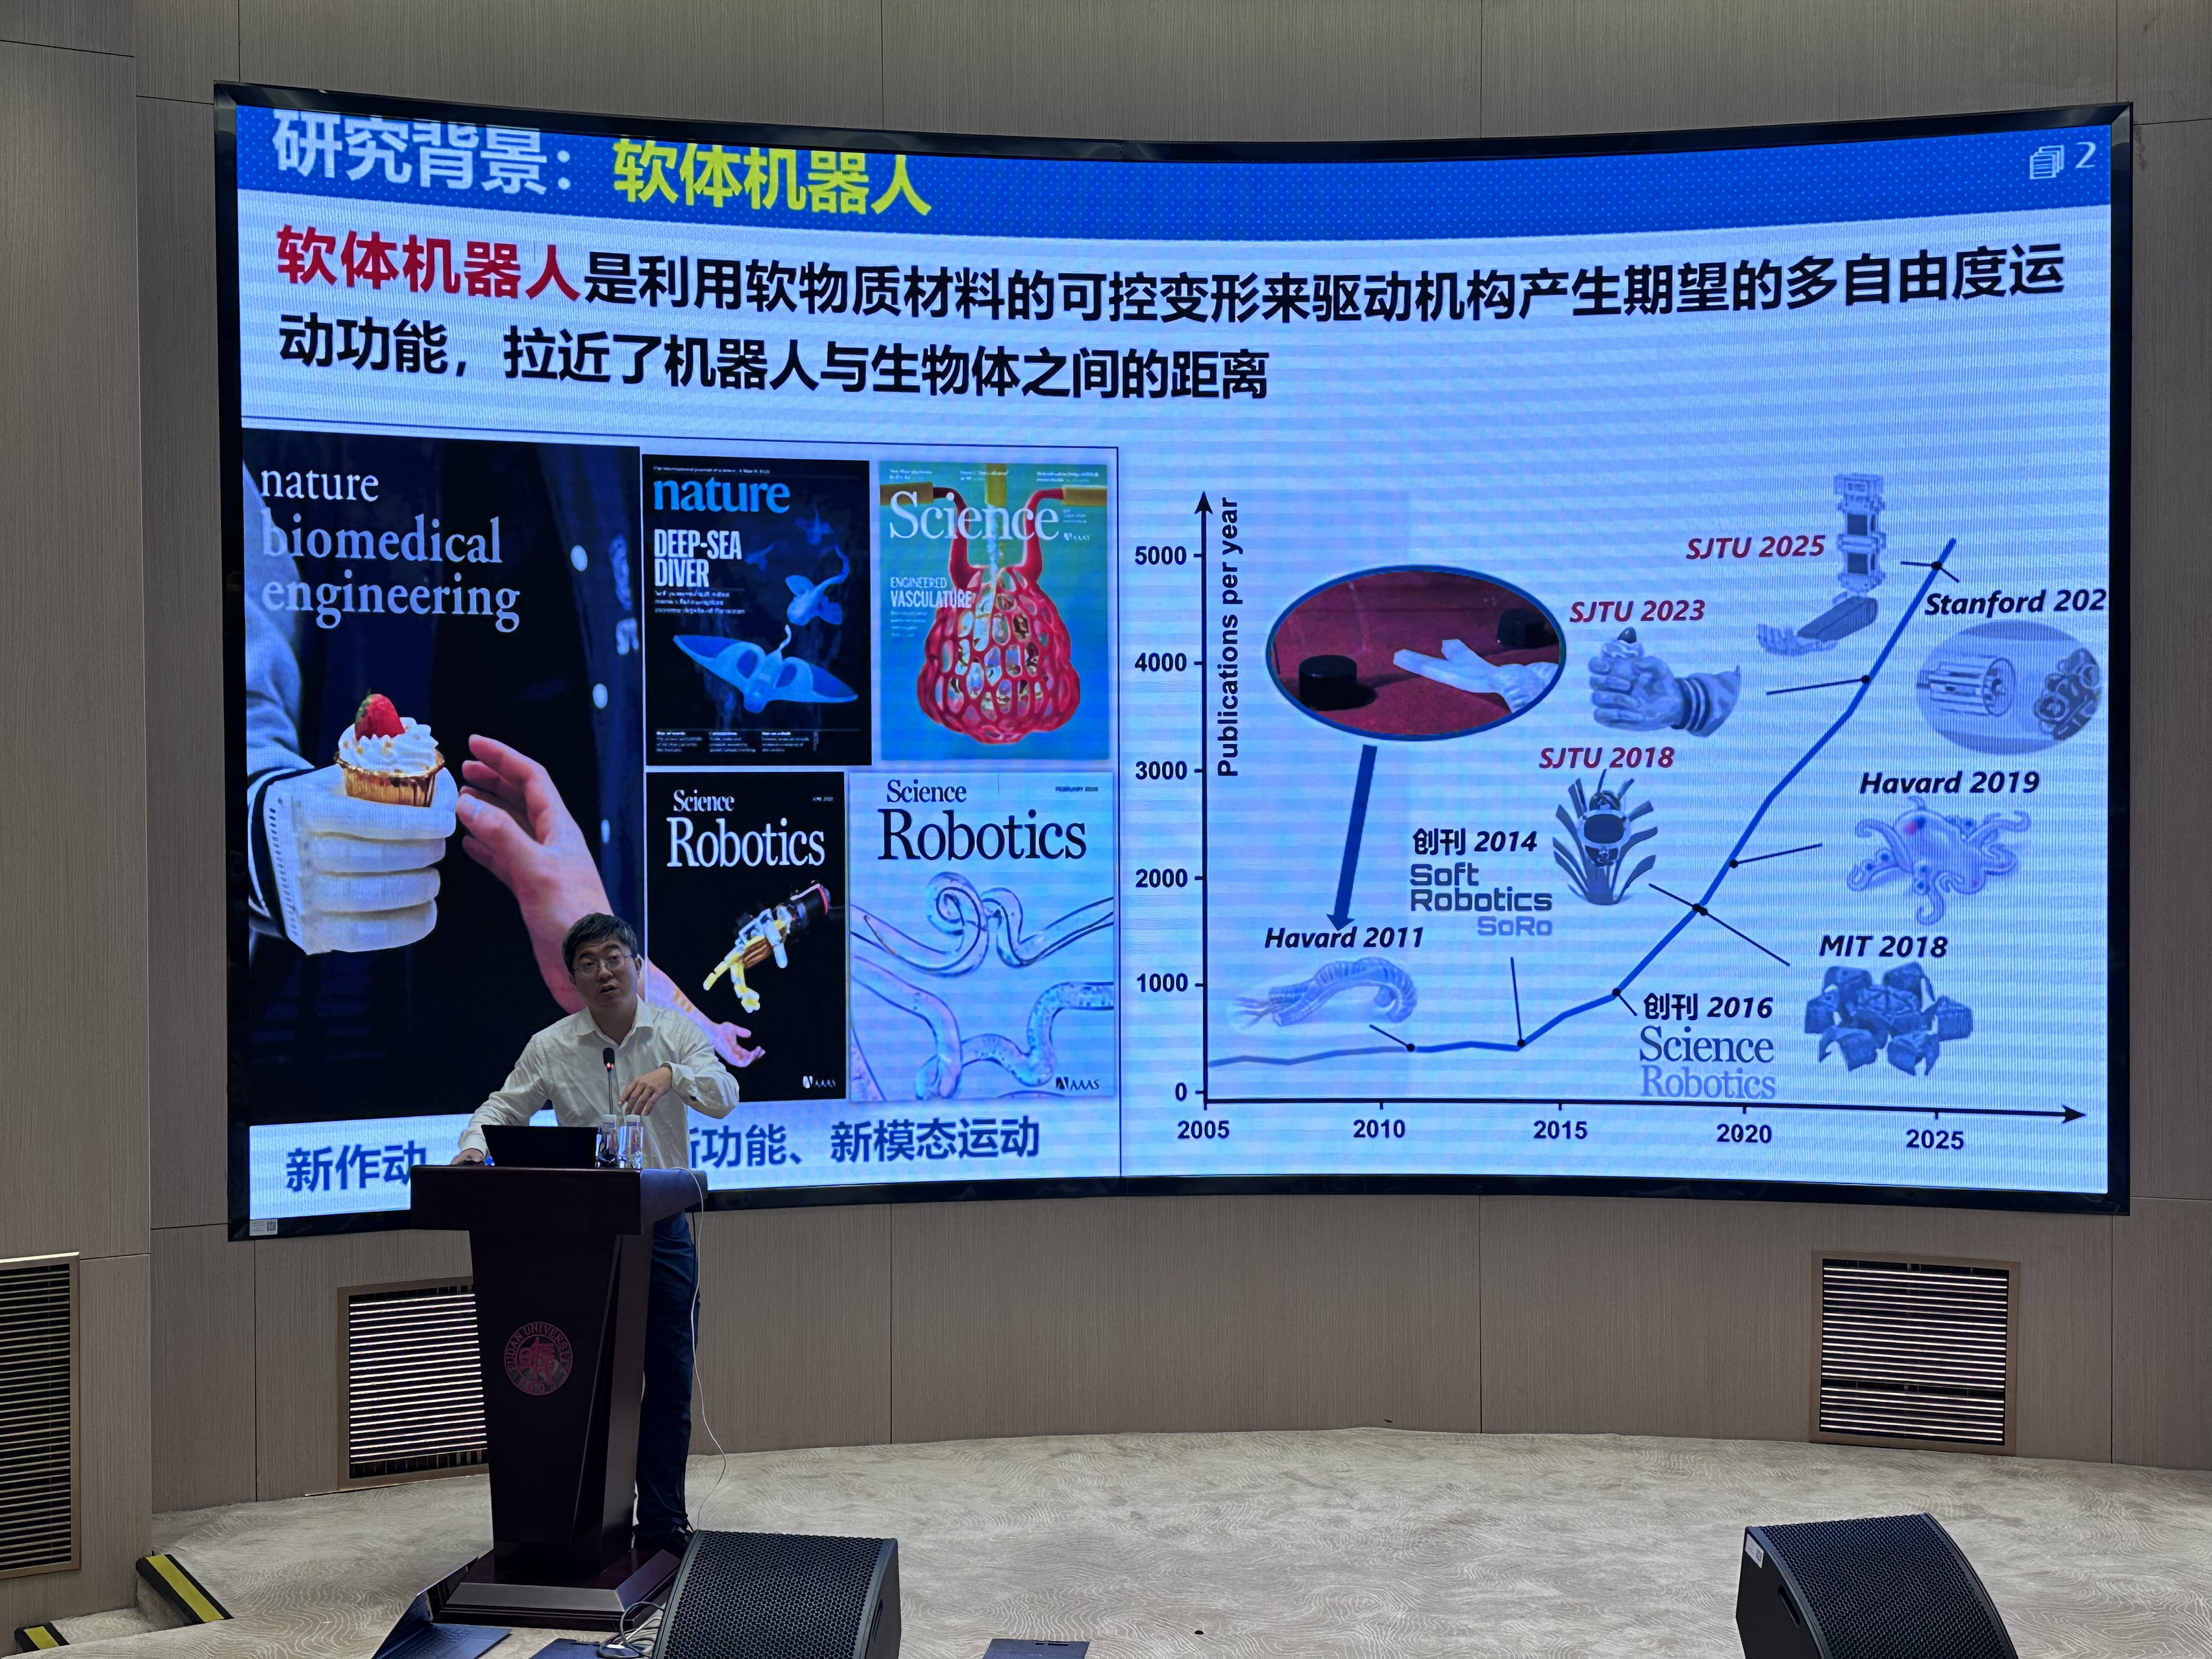
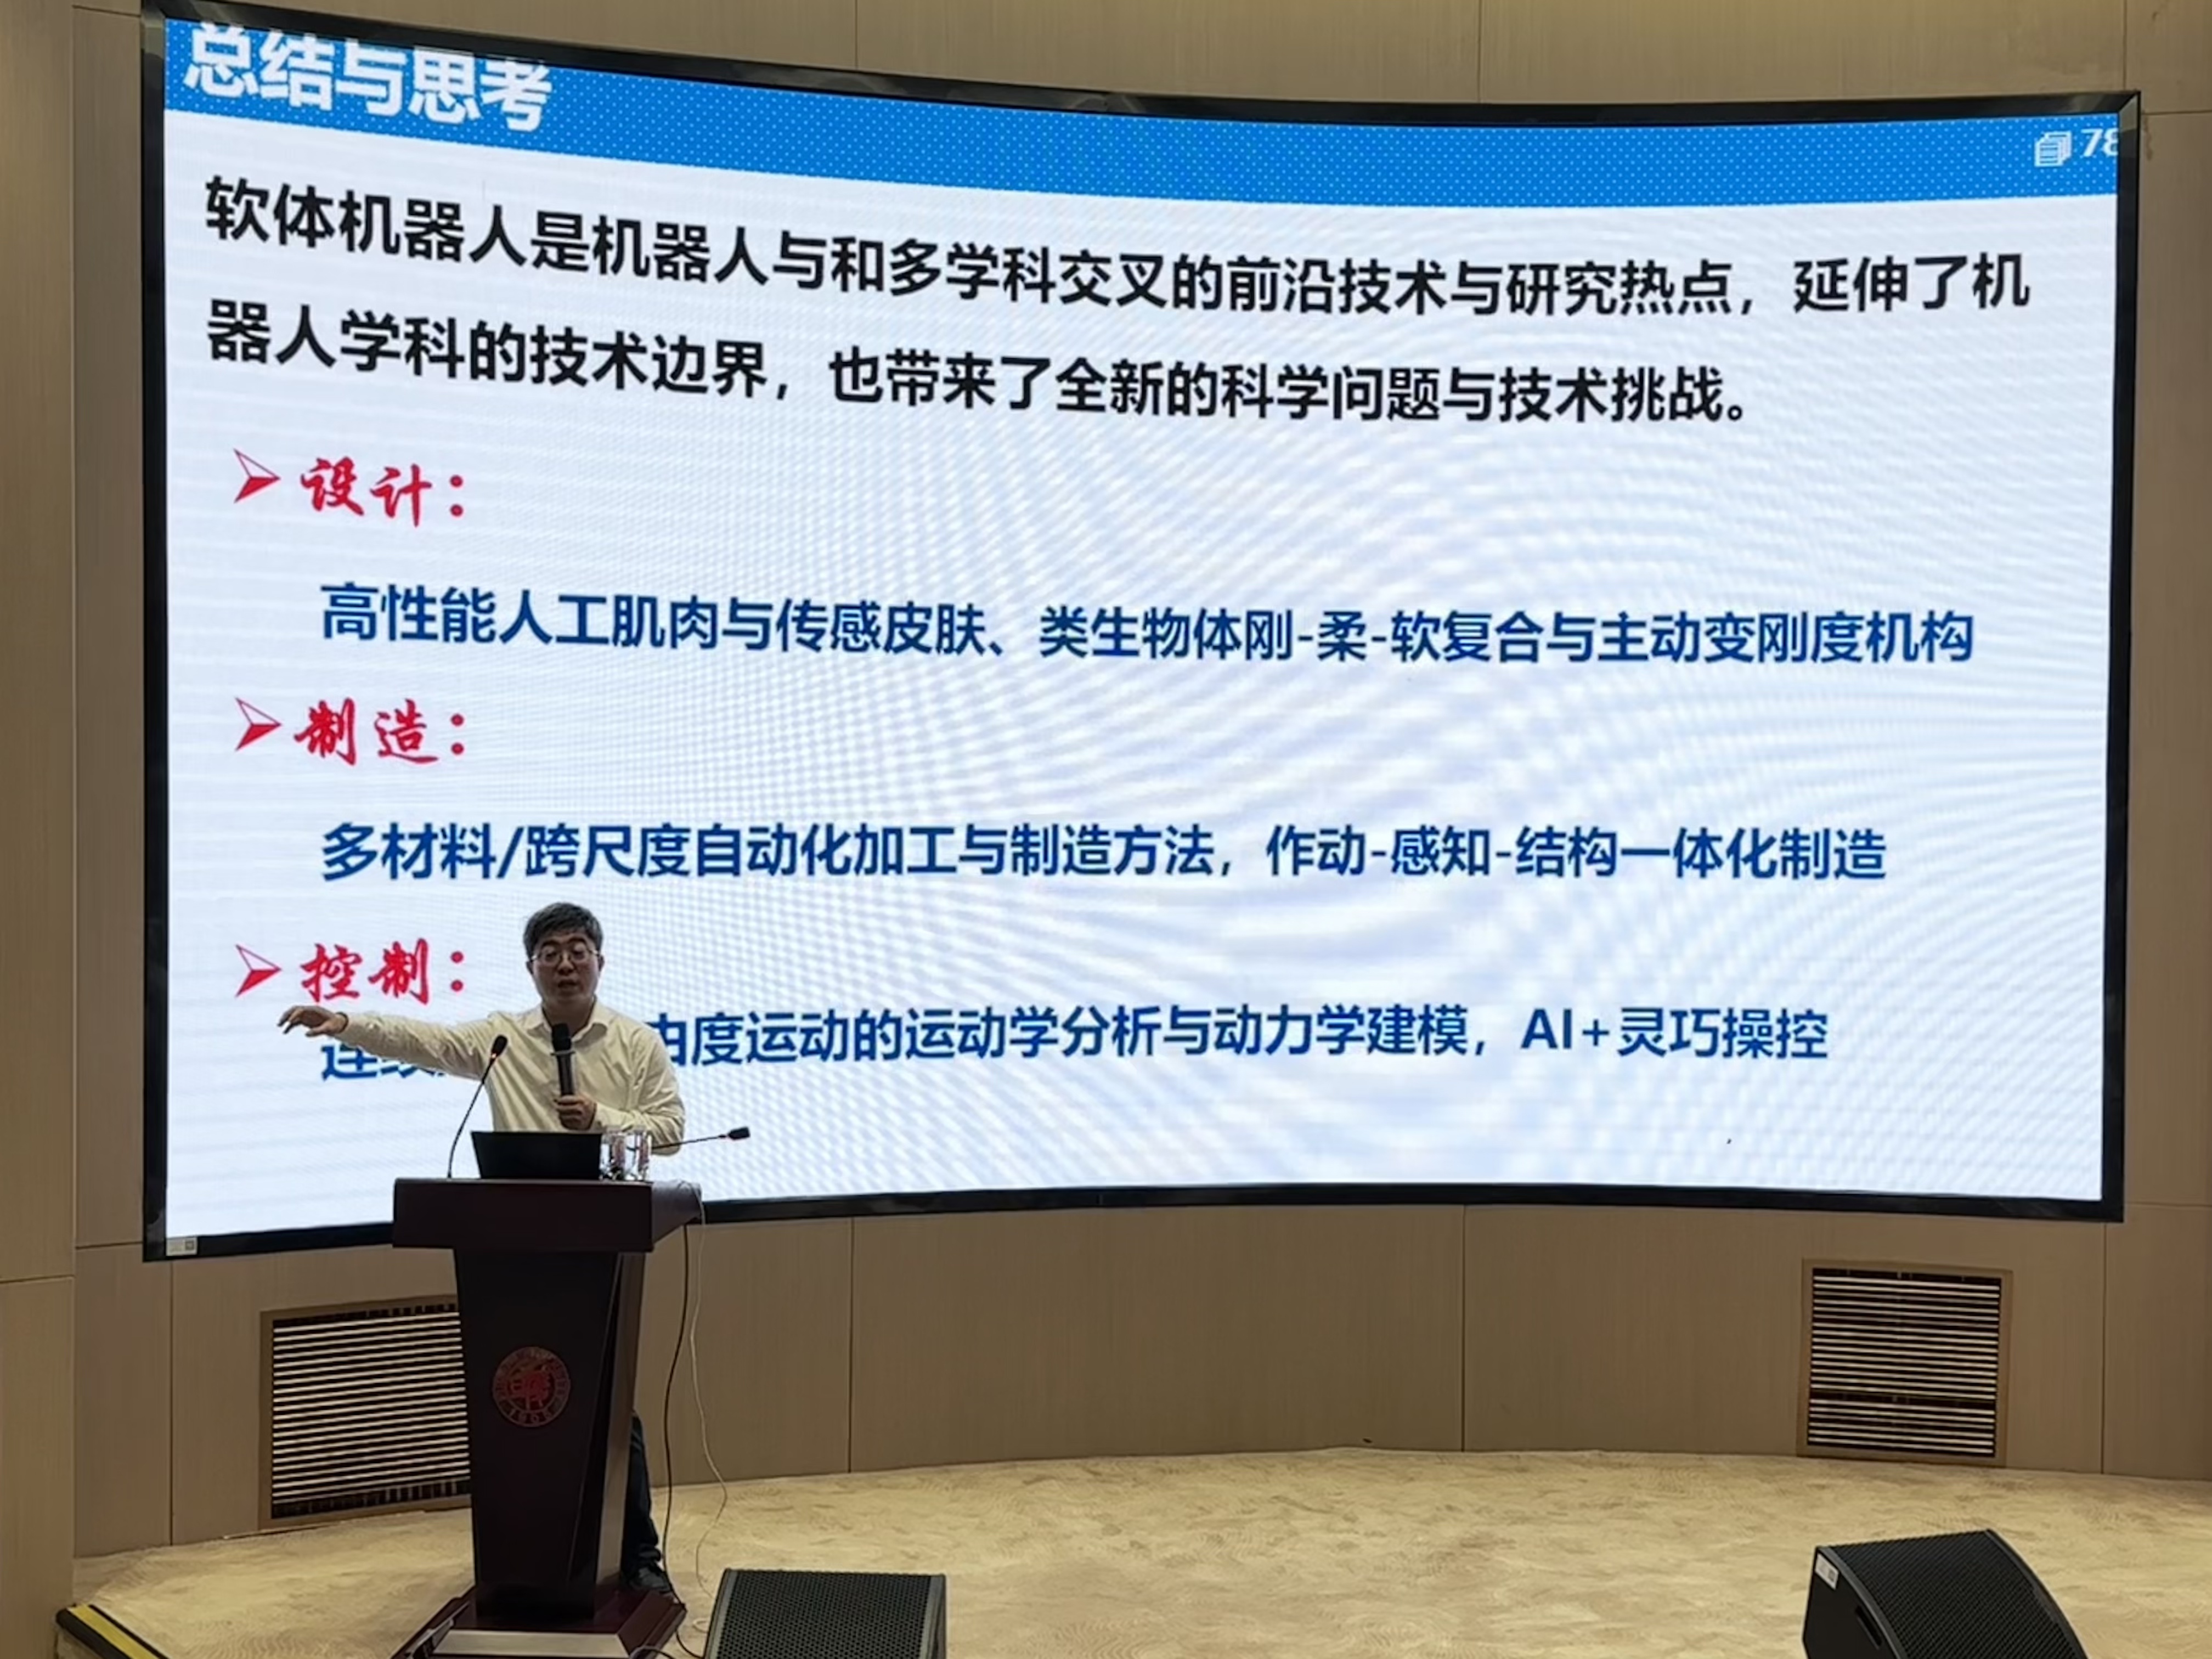
谷国迎教授首先介绍了软体机器人学科发展脉络。软体机器人依托可变形柔性材料实现运动,区别于传统电机驱动的刚性机器人,具备本征柔顺、高安全性、环境自适应的突出优势,该方向属于机械、材料、力学、电子多学科深度交叉领域,在康复假肢、微创医疗、极端环境探测、人机交互等场景拥有广阔前景。
他指出,软体机器人领域存在两大核心难点:一是驱动方式多元,电、磁、化学等多种驱动并行,尚未完全收敛;二是多材料、大变形带来制造与力学建模难题。报告围绕高性能人工肌肉、刚-柔耦合灵巧操作手、柔性触觉传感与可穿戴系统三大方向,分享团队代表性研究成果。
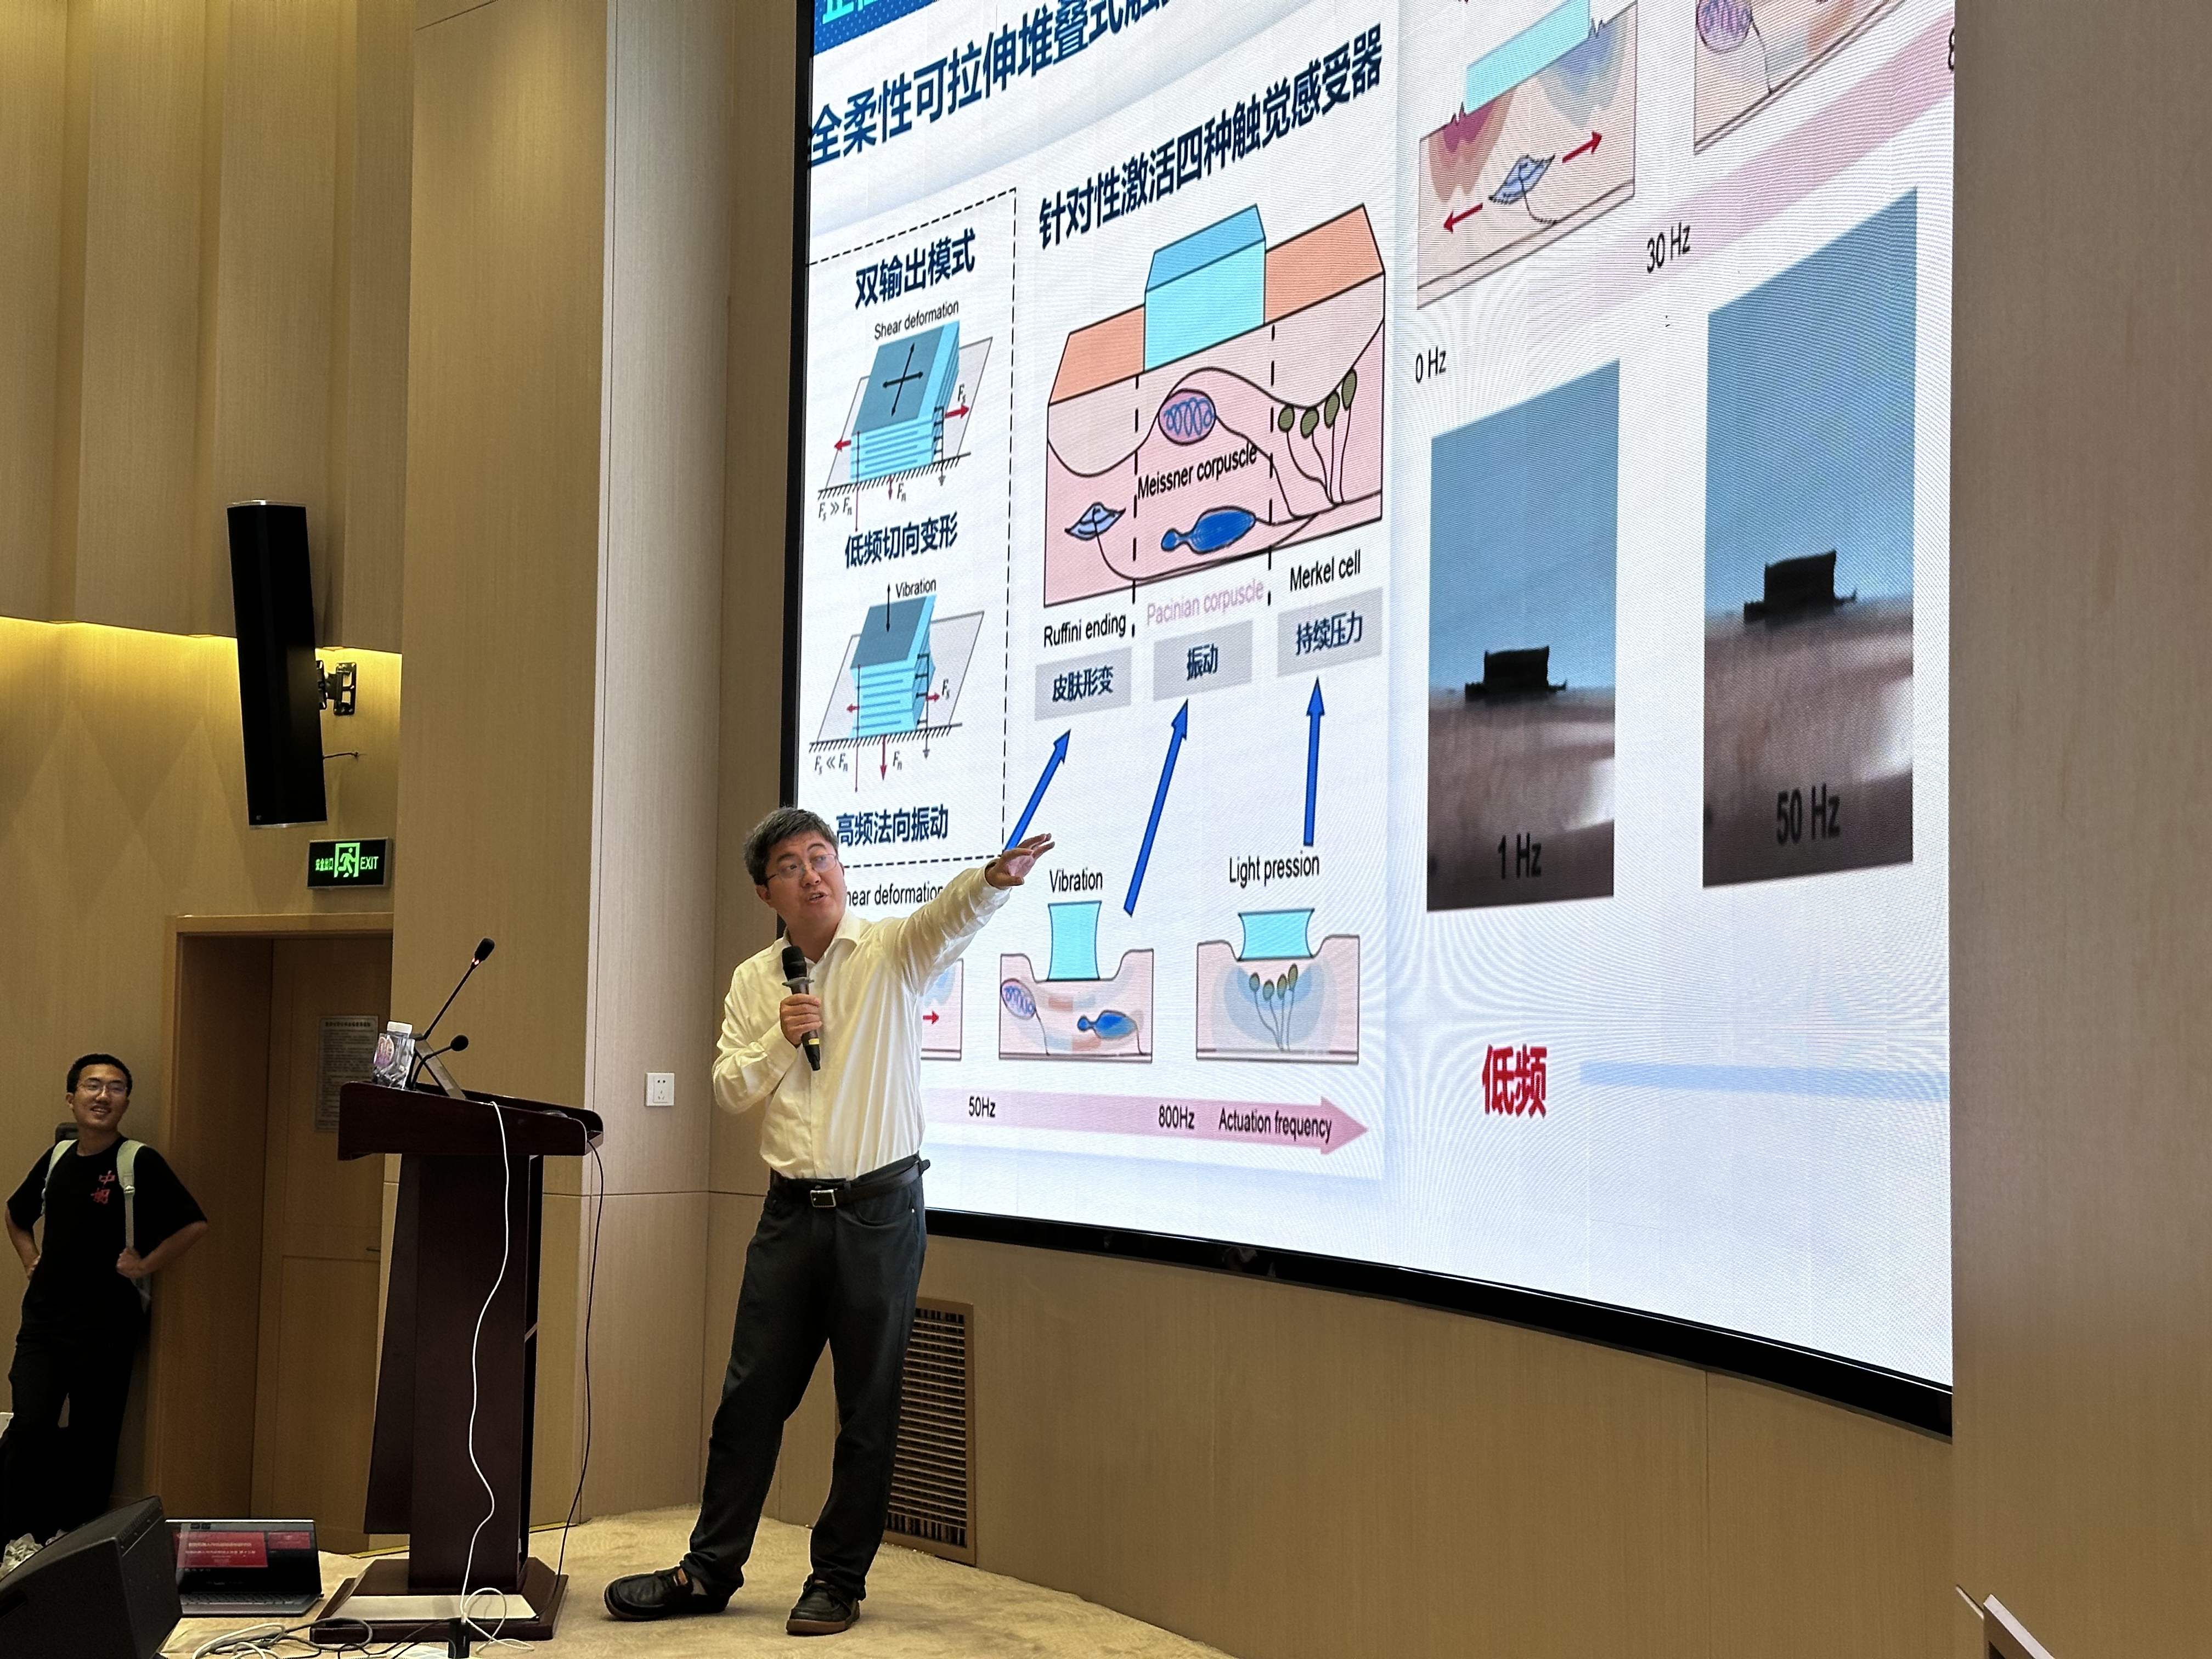
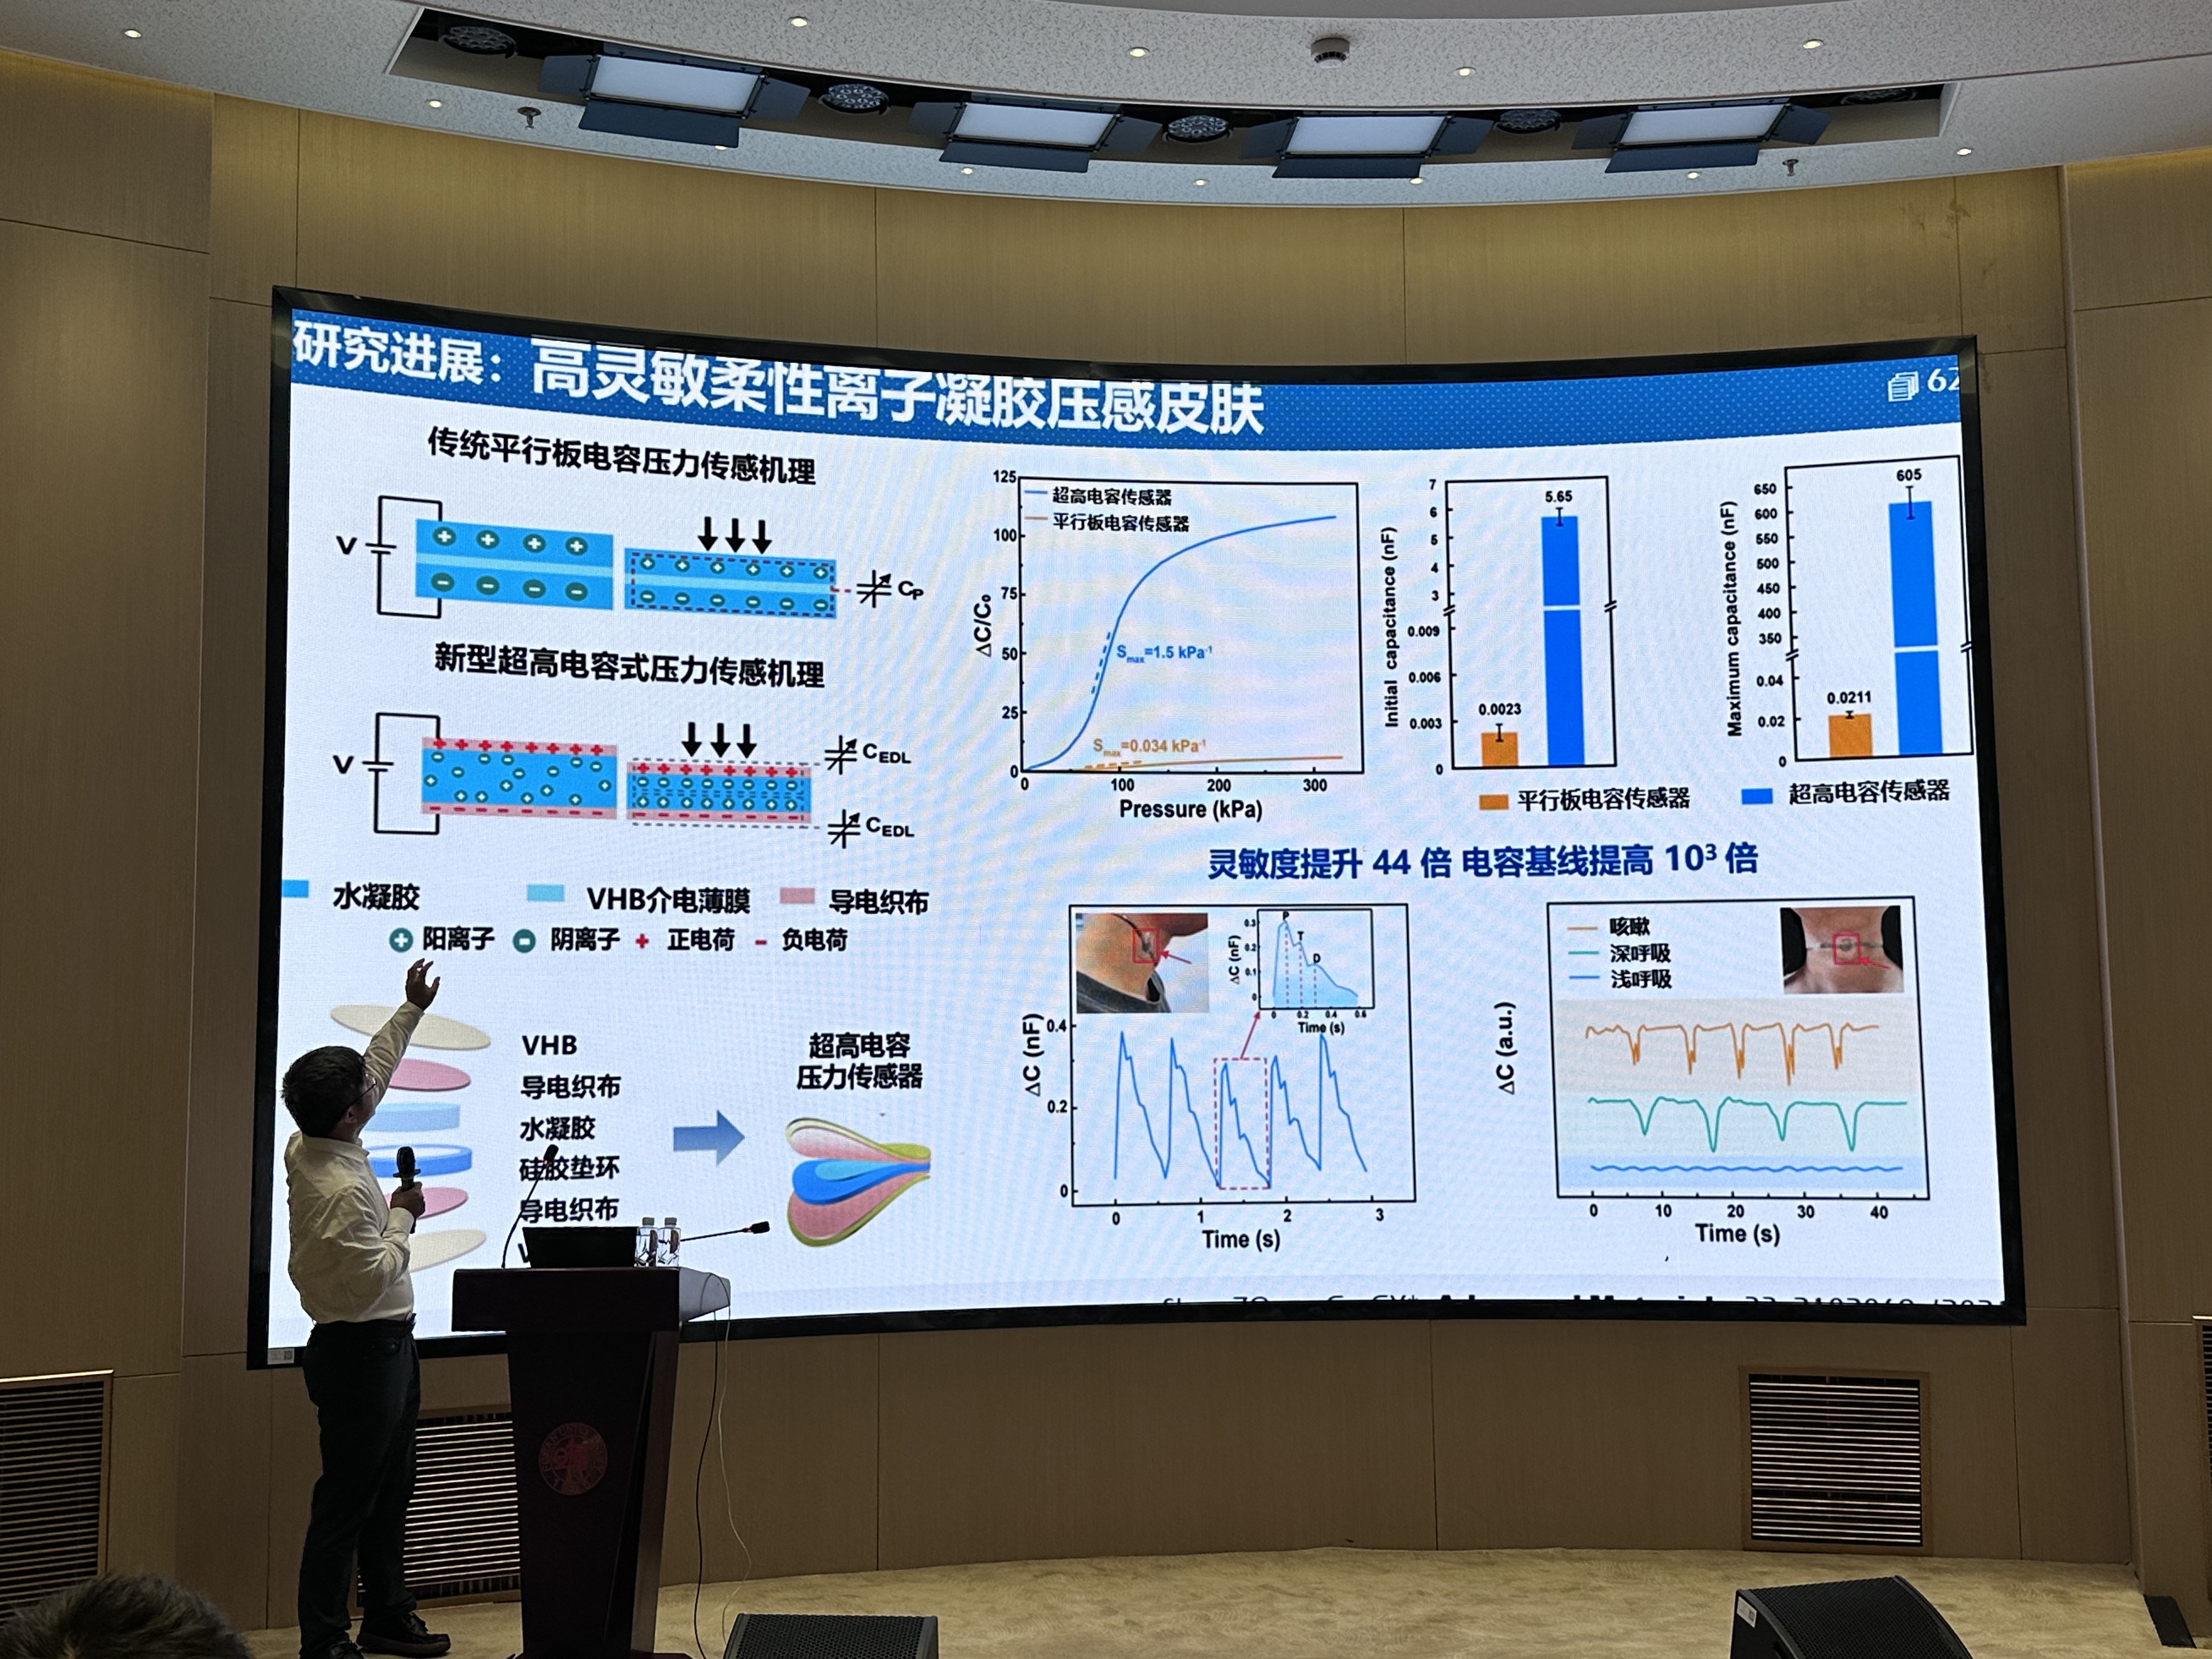
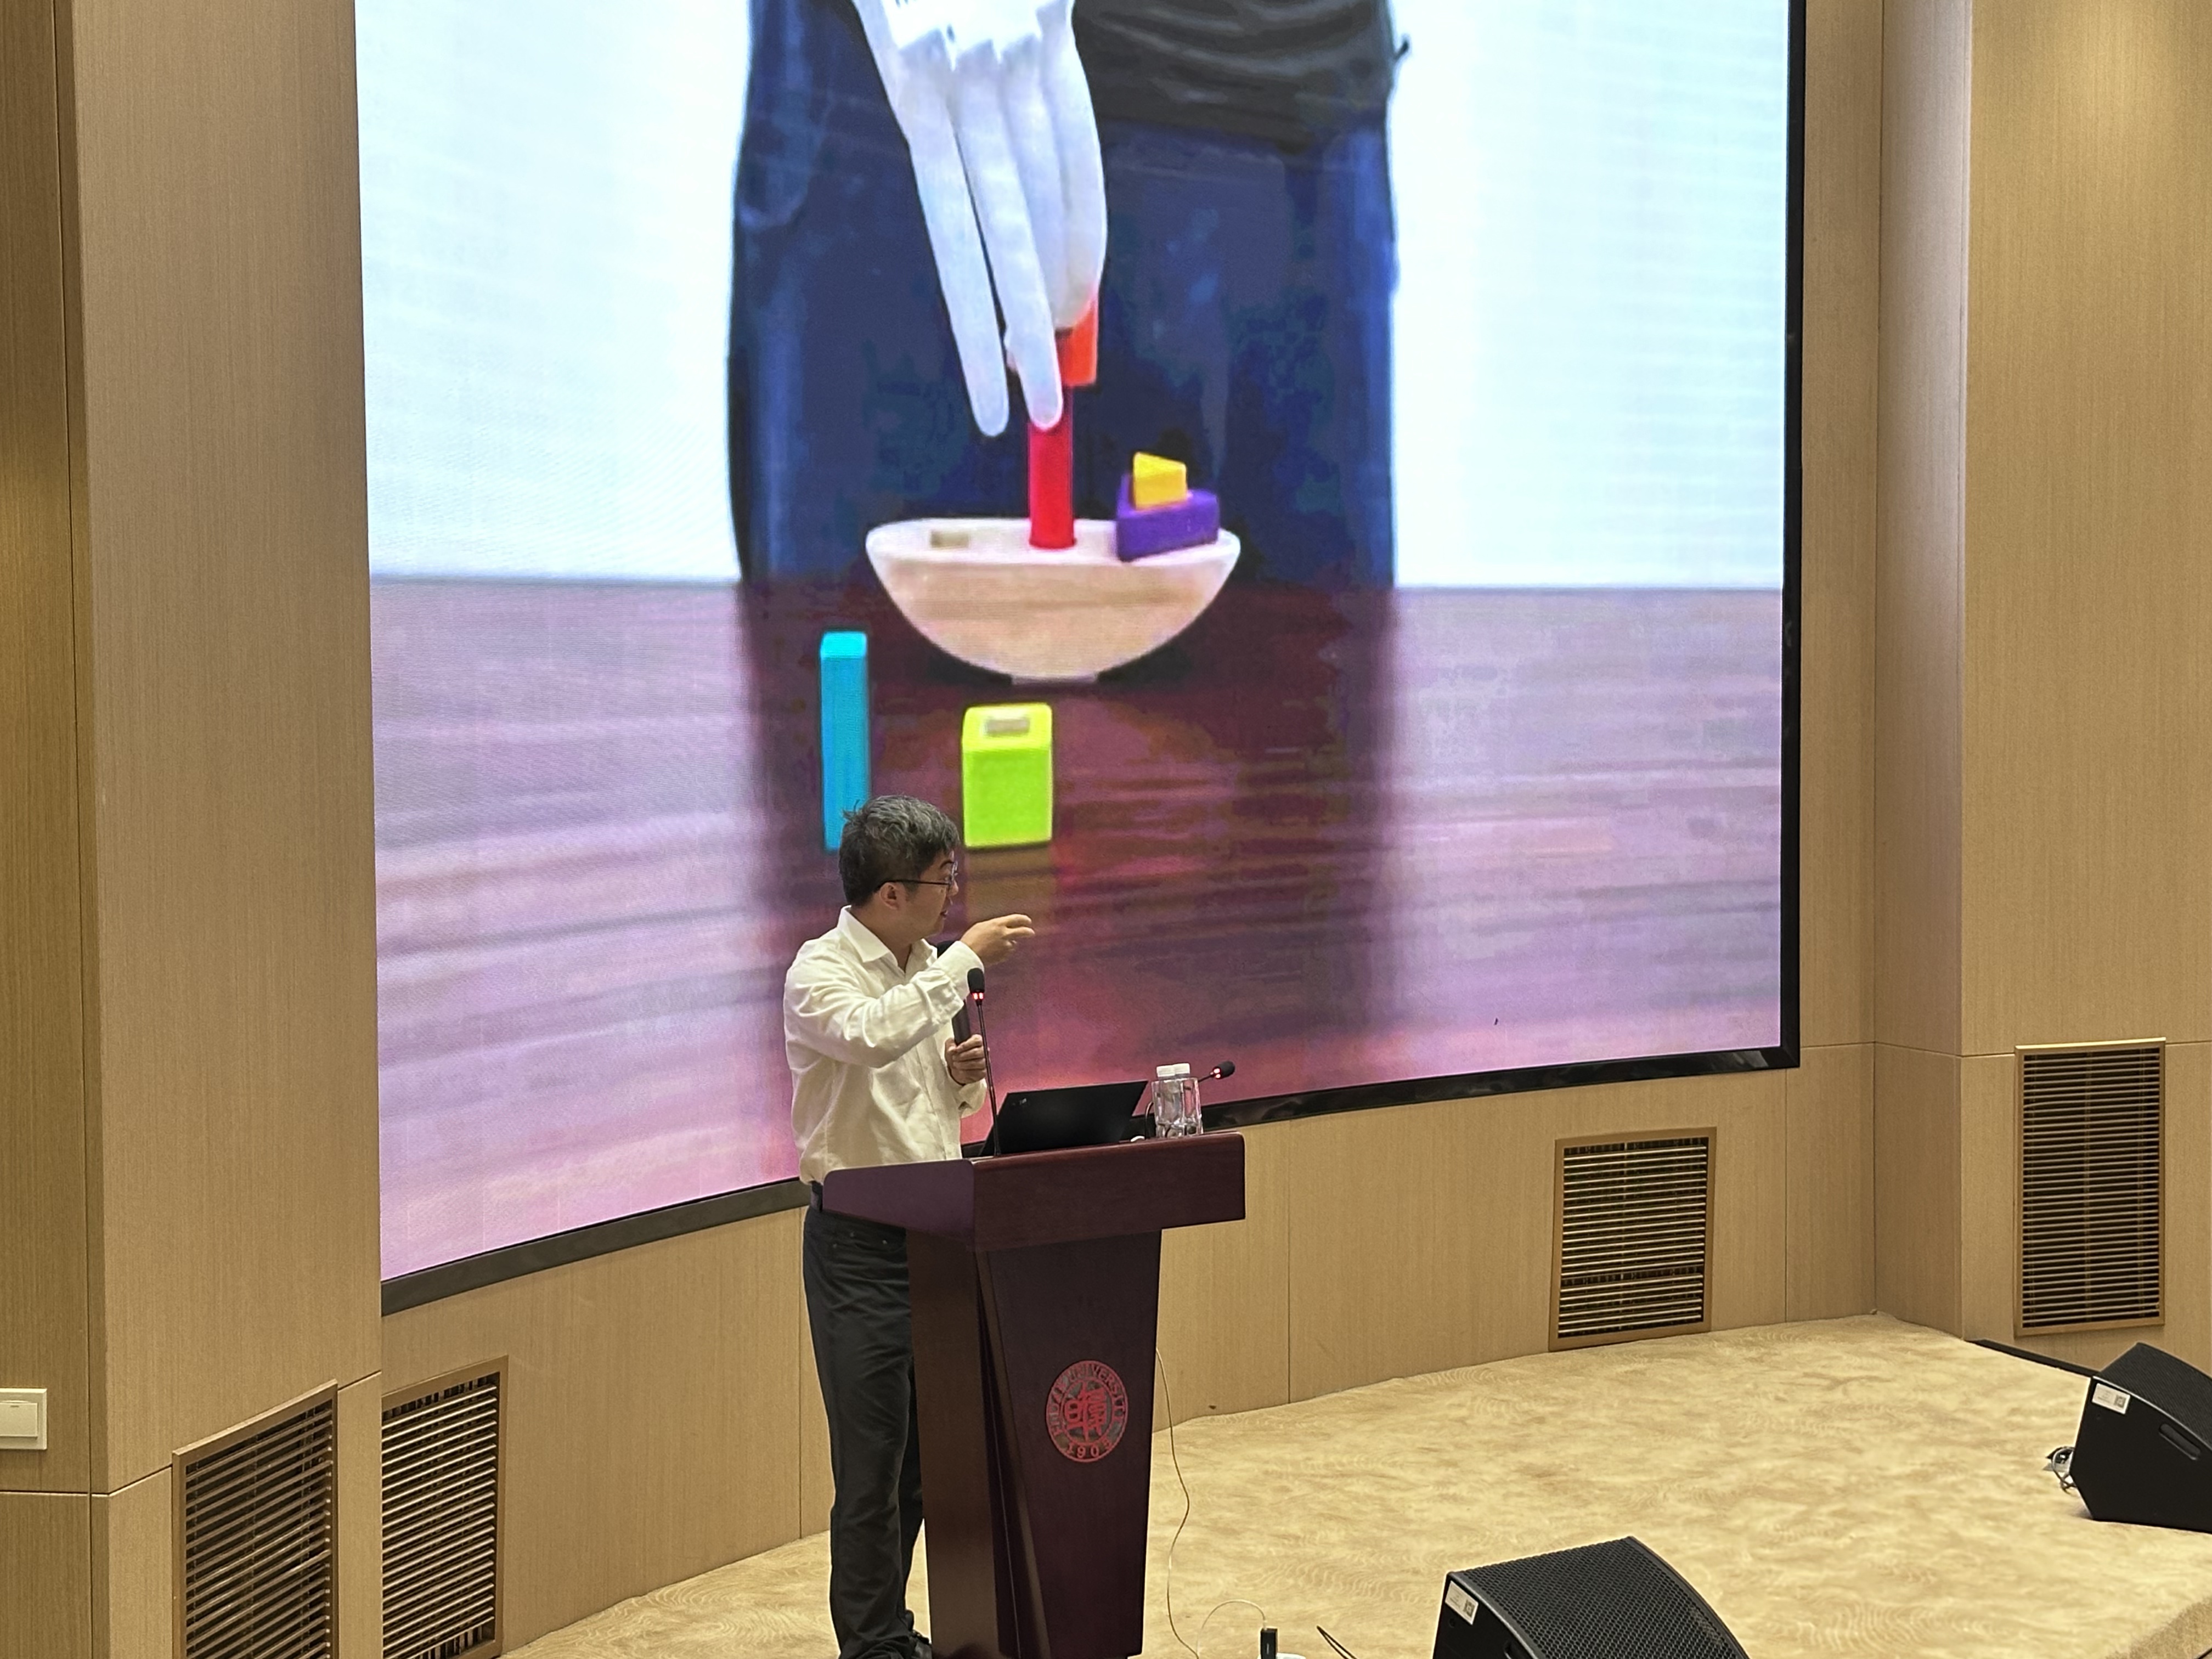
在人工肌肉研究上,团队提出异交联双相双连续材料设计思路,破解介电弹性体驱动器性能瓶颈,结合碳纳米管电极实现长寿命工作;同时研发柔性可穿戴触觉反馈器件,可在VR遥操作场景复现力触觉感受。
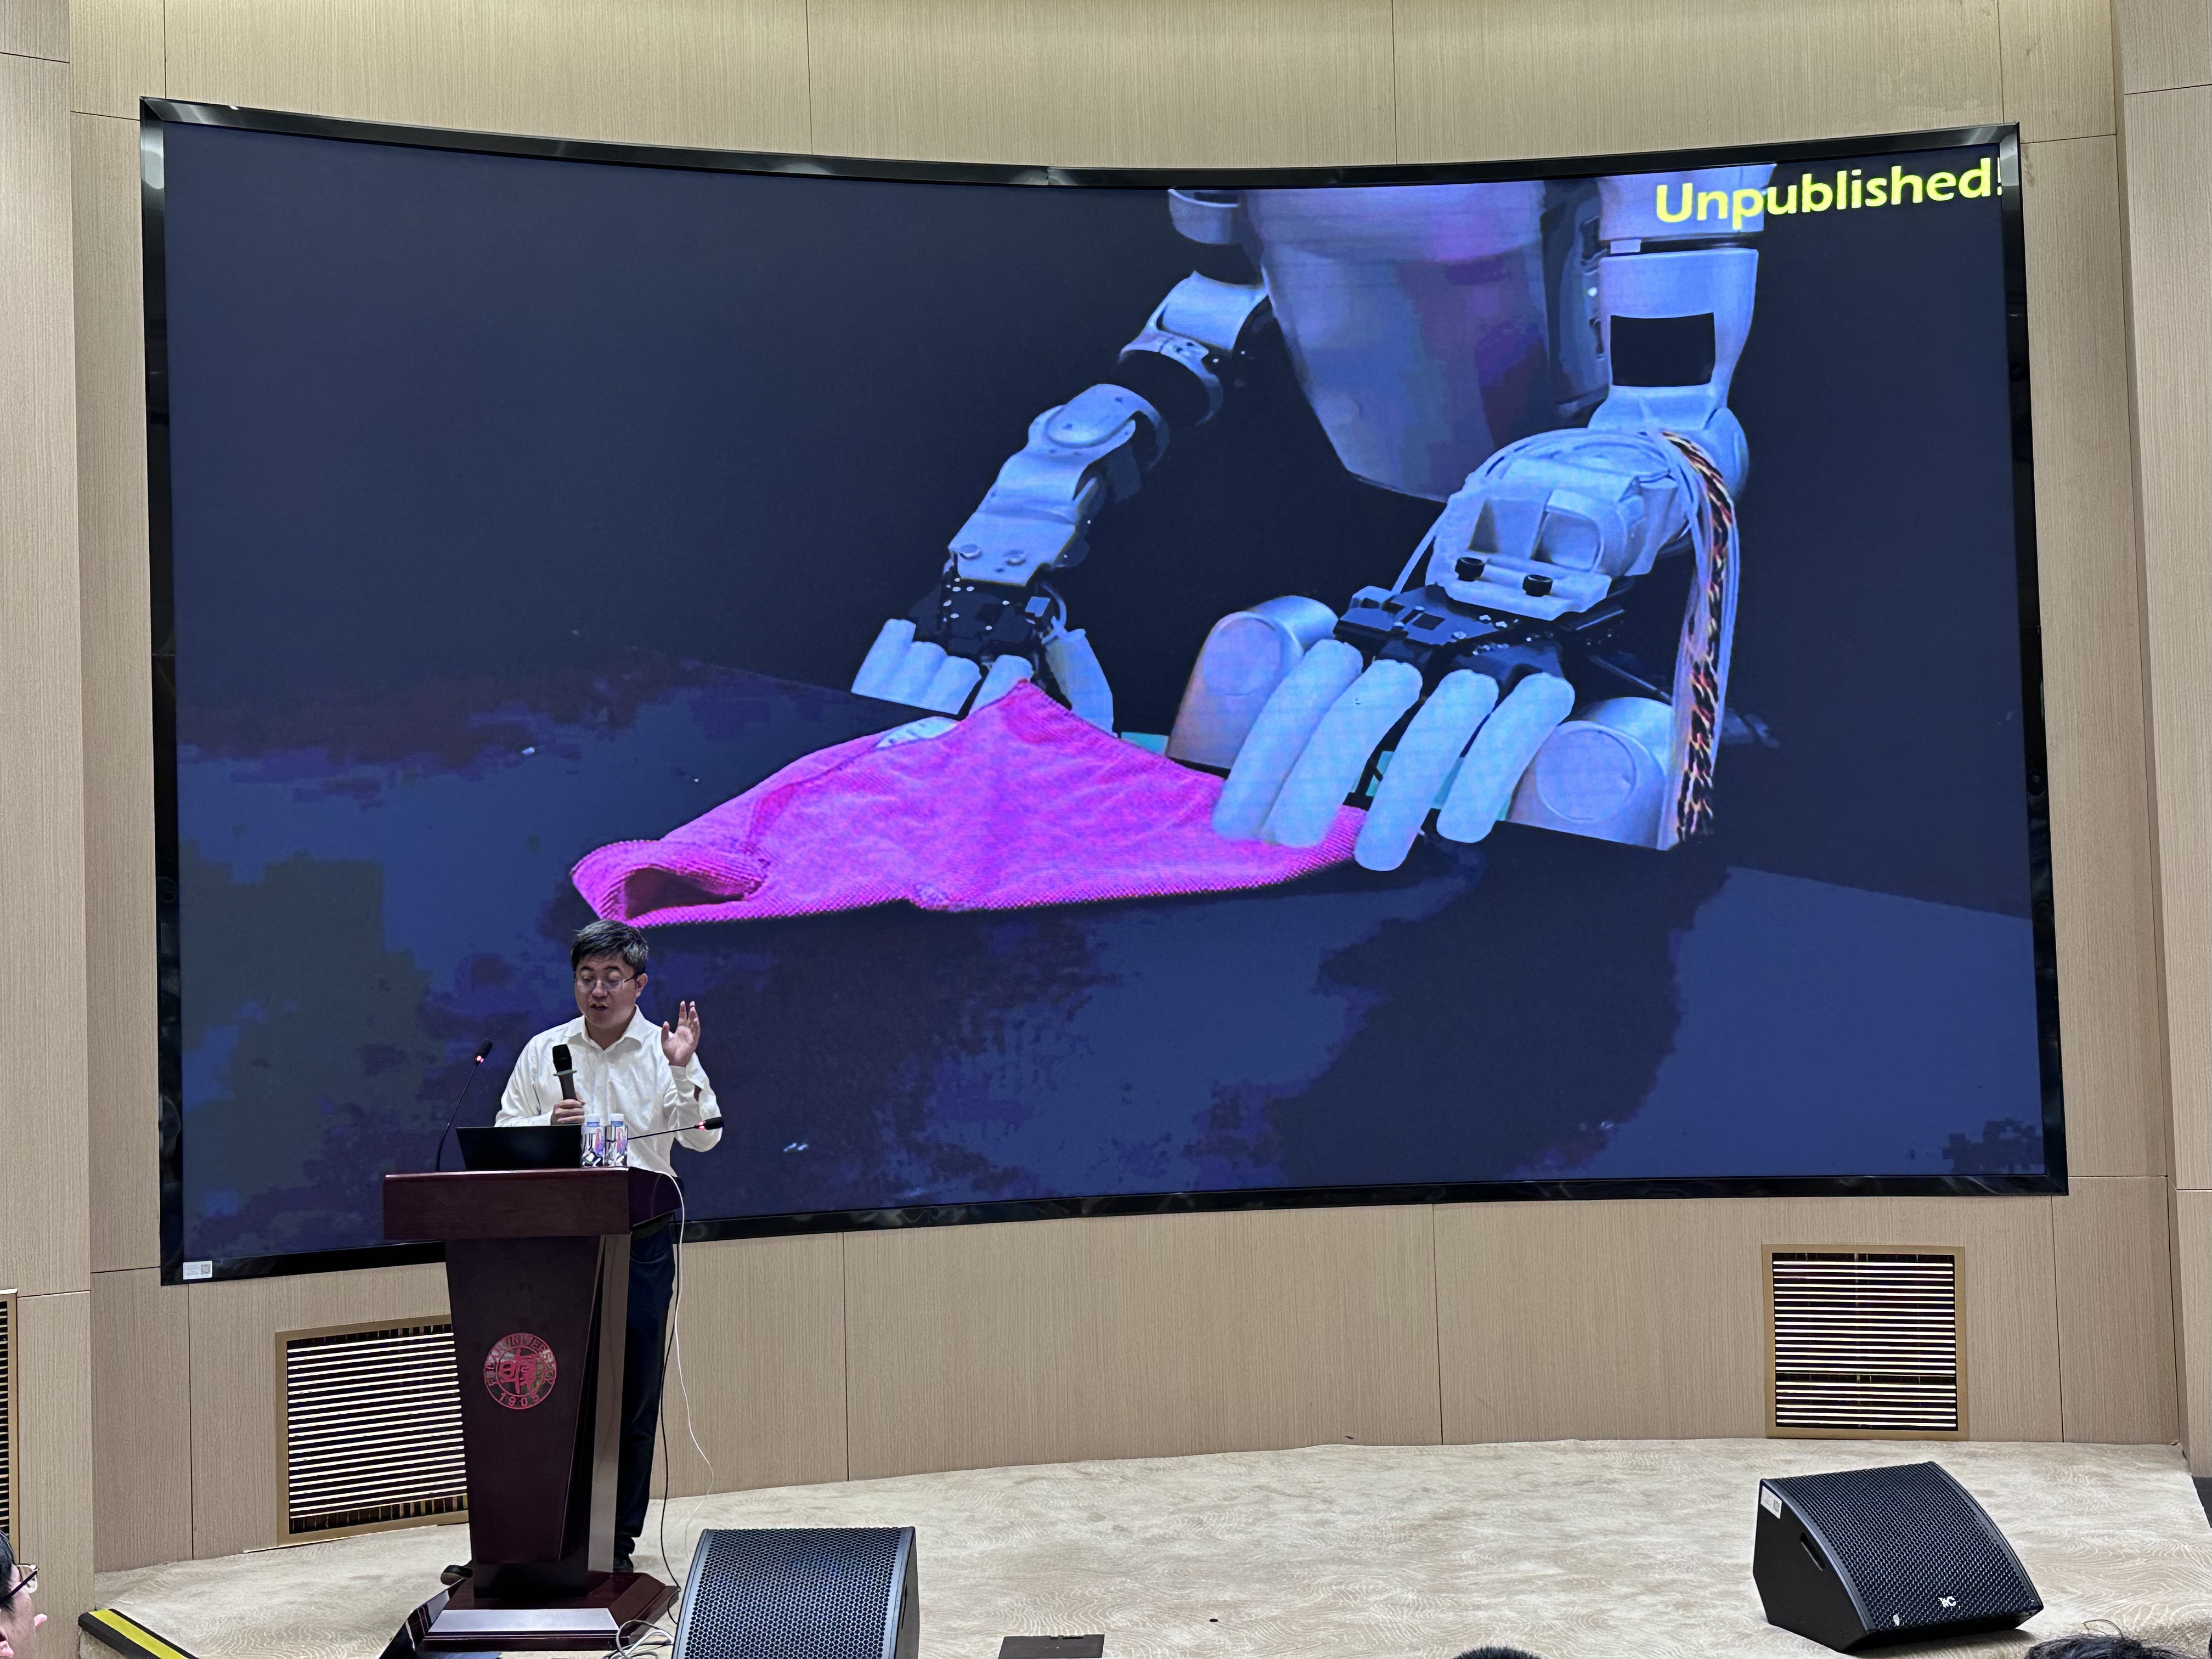
针对灵巧手研究,谷国迎教授剖析行业痛点:单纯提升电机精度,难以复刻人手的操作能力,机械本体是能力的上限,算法无法弥补硬件短板。人手依靠协同运动与触觉反馈完成绝大多数日常动作。团队研发刚‑柔耦合仿生灵巧手,以有限自由度实现多种抓握模式;结合肌电信号解码识别运动意图,并探索电触觉闭环反馈,为神经康复假肢提供新方案。此外团队还在织物人工肌肉、无电路气路逻辑器件等方向开展创新验证。
互动问答环节,在场师生围绕软体驱动材料选型、刚柔耦合系统控制、软体机器人与大模型结合、工程实现痛点等问题踊跃提问。谷国迎教授结合科研实践,分享交叉学科研究体会,鼓励同学们重视工程工艺细节,关注反常实验现象,从真实应用需求出发凝练科学问题。
讲座最后,智能机器人与先进制造创新学院副院长方虹斌教授为谷国迎教授颁发大讲堂纪念牌。