搜索
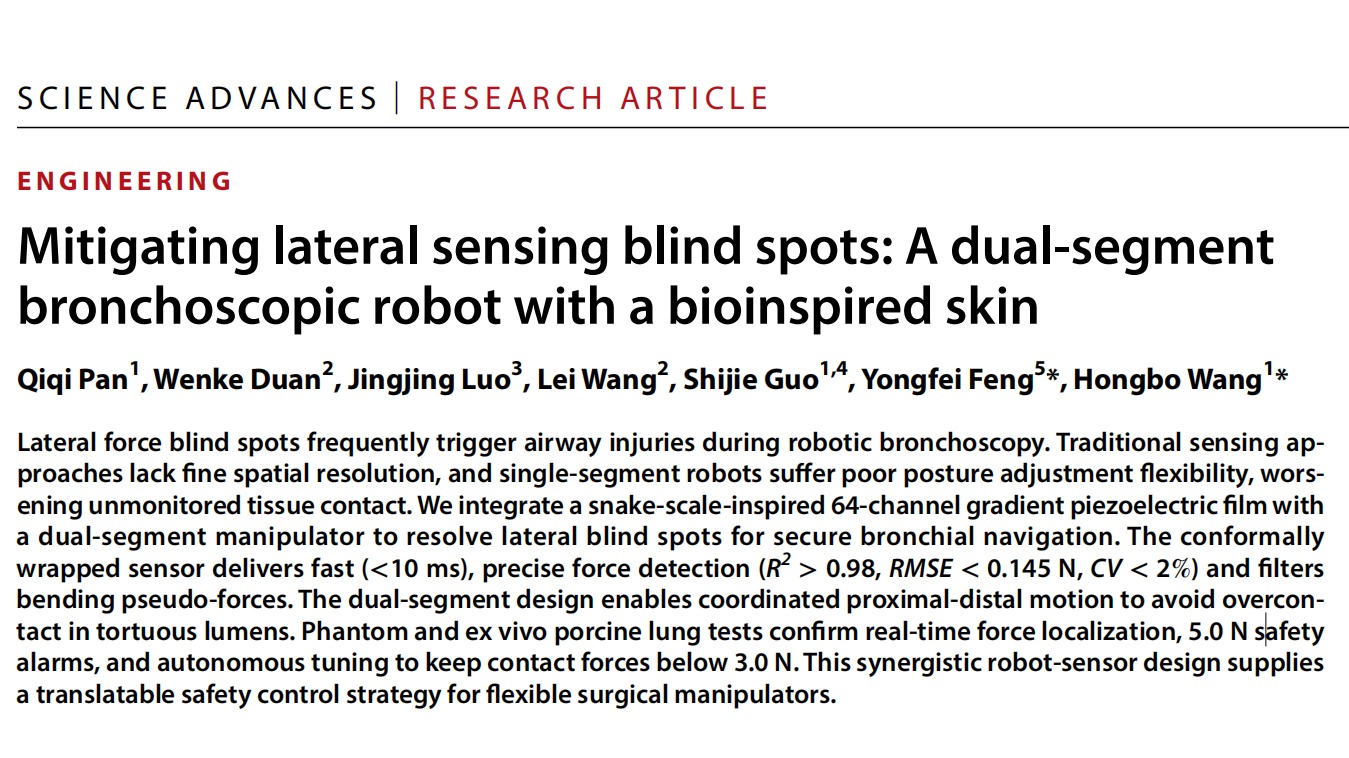

近日,我院智能机器人研究院王洪波团队联合宁波大学、中国科学院深圳先进技术研究院、中南大学、河北工业大学等单位,提出一种搭载蛇腹鳞仿生感知皮肤的双段式支气管镜机器人,有效解决机器人支气管镜手术中存在的侧向力感知盲区难题,实现支气管镜机器人执行臂与气道管壁侧向接触力的分布式实时检测与安全预警。相关研究成果以Mitigating lateral sensing blind spots: A dual-segment bronchoscopic robot with a bioinspired skin为题,发表于《科学进展》(Science Advances)。
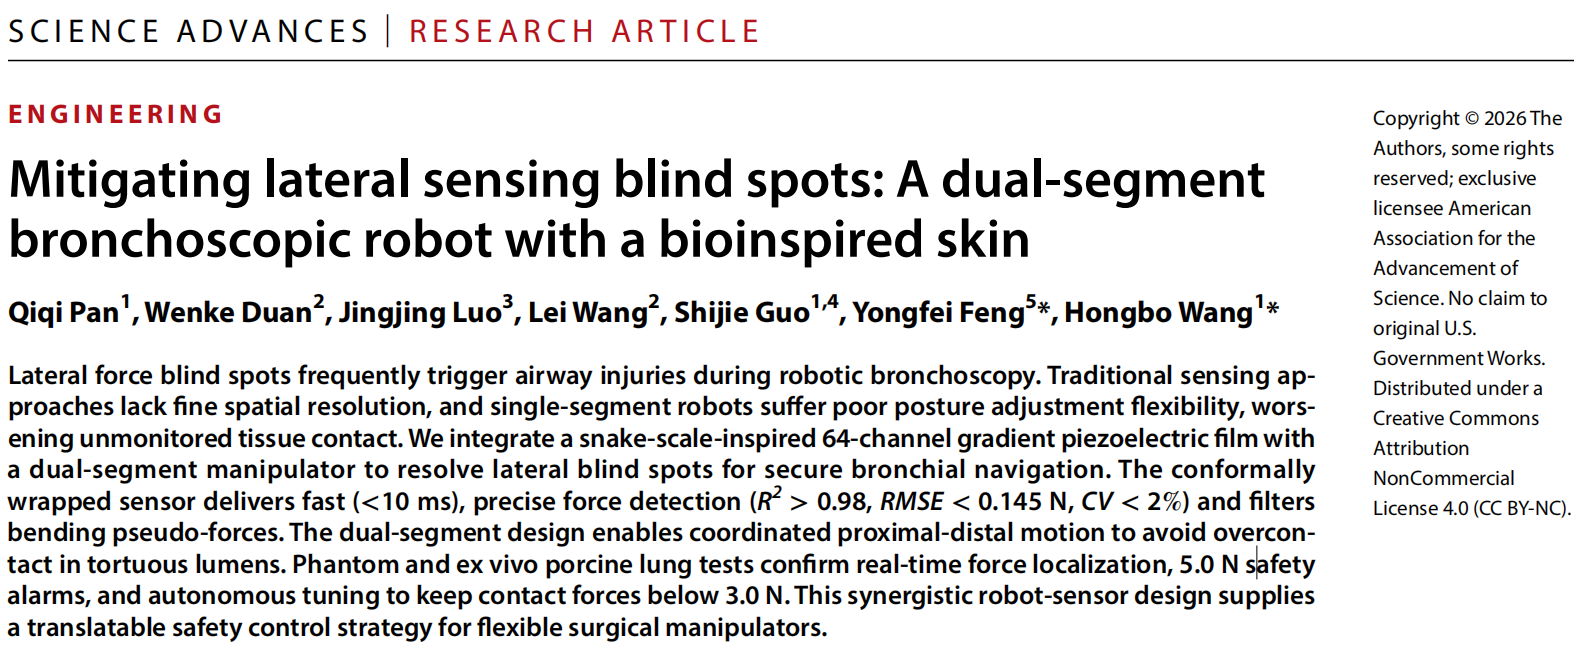
研究成果发表于《科学进展》
临床痛点:支气管镜机器人的侧向感知盲区
机器人支气管镜是肺部病灶诊疗的重要手段。临床中柔性机械臂与脆弱气道管壁之间不可监测的侧向接触力,极易引发气道损伤、气胸、出血等手术并发症。
现有手术机器人力感知方案存在明显短板:
传统力传感器多布置于器械末端,仅检测尖端受力,无法感知柔性机械臂侧向接触;
间接力估计方法空间分辨率低,无法定位柔性臂具体接触位置,定量精度不足;
常规电子皮肤驱动电压高,感知单元布置均匀,难以直接用于体内手术场景。
核心技术:蛇鳞仿生梯度PVDF感知薄膜+双段式连续体机器人
团队受蛇腹鳞感知机理启发,研发64通道密度梯度PVDF压电感知薄膜,共形包裹在机器人非驱动臂身外侧。模仿蛇身体鳞片分布特征:远端高碰撞风险区域传感单元排布稠密,中段均匀排布,近端低风险区域稀疏布置,提升通道利用效率。
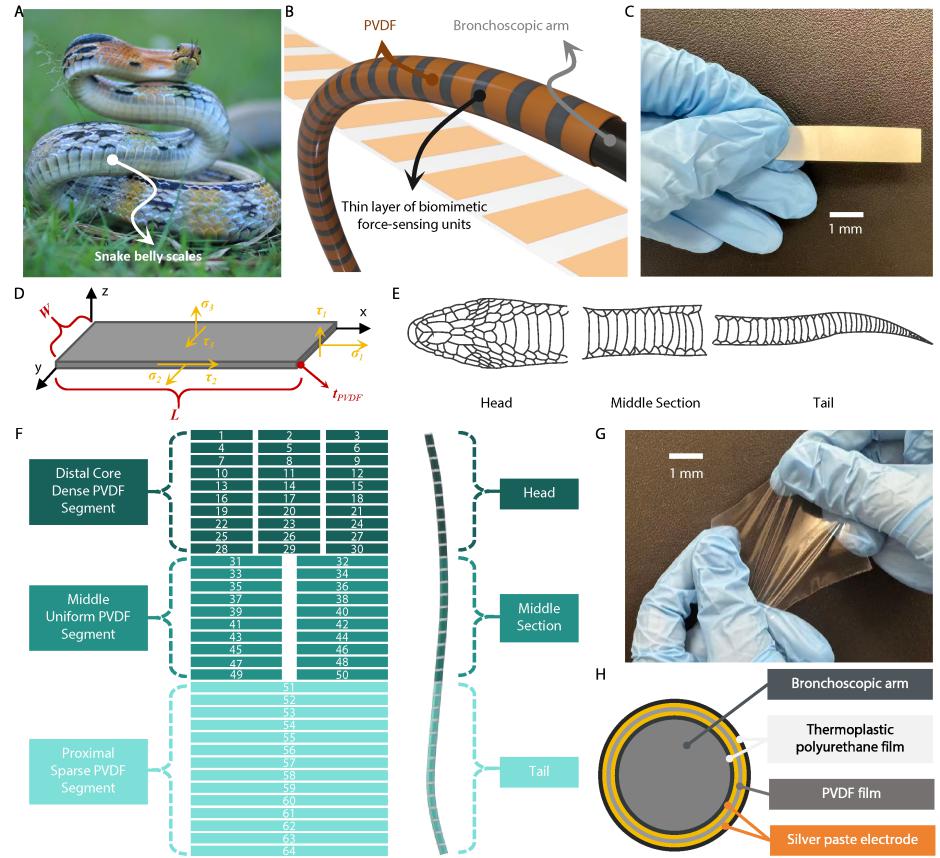
蛇腹鳞仿生传感机理与梯度分布式传感排布
仿生感知薄膜关键性能:
响应速度<10 ms,RMSE<0.145N;
可过滤机器人自身大弯曲形变带来的伪力信号,区分真实组织接触与机械形变干扰;
薄膜整体厚度增量仅0.32 mm,不改动内窥镜内部结构,兼容现有临床设备;
采用行列复用布线+定制FPCB柔性电路板,解决多通道布线串扰、布线拥挤难题。
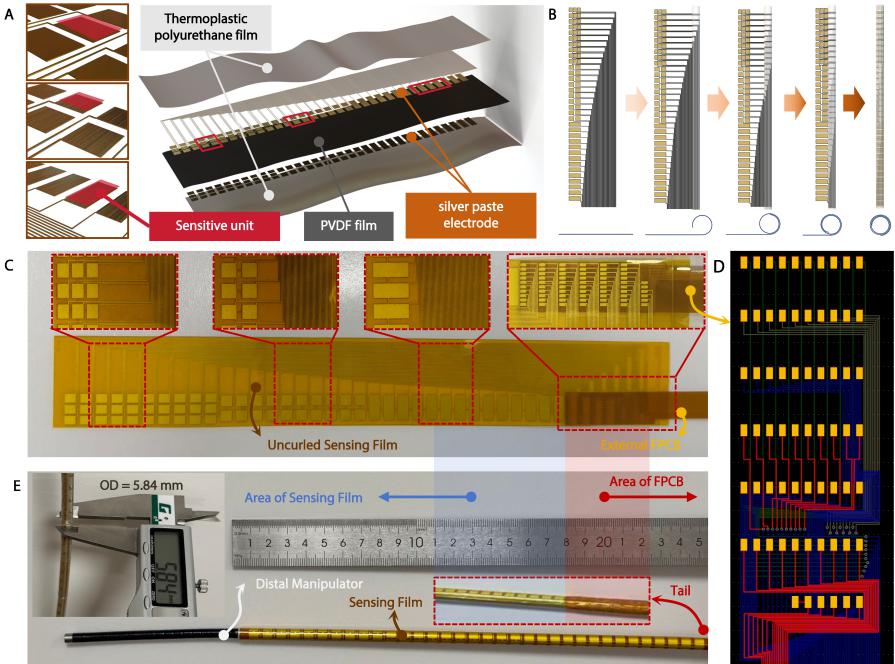
传感薄膜构型与共形包覆后的支气管镜执行臂
为配合感知薄膜,团队将传统单段柔性执行机构升级为双段式四自由度弯曲连续体机器人:近端节段负责远距离抵达,远端节段实现尖端精准定向,两段协同运动。克服单节机器人空间、角度约束,可柔顺进入深部多级支气管分支,避免强行插入带来的机械臂侧向挤压损伤。
人员信息:我院博士生潘琪琪为论文第一作者,王洪波教授、宁波大学冯永飞为共同通讯作者。该研究得到国家重点研发计划、国家自然科学基金等项目资助。
论文原文链接:https://www.science.org/doi/10.1126/sciadv.aeh9503