搜索
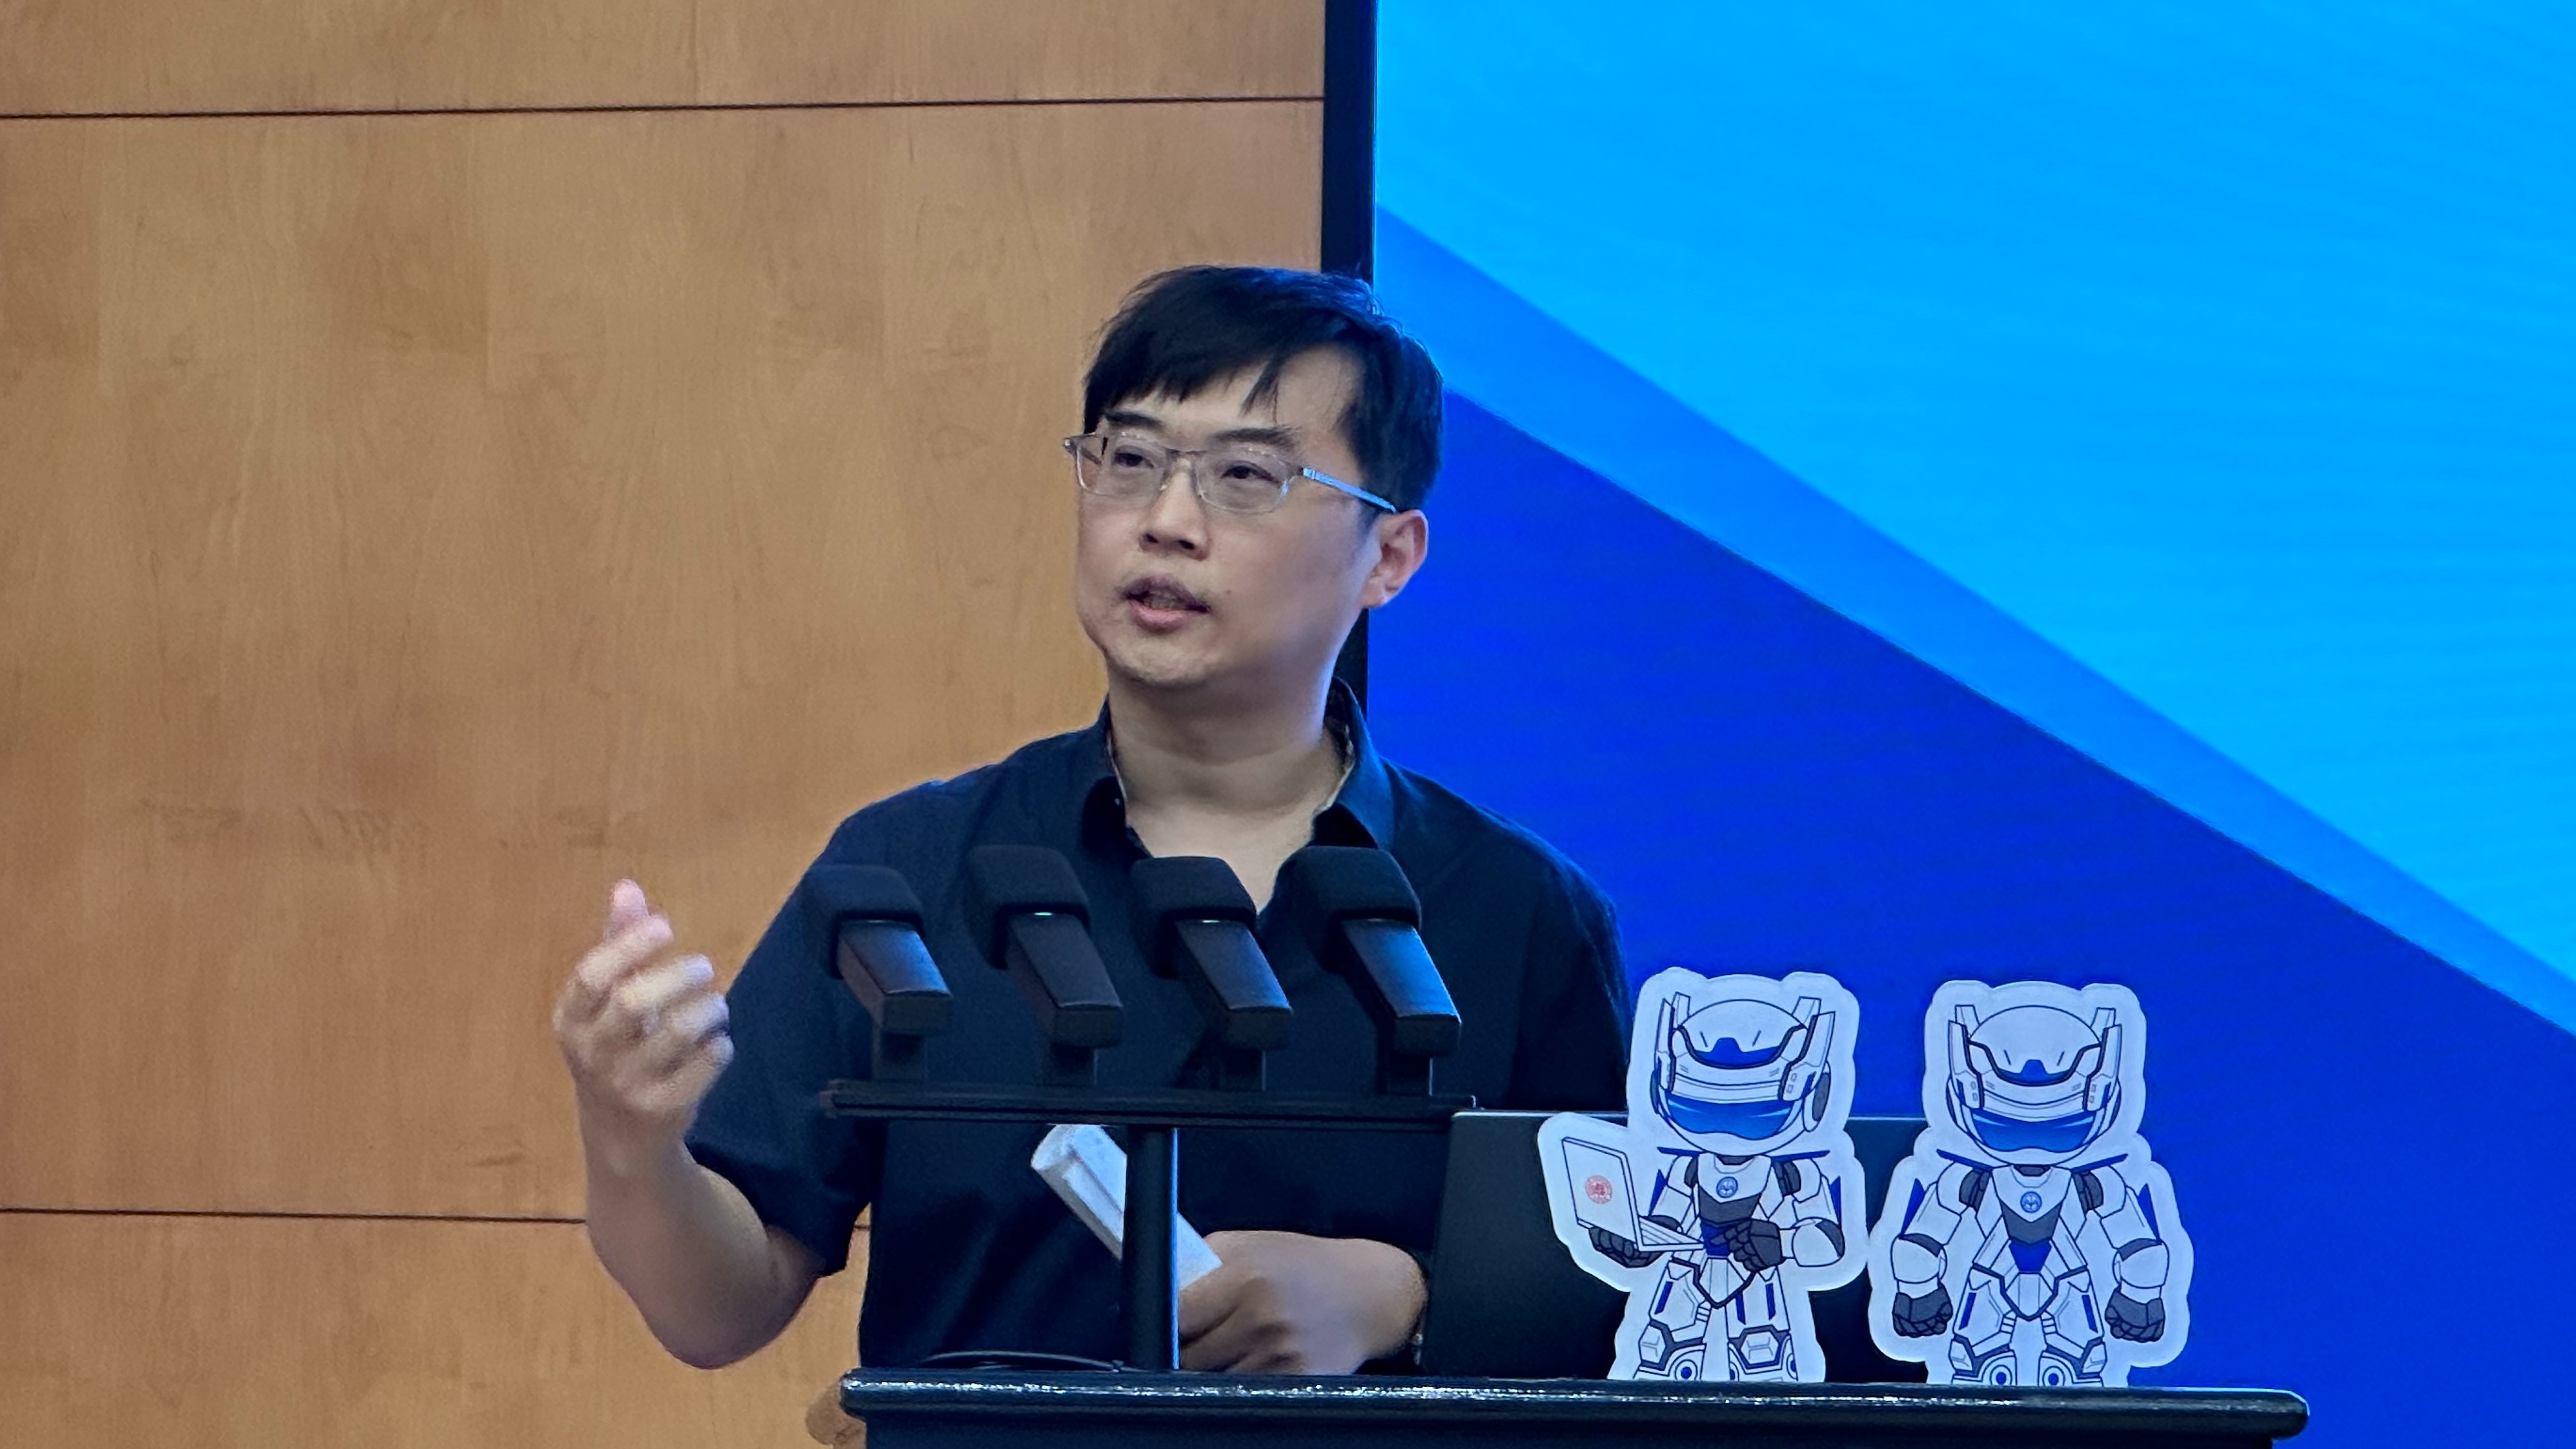

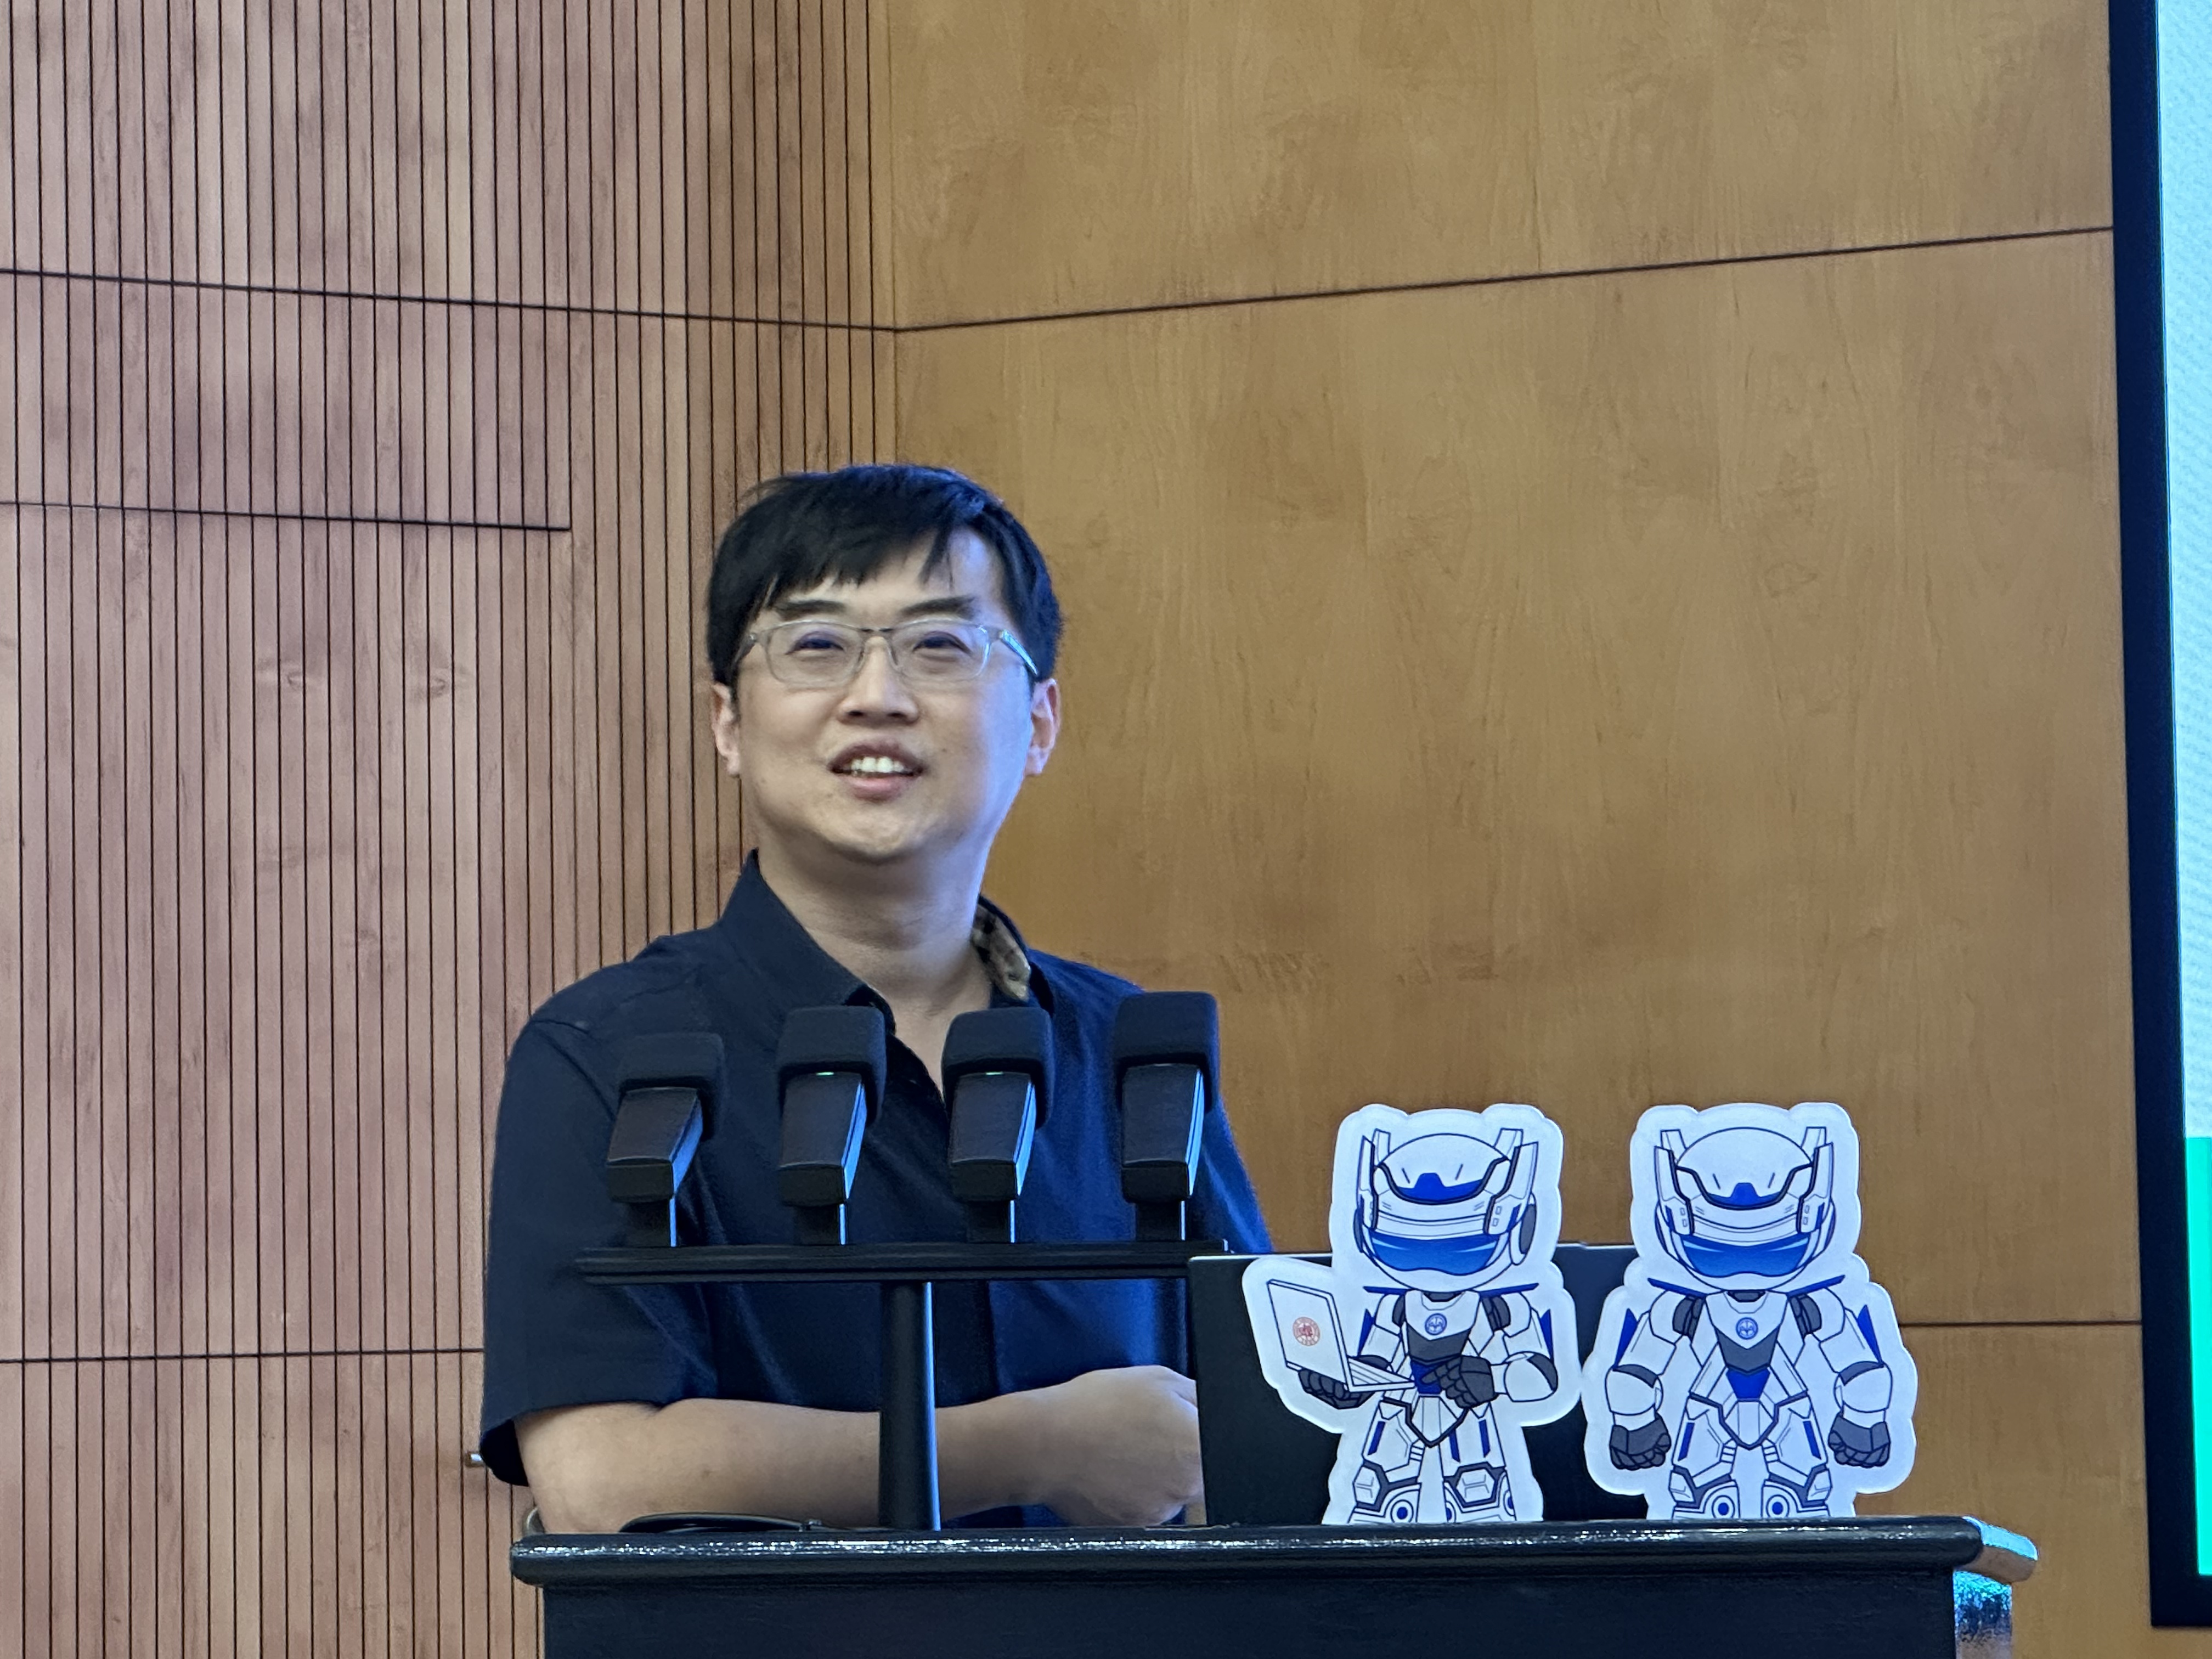
近日,智能机器人与先进制造大讲堂第十二期在邯郸校区美国研究中心谢希德演讲厅举行。本期大讲堂特别邀请学院浩清特聘教授、通用物理智能研究院首任院长苏昊教授,以《启航第一课:迈向通用物理智能的新征程》为题为题作学术报告,吸引校内外近500位师生参加。讲座首次采用线上线下联动形式,进一步拓展学术交流覆盖面。
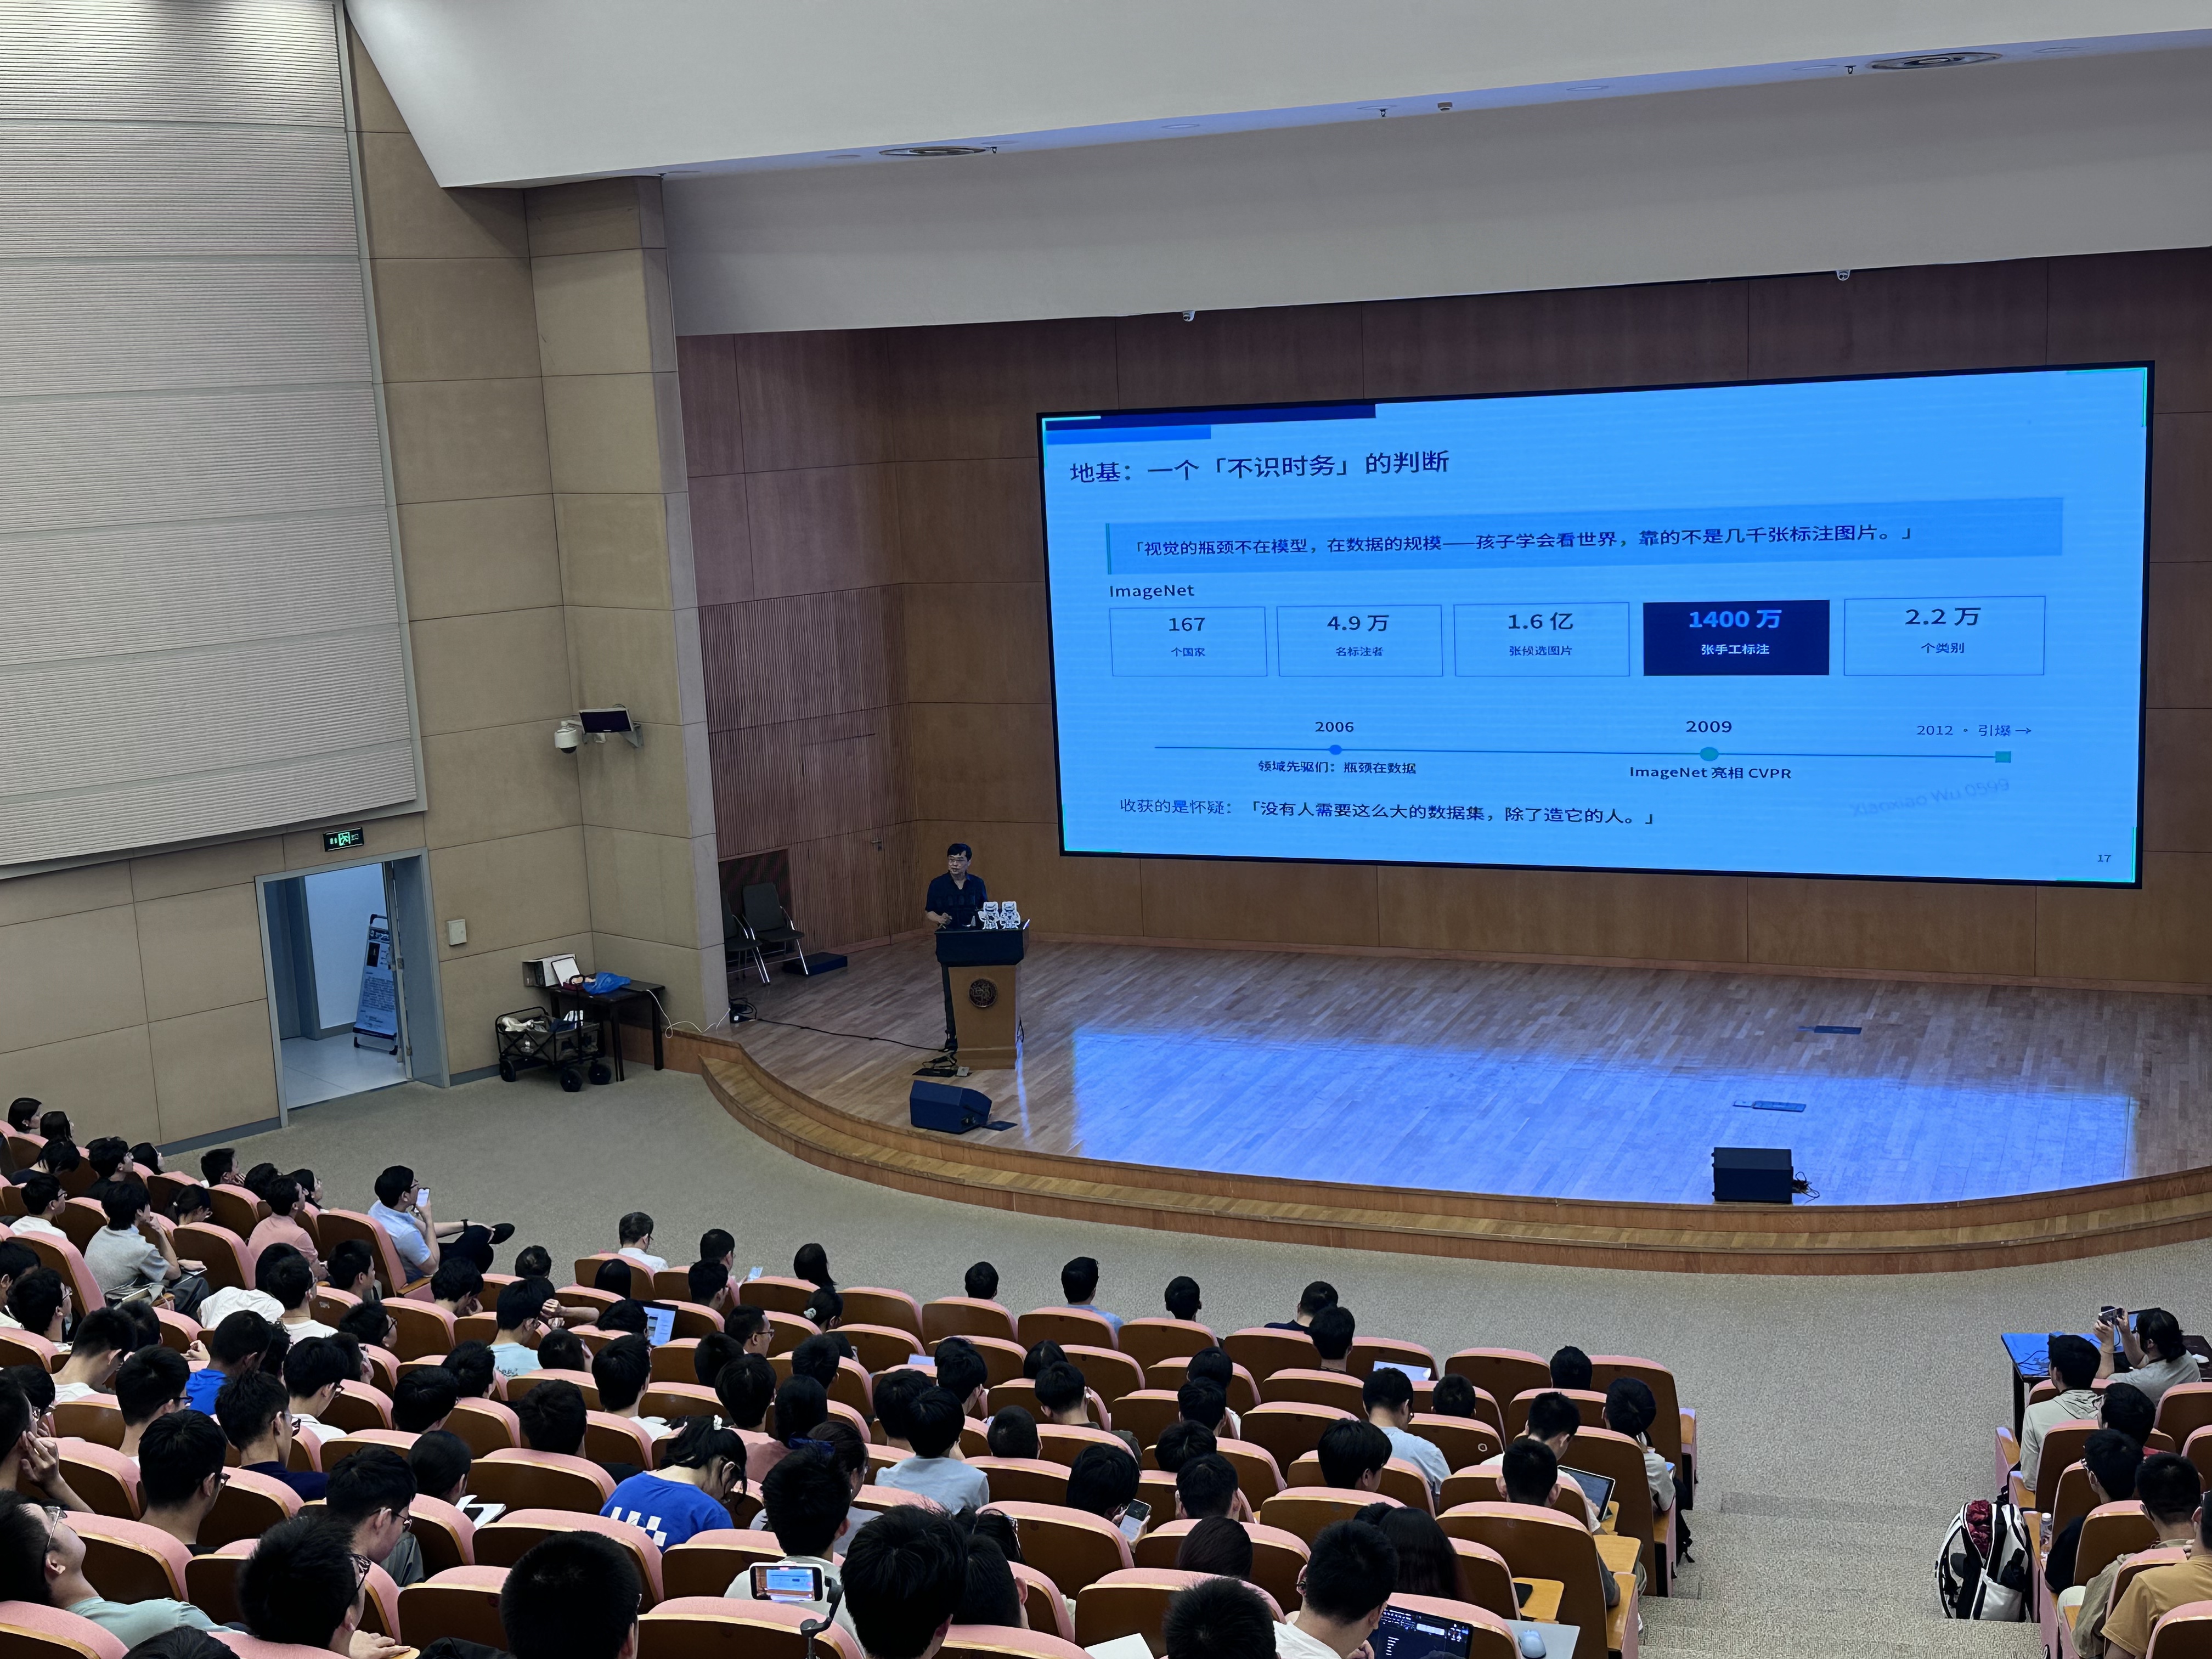
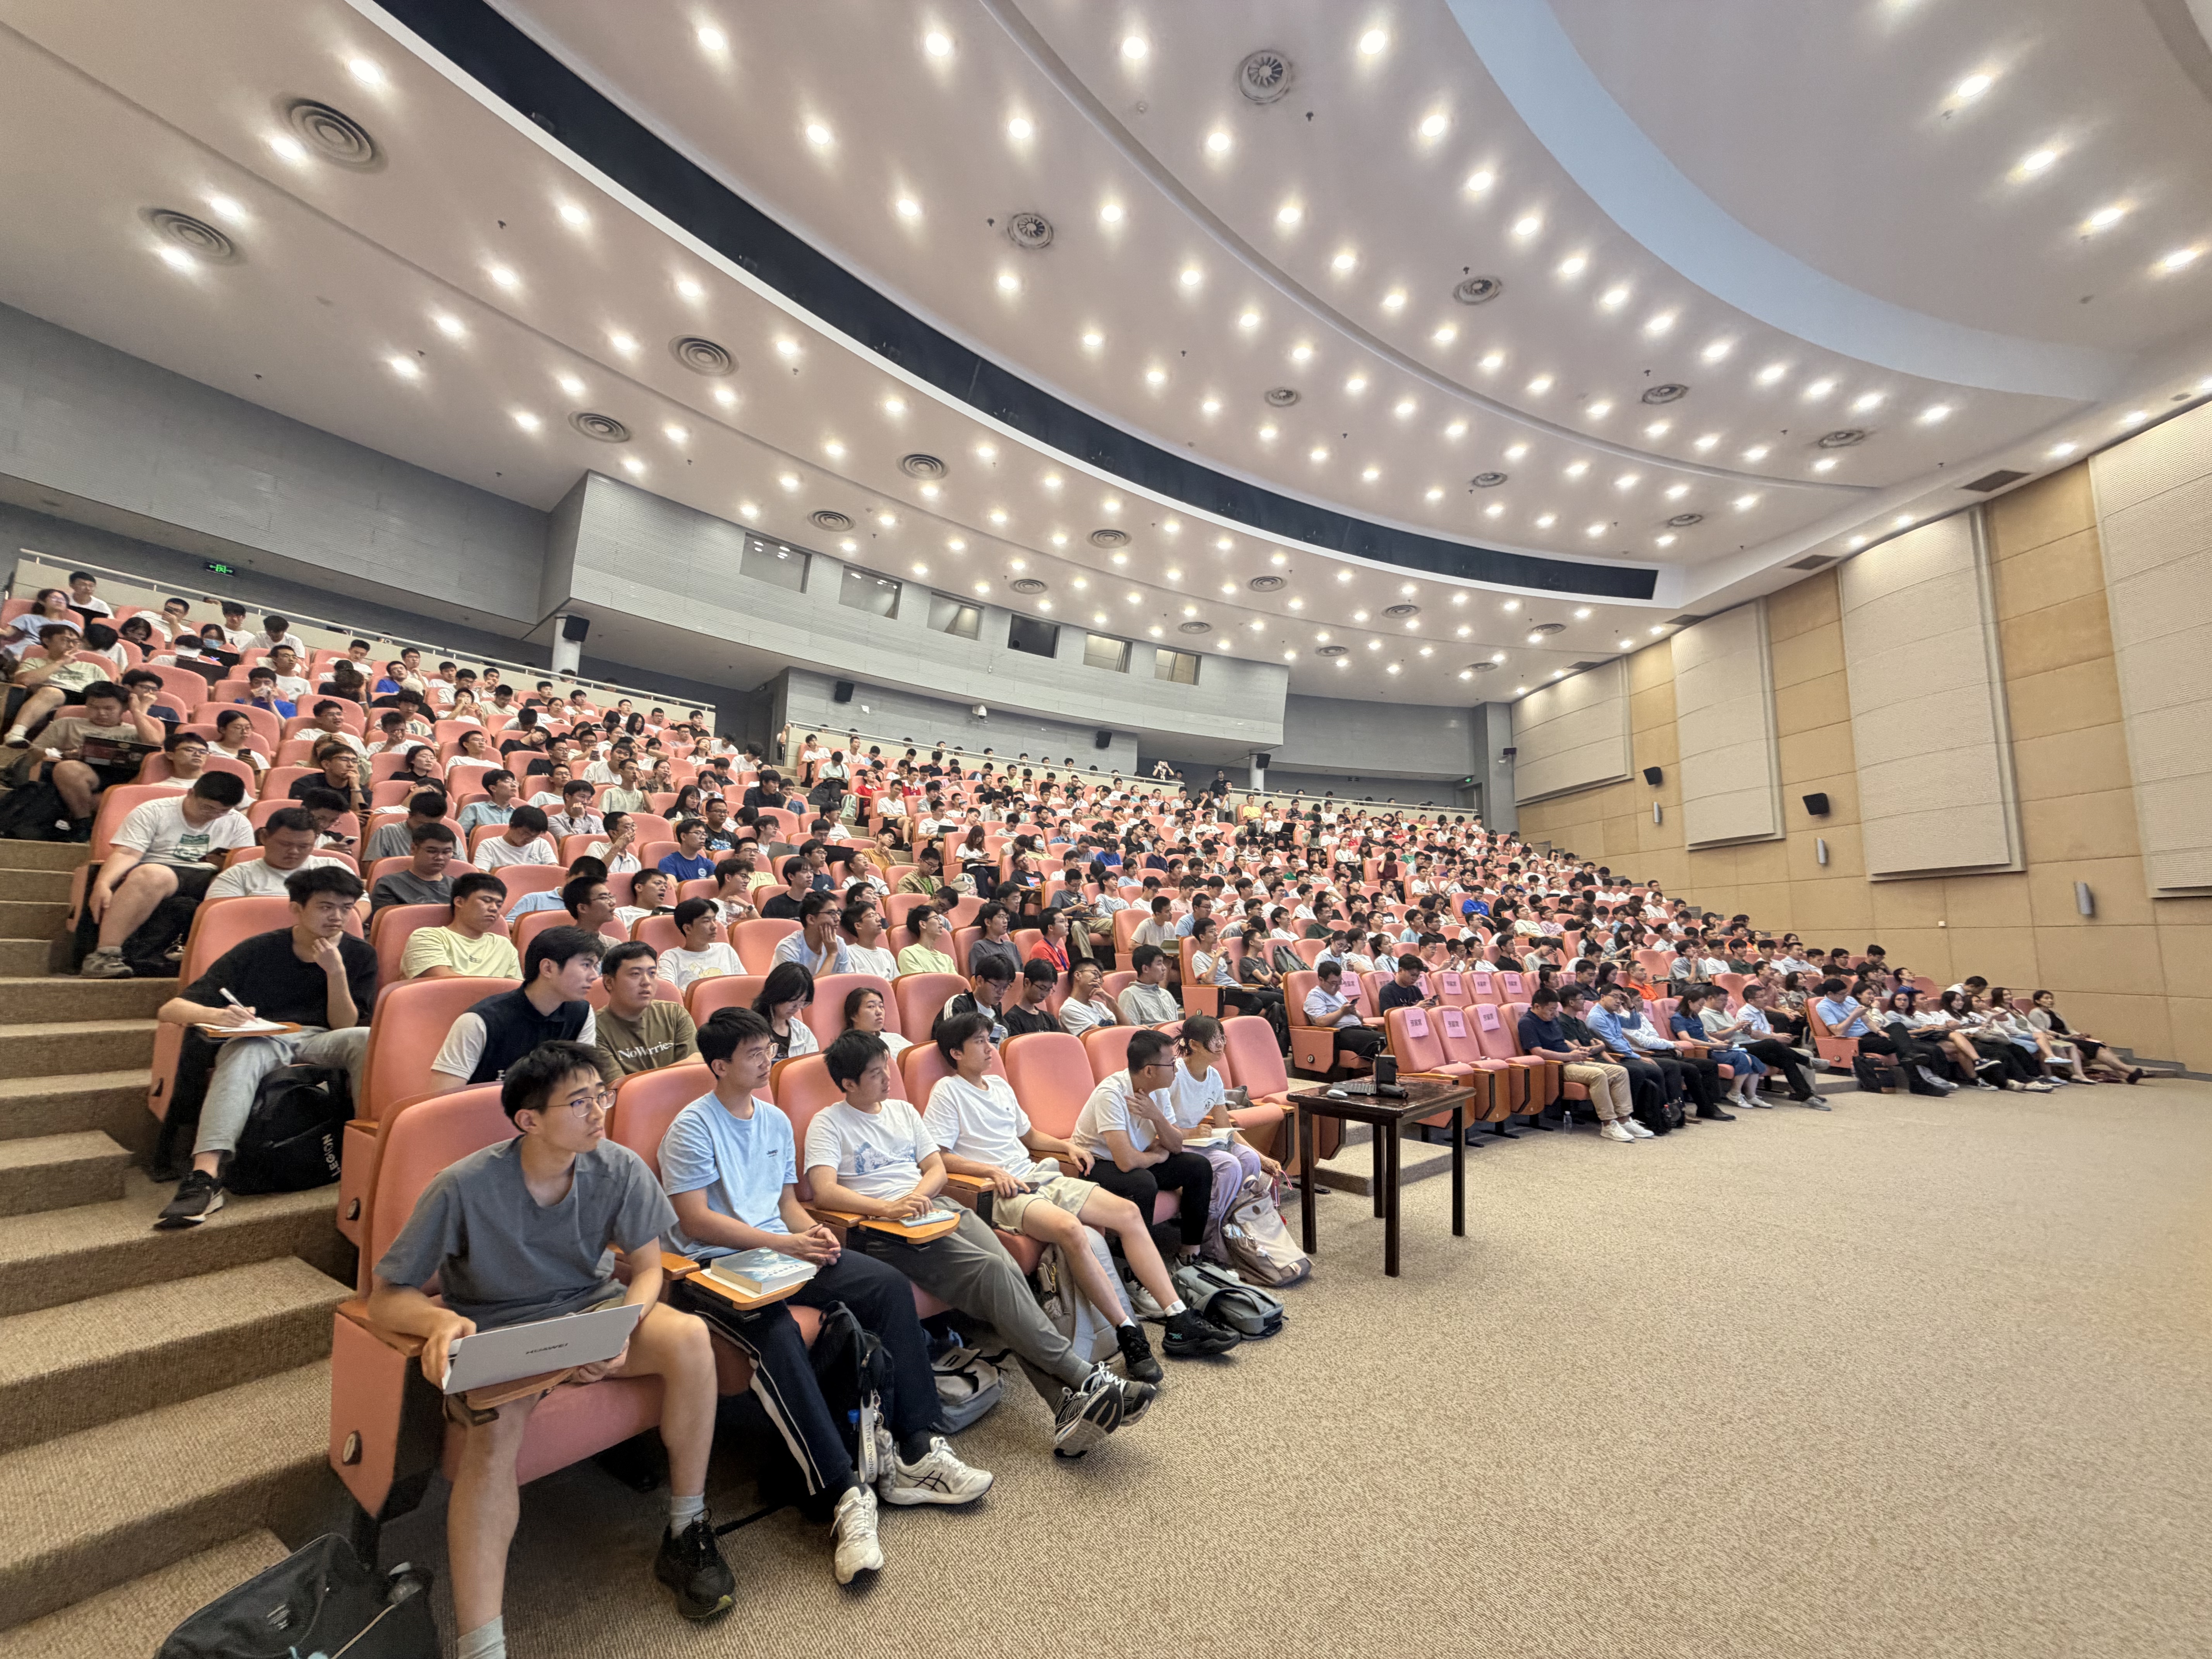
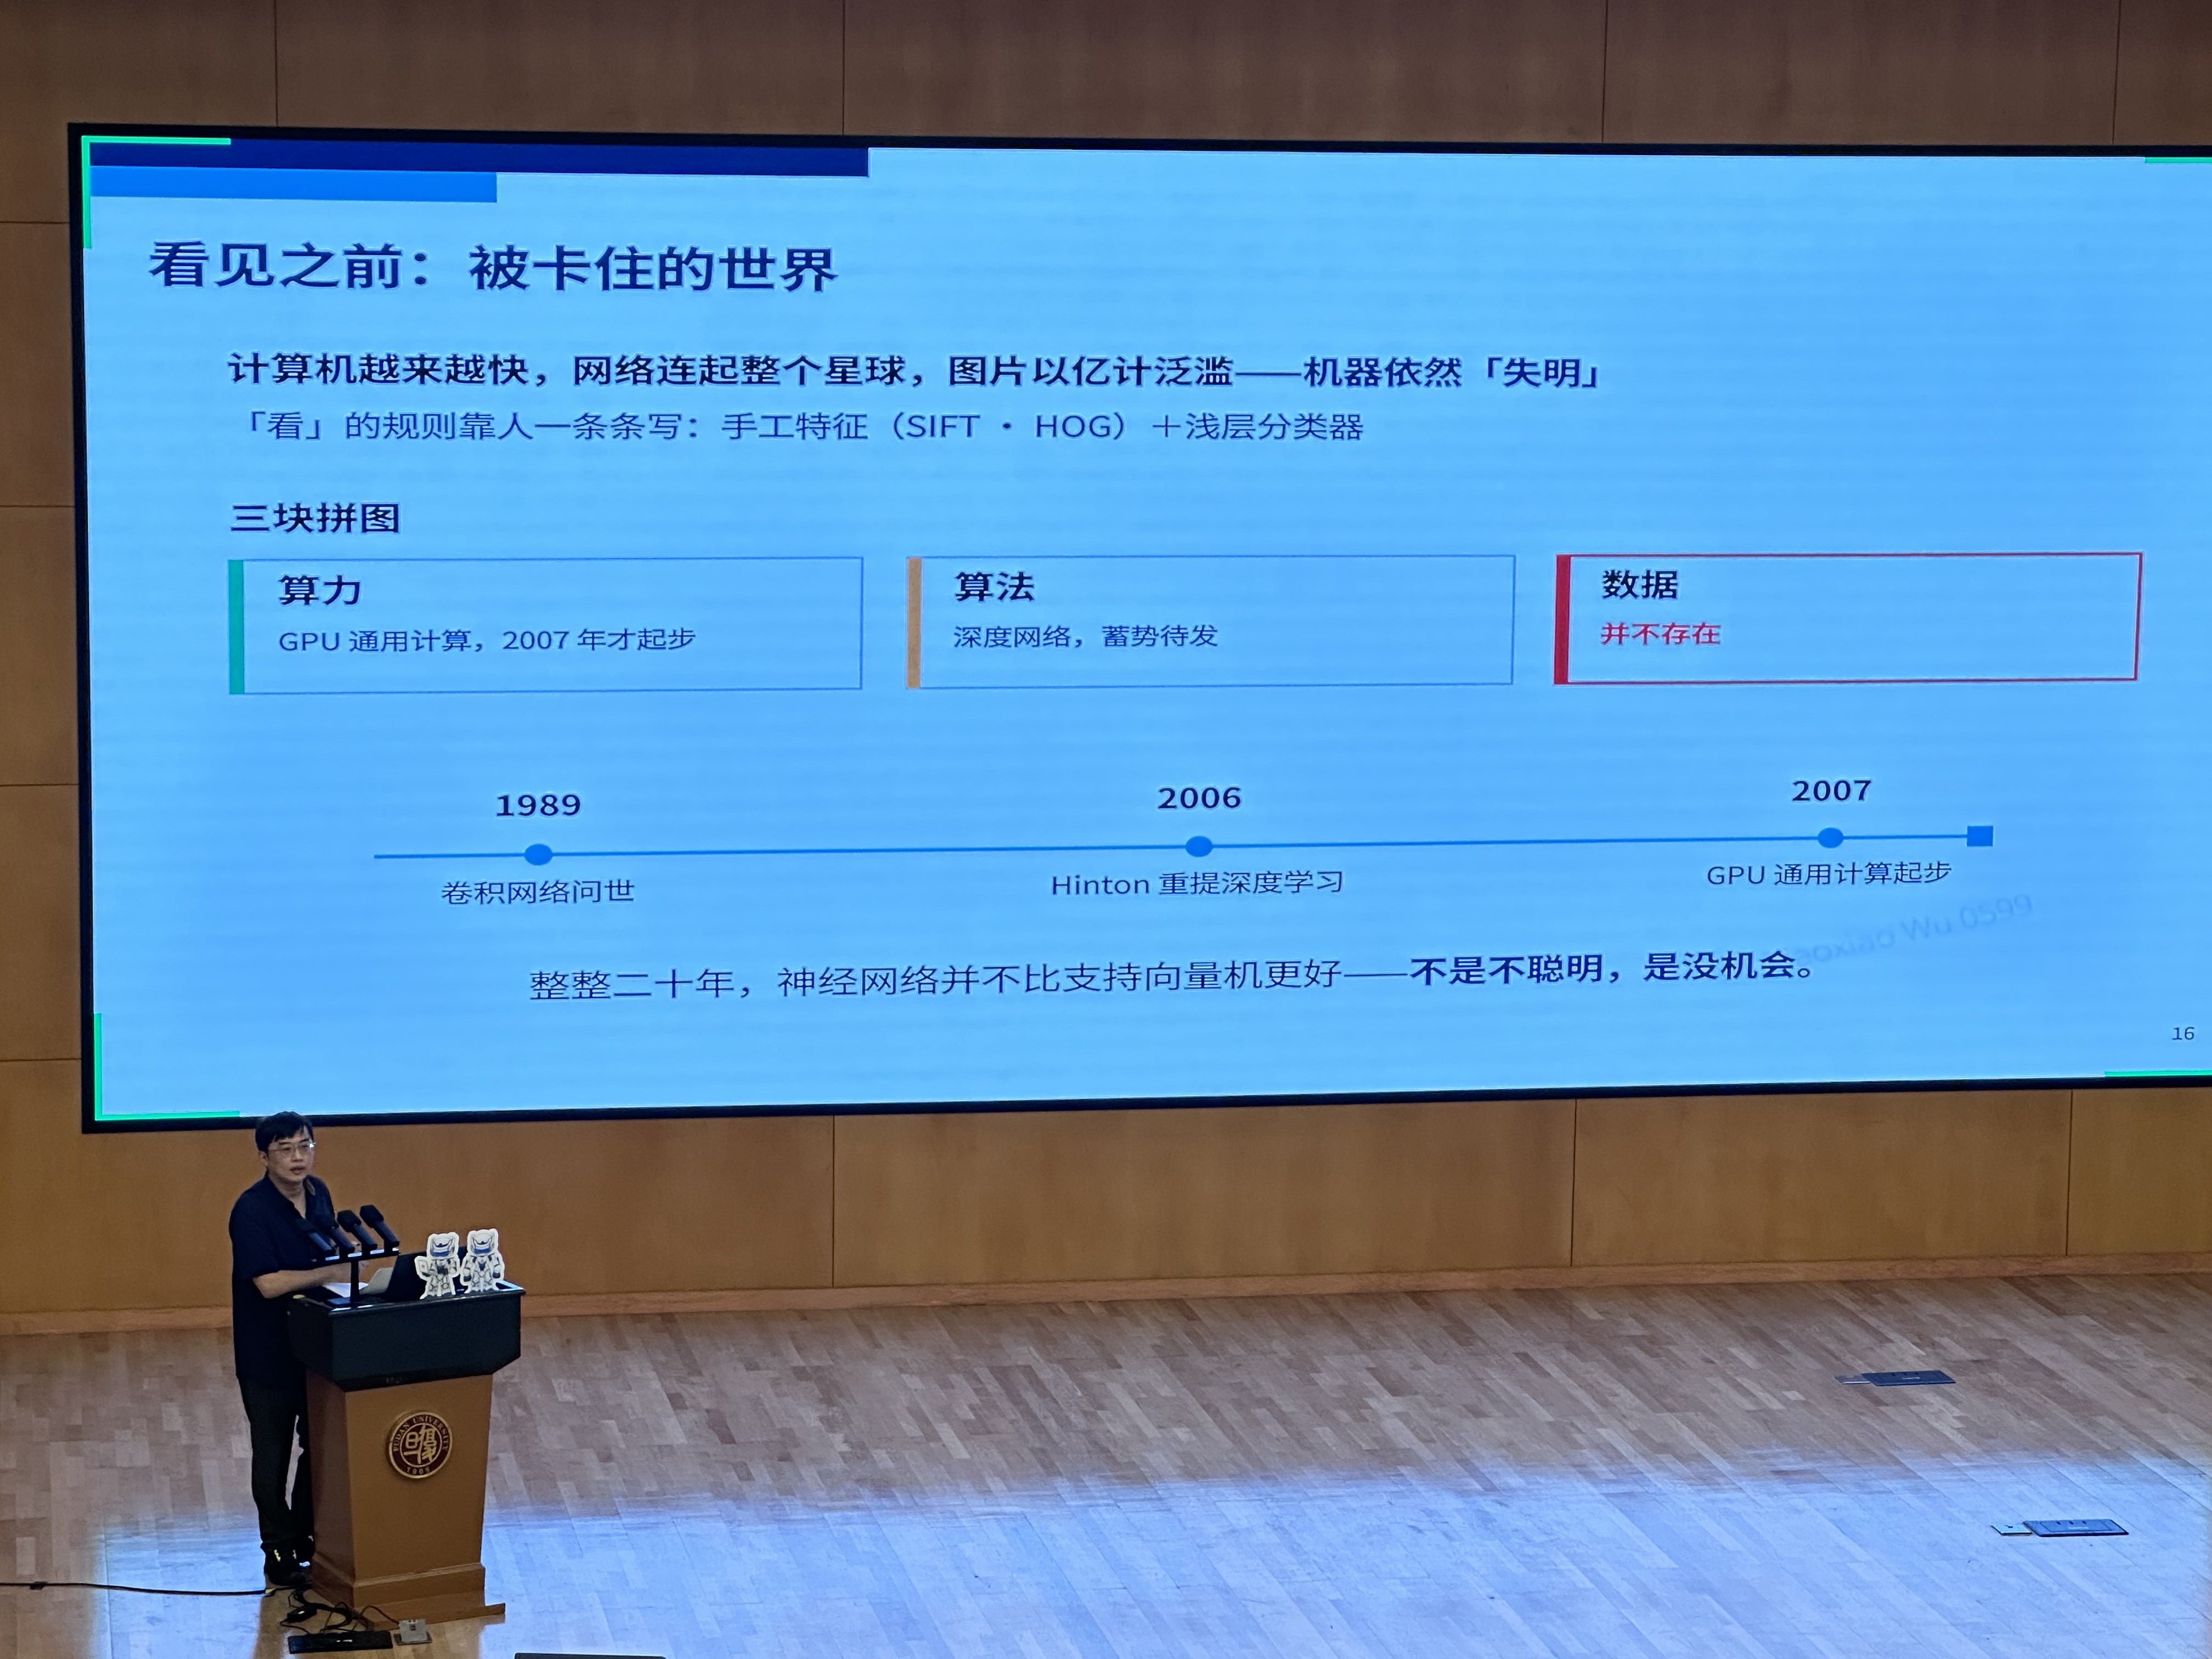
看见世界是起点,理解行动会怎样改变世界,才是我们所需要继续回答的问题。
借鉴Piaget婴儿认知发展理论,苏昊介绍了具身智能感知‑空间‑物理‑行为四层能力闭环,强调没有理解就没有泛化、没有交互就没有理解。结合自身科研历程,他回顾了 ImageNet、ShapeNet、PointNet、SAPIEN、ManiSkill等代表性工作,梳理从2D视觉、3D空间理解到具身仿真控制的发展脉络,鼓励同学们跳出书本,面向真实世界开展研究。他指出,目前领域仍面临交互数据稀缺、仿真环境与现实存在鸿沟、物理理解能力不足等难题,需要融合多源数据,推动技术从仿真走向真实场景落地。
报告围绕AI从数字世界走向物理世界这一核心命题展开。苏昊教授谈到,当下机器人行业热度高涨,但技术成熟度仍有待提升,泛化性不足是具身智能最核心的挑战。他厘清三大常见认知误区:大模型加机械臂、人形机器人、AI生成视频均不等同于真正的具身智能,物理理解才是问题的关键。
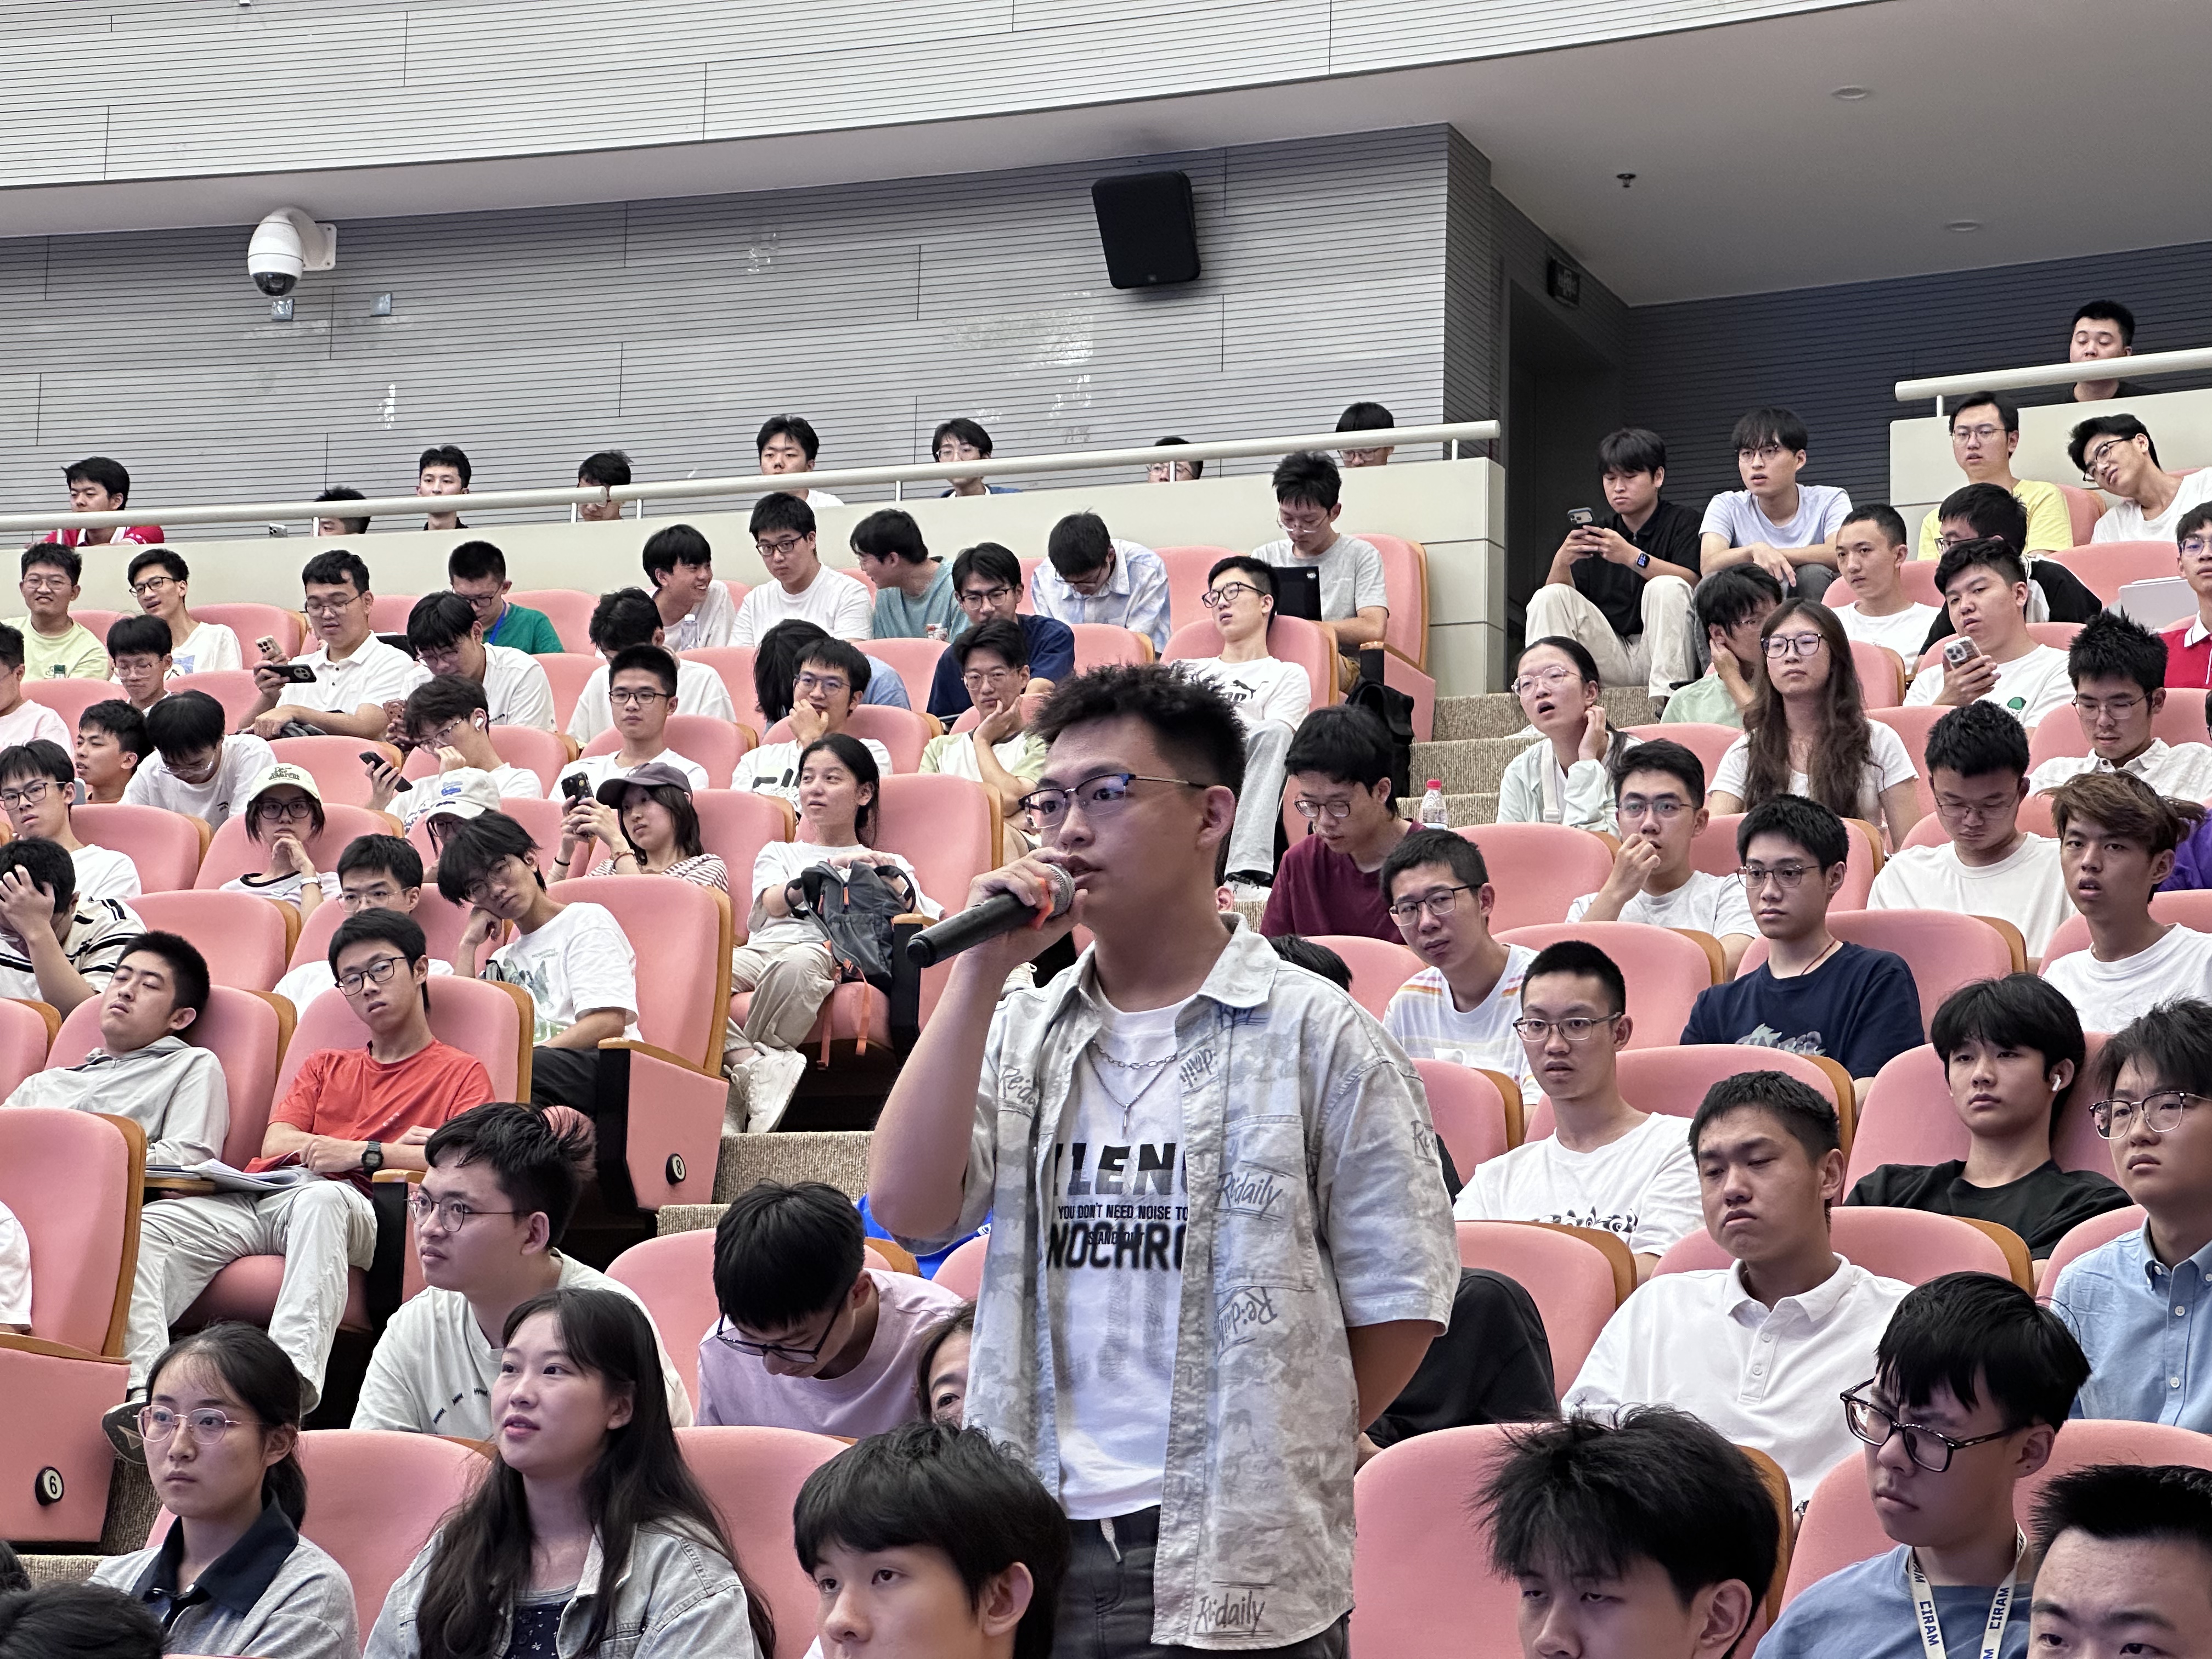
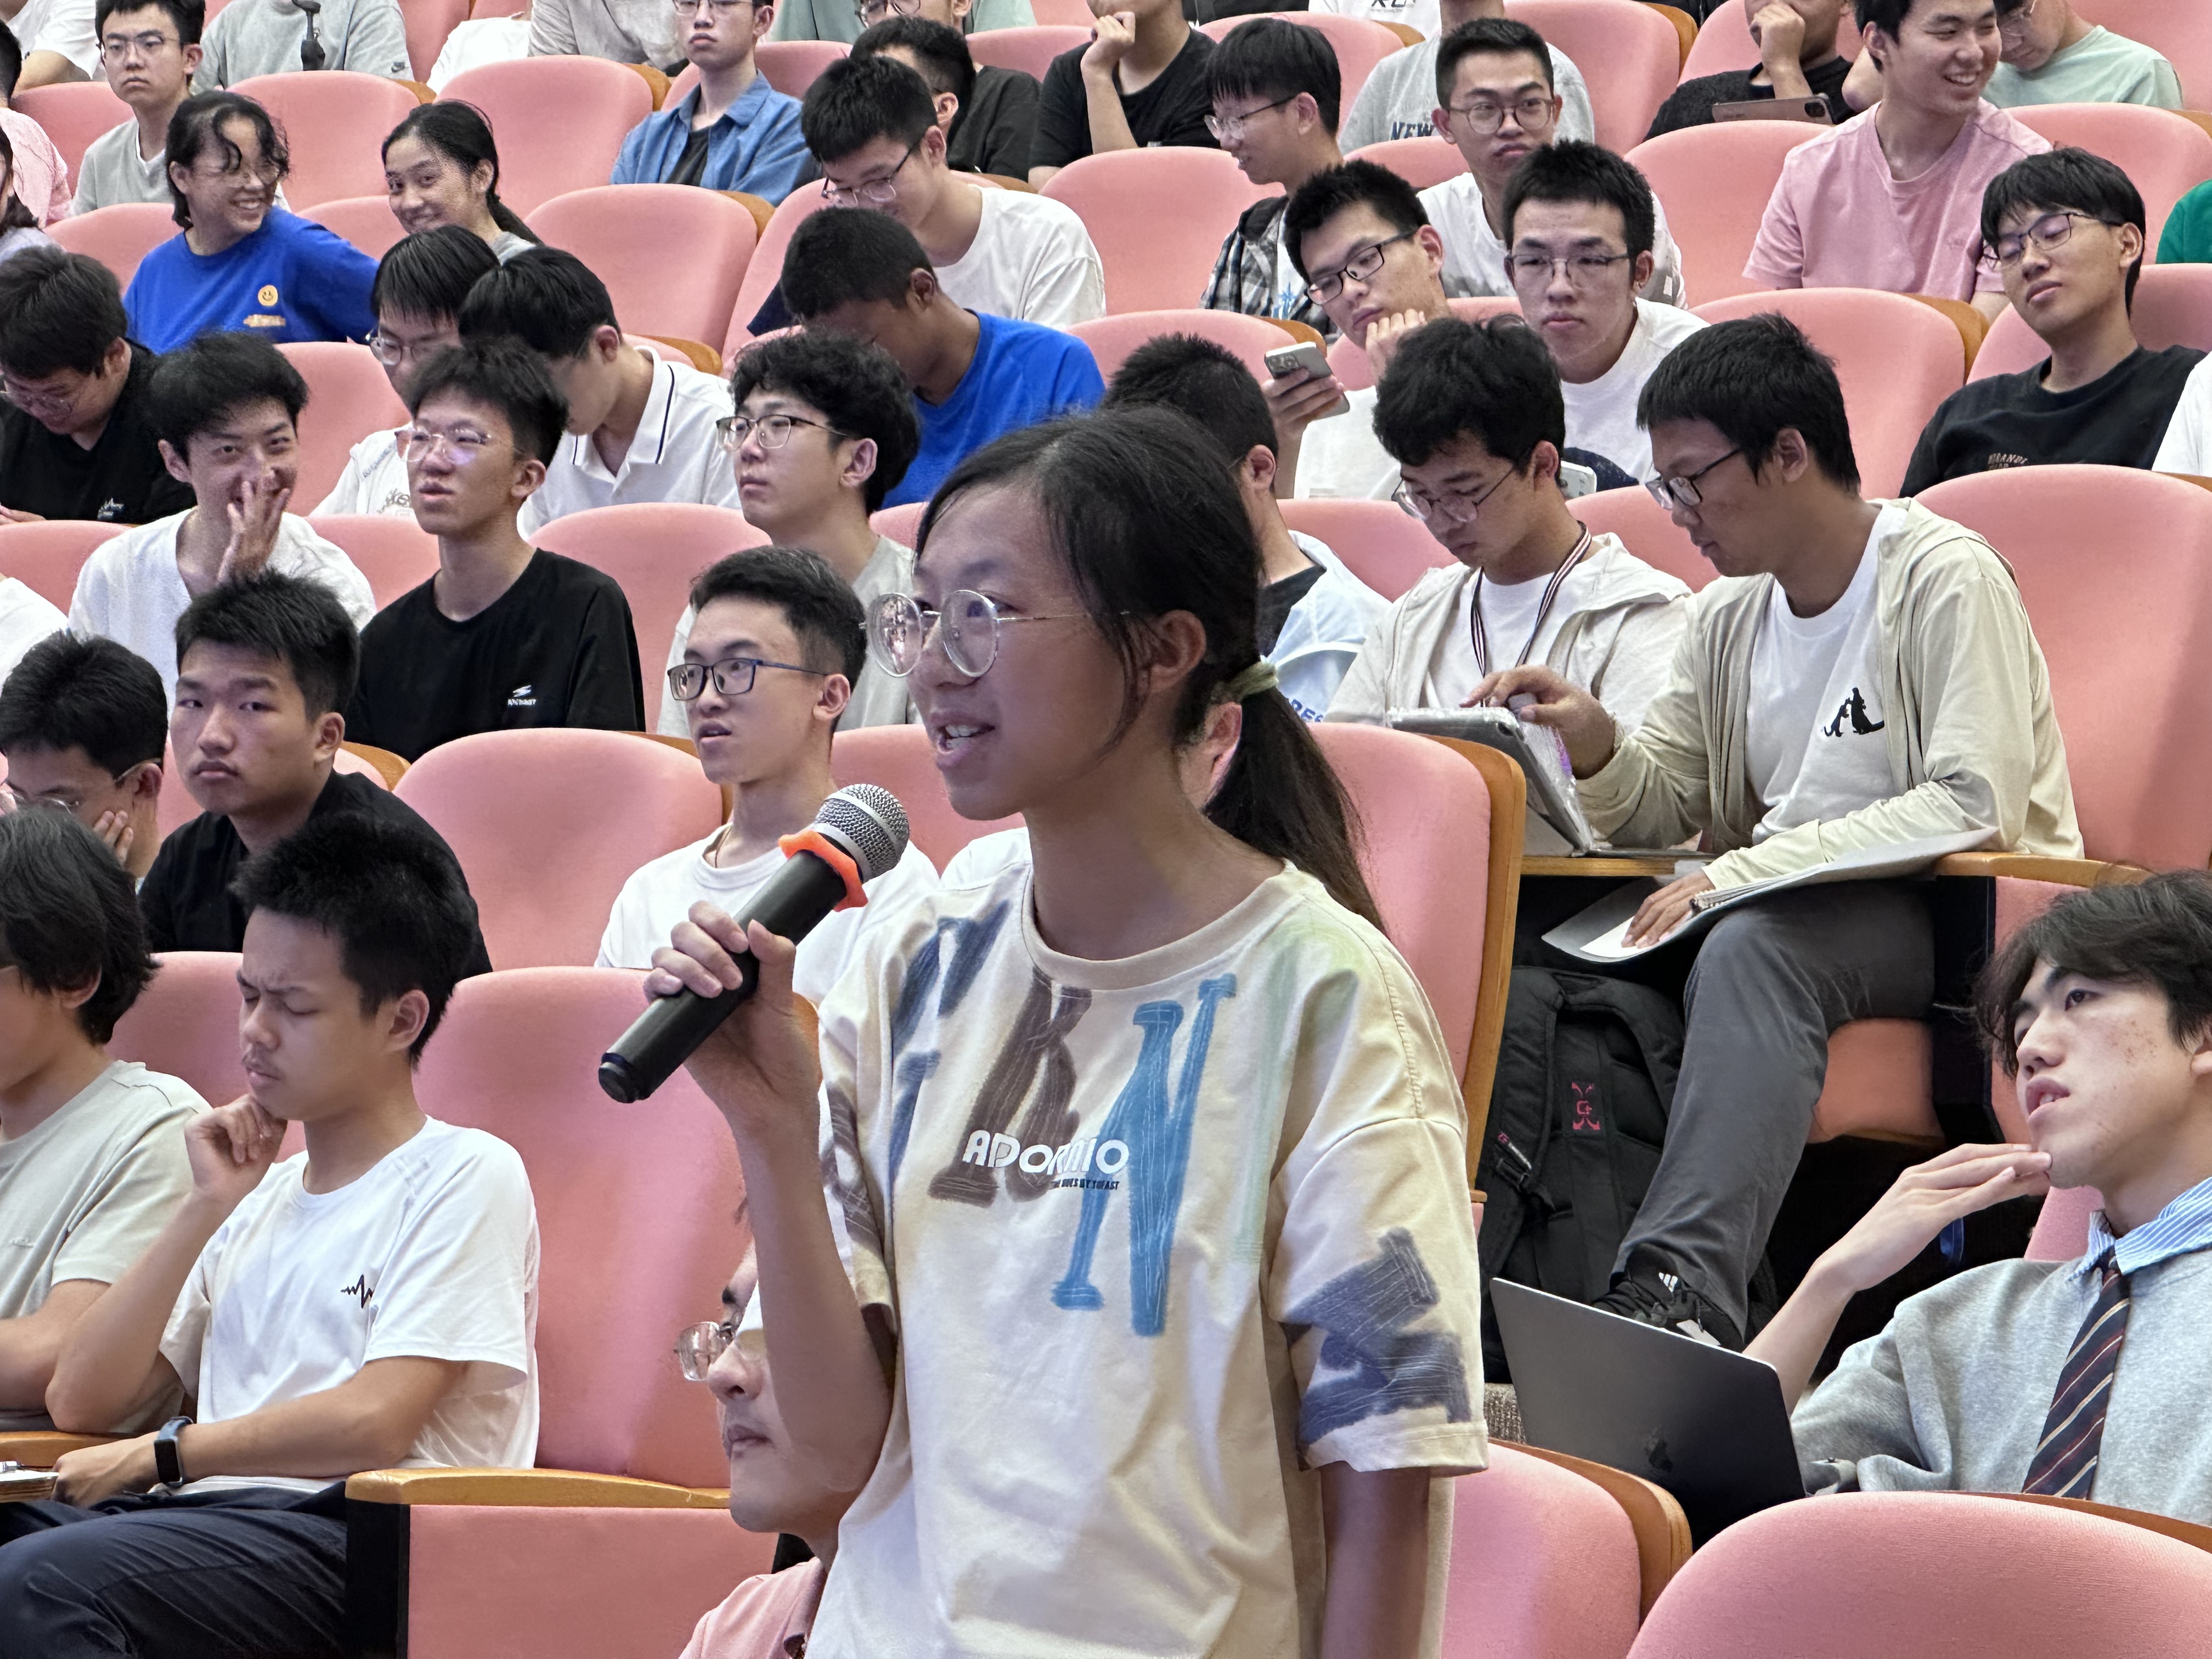
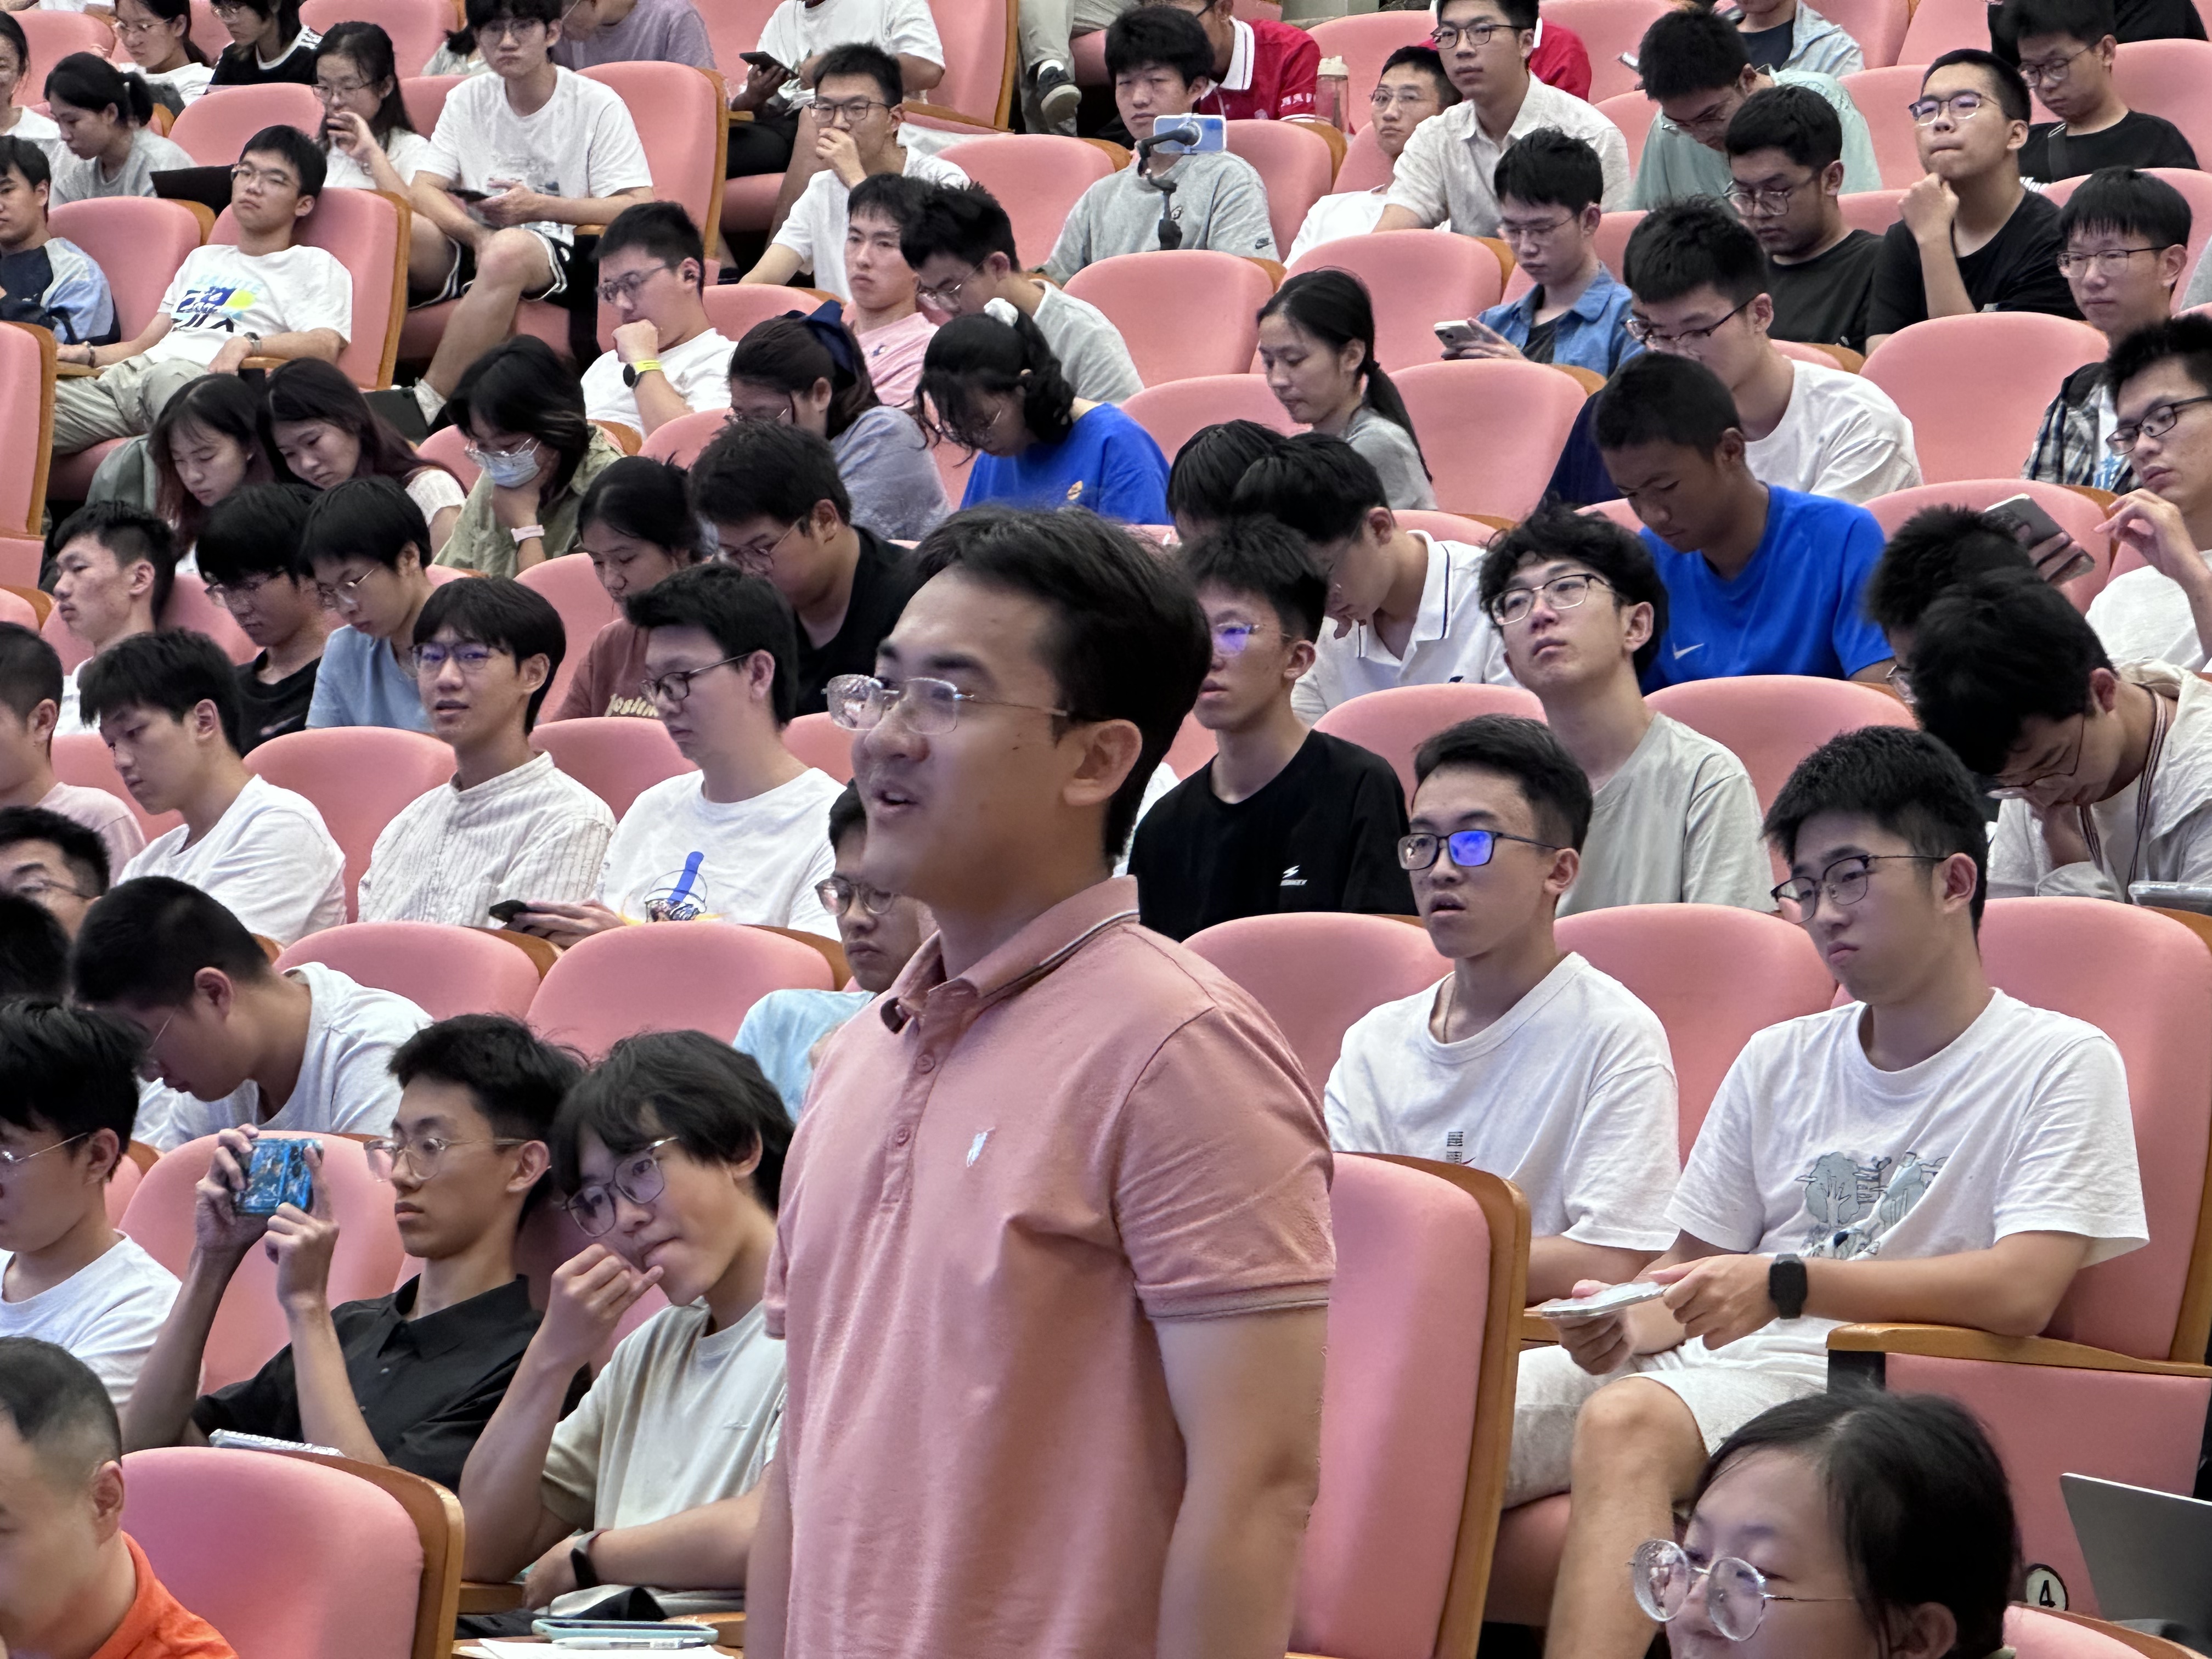
互动交流环节,苏昊教授围绕具身智能发展拐点、物理世界表征、具身性与智能性关系等前沿议题,与同学们进行了深入细致的学术探讨。面对学院本科生高质量的提问,苏昊教授给予高度肯定,并深情寄语复旦学子:葆有好奇心,在广泛探索中找到热爱的方向;打破学科壁垒,在交流碰撞中形成独立思考。
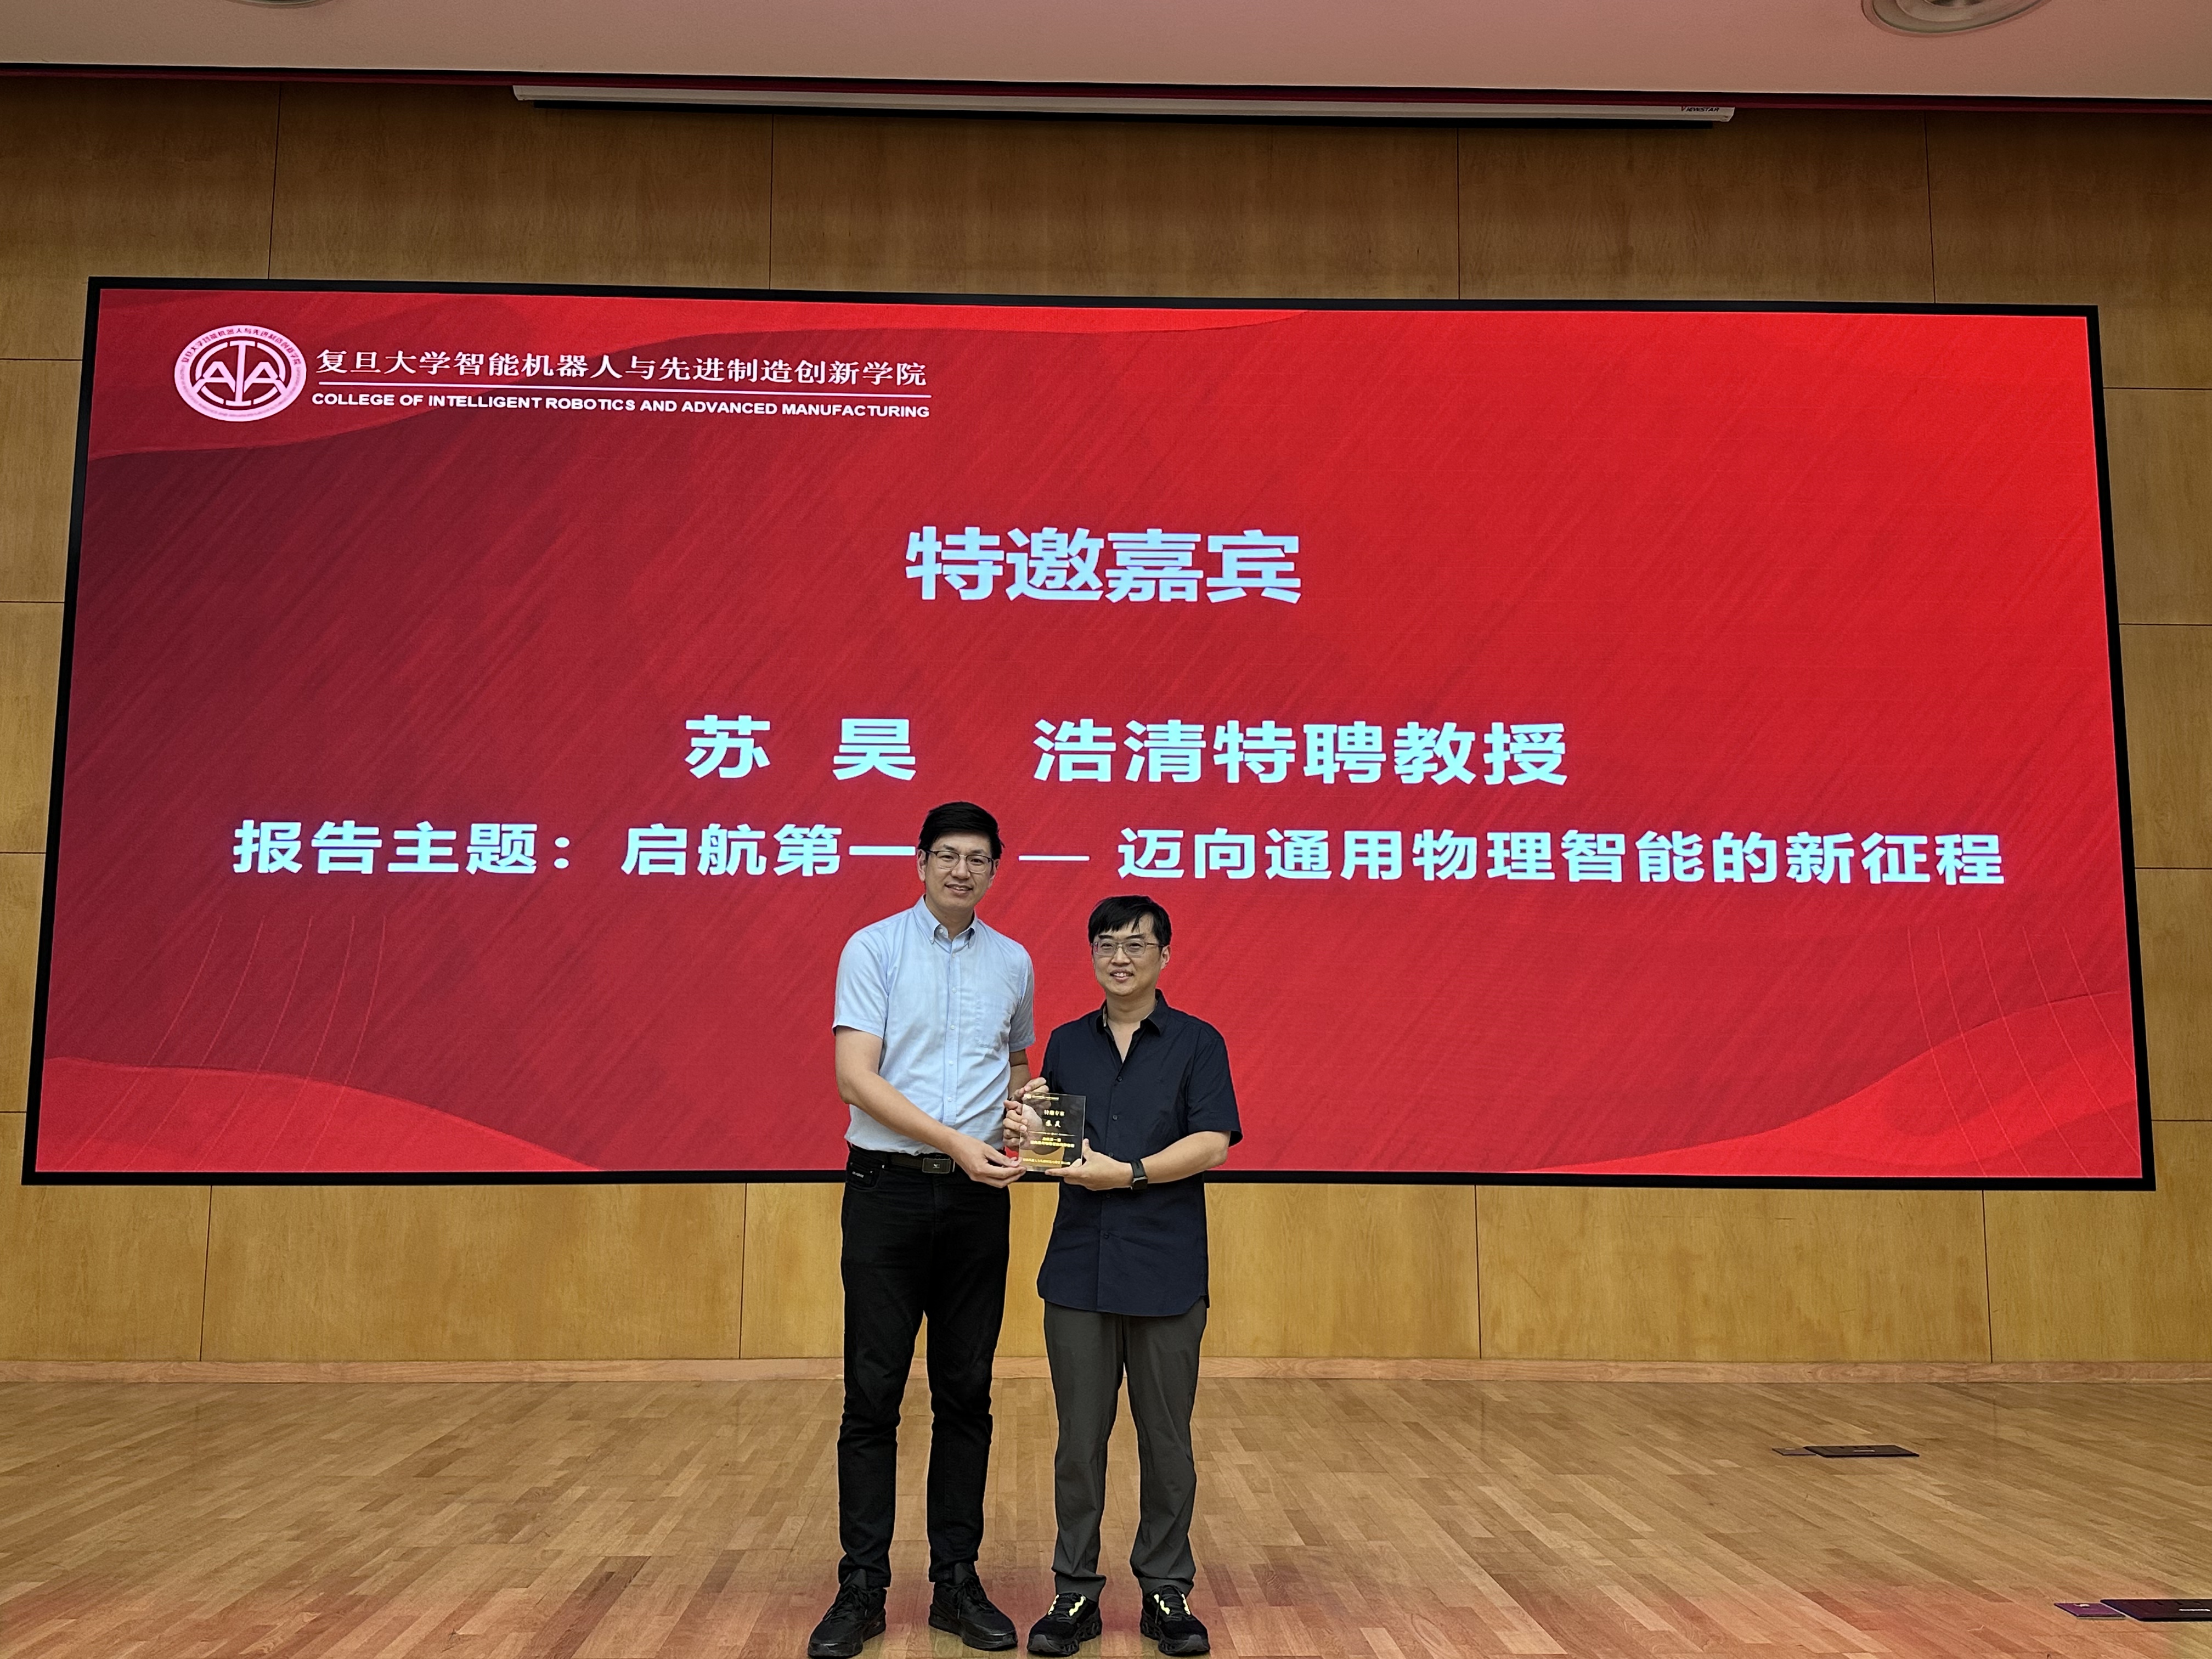
活动最后,智能机器人与先进制造创新学院副院长方虹斌教授为苏昊教授颁发大讲堂纪念牌。
学生感想
通过聆听苏昊老师的具身智能讲座,纠正了我此前片面的理解。讲座梳理领域发展,澄清认知误区,基于皮亚杰认知框架讲解感知 空间 物理 行为的闭环逻辑,也指出数据匮乏、仿真现实鸿沟、物理直觉缺失等现实瓶颈。活动现场,我就具身性与智能性的相关性向苏老师请教。老师十分谦和,以草履虫等生物演化举例,说明具身是智能演化的基础,但二者并非简单线性相关,智能是躯体、环境与生存压力共同演化的产物。这次交流令我深受启发,也意识到作为领军班的学生,不能只追逐技术表象,要夯实基础,拓宽跨学科视野。
——2025级领军人才班
智能科学与技术专业本科生 王岚鑫
苏昊老师对具身智能发展脉络的梳理与高屋建瓴的视角,是此次讲座让我最感慨的部分。三大误区以及感知、空间、物理、行为所构成的闭环,也让我跳出熟悉的感知—规划—决策—执行范式,从“物理智能”的本质重新审视具身智能。提问交流中,苏老师对 interaction与 representation更 high-level的阐释尤其启发我:比“如何完成任务”更本质的,或许是智能体如何在与物理世界的持续交互中形成对世界的表征——而这也指向了一个更根本的问题:智能何以泛化。
——2025级机器人2班
智能科学与技术专业本科生 陆天翊
结语
本期大讲堂不仅是一次知识的传递,更是一次科研精神的传承。未来,智能机器人与先进制造大讲堂将持续汇聚顶尖学者,搭建学术交流平台,助力青年学子在智能机器人与先进制造领域的新浪潮中,找到自己的坐标与方向。
-